
EmplifAI开发了“OpenShell”,一种通过面部表情与人互动的双臂移动人形机器人
EmplifAI Co., Ltd.(总部:东京文京区;总裁兼首席执行官:Hiroyuki Osone)开发了一种名为“OpenShell”的人形机器人,它将双臂工作和车轮运动与面部和声音交流相结合。
该机器人是AI机器人协会(AIRoA)向NEDO(新能源产业技术综合开发机构)委托举办的“国内通用机器人开发大赛”提出的机器人。
它在头部、手臂、抓手和手推车上总共配备了 28 个轴,支持物理 AI 和人际交互的研究和开发。我们以开源硬件为基础,作为可以扩展身体和智力以适应研究目的的平台,接受购买、共同开发和采访等咨询。
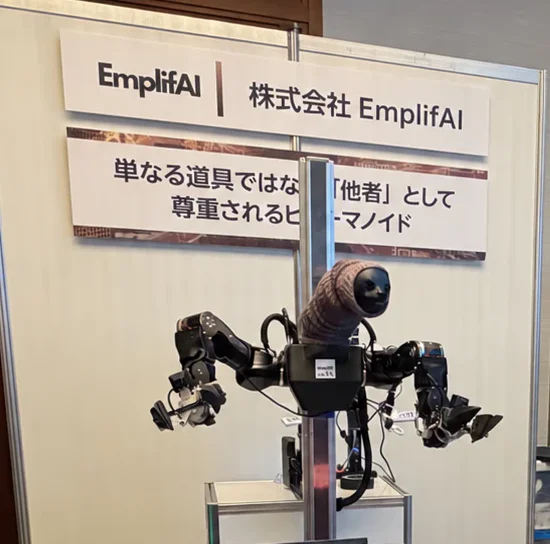
发展背景:既研究工作能力,又研究如何与人交往
与人类在同一空间工作的机器人不仅要能够搬运和操纵物体,而且要能够轻松理解它们的动作和意图。 OpenShell是基于“有脸与人打交道”的理念而开发的,既考验工作能力,又考验沟通能力。
OpenShell的主要特点
1.头部通过面部表情和面部朝向传达意图
头部采用树懒图案,共配备 4 个轴:水平旋转/俯仰、嘴角和唇形同步。您可以研究人类和机器人如何交互,例如面部方向、面部表情、通过语音进行的注意力方向以及运动启动的指示。头部设计由艺术家 藤堂孝行 设计。
头部可更换、扩展,配备立体相机。它支持通过 VR 眼镜和 3D 显示器进行立体观看,并且可以根据您的需求定制摄像头、显示器和面部表情机制。面部表情和意图表达是独立于安全功能的HMI(人机界面)。
2、共28轴,双臂结合,全方位运动。
OpenArm 01 用于手臂,TidyBot++ 用于手推车。连接手臂,使肘部位于前面,从而更容易在前面工作。你可以用一只手握住2L的塑料瓶。
- 头部:4轴(水平旋转/俯仰、嘴角、唇形同步)
- 手臂:7轴×2=14轴
- 夹具:1轴 x 2 = 2轴
- 手推车:8轴(4轮x 2轴用于转向和轮驱动)
- 总计:28 轴
小车有 8 个驱动轴,可实现 3 个自由度移动:前后、左右和转向。如果选配3D LiDAR,还可以支持自主移动。可用于双臂操作与运动相结合的研究。
3.使用力反馈和VR进行远程控制
与 双向控制主控臂 的 力反馈 兼容。可以使用降低机器人相对于操作的运动放大率的精确模式来验证详细工作。它还支持使用 VR 控制器进行操作。
4.可扩展的研发平台,兼容ROS 2和LeRobot
它与 ROS 2 / SDK / LeRobot 兼容,并具有允许您连接自己的 VLA、模仿学习、强化学习 (RL) 和各种传感器的配置。您可以更换或添加头部、手部和人工智能,并根据您的研究主题验证控件和硬件。
将工作和交互数据转移到进一步学习
通过远程控制的工作演示和视觉、行为、对话和非语言信息的同步记录,我们不仅要研究动作,还要研究意图的呈现和反应。收集的数据将用于评估、学习和提高工作能力和人际互动,支持涉及人与人协作的物理人工智能研究。
未来展望
EmplifAI将逐步开放公开的ROS 2软件包和接口,并与研究社区合作完善和扩展OpenShell。通过与研究机构和公司的联合开发,我们的目标是创建一个平台,可以对身体、智力和人的互动方式进行综合研究。
产品信息/查询
如果您正在考虑引入、研究使用、联合开发或报告,请告知我们目的、所需配置和时间安排。