
PICO VR / soporte de construcción de entorno de teleoperación de cuerpo enteroAl conectar un casco de realidad virtual y un control de aprendizaje de refuerzo de todo el cuerpo, realizamos un control remoto intuitivo de todo el cuerpo y la recopilación de datos de un humanoide.
Apoyamos la construcción de un entorno de teleoperación de cuerpo entero en tiempo real para humanoides bípedos como Unitree G1 mediante la combinación de un dispositivo de realidad virtual/rastreador de movimiento (PICO, etc.) y una política de control de equilibrio de todo el cuerpo (NVIDIA GEAR-SONIC, etc.). Además de operar los brazos y las muñecas de la parte superior del cuerpo, puede controlar de forma remota los movimientos de todo el cuerpo, como agacharse, girar y mover la parte superior del cuerpo mientras mantiene el equilibrio, y puede usarse como base para la intervención remota en la recopilación de datos y eventos de demostración y experimentos de demostración.
Consulte sobre soporte de construcción de entorno de teleoperación PICO VR/cuerpo completo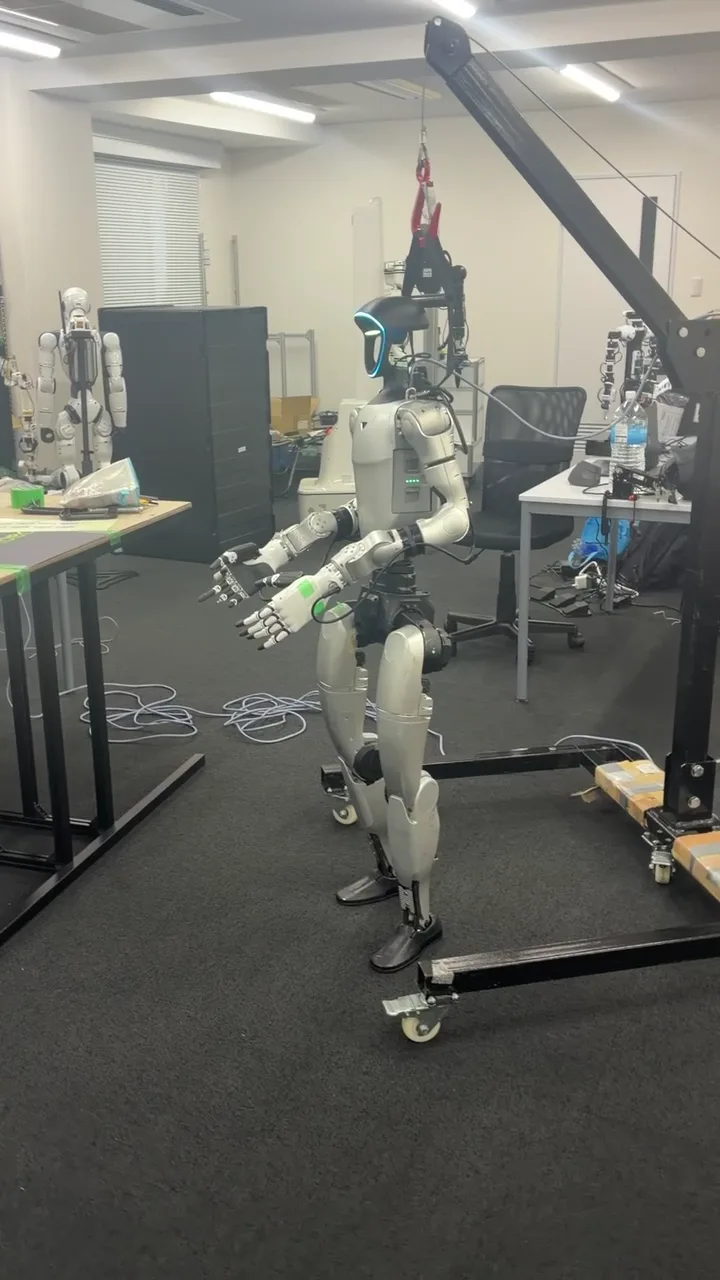
Contenido de la consulta y entregables.
- Objetivo robot
- Unitree G1 EDU (configuración 29DoF, etc.) y otros humanoides compatibles con desarrollo secundario
- dispositivo de operación
- Configuración para uso con casco/rastreador PICO VR o brazo líder/guante de datos
- base de control
- Colaboración de políticas de aprendizaje de refuerzo de todo el cuerpo con NVIDIA GEAR-SONIC, comunicación DDS/ROS 2, configuración de mapeo de coordenadas/articulaciones
- diseño de seguridad
- Procedimientos operativos que incluyen parada suave, transición de actitud inicial, equipo de elevación y valla de seguridad en caso de retraso en la comunicación o pérdida de seguimiento.
- Entregables
- Conjunto de entorno de ejecución de teleoperación, manual de procedimiento de inicio/calibración, conferencia sobre el funcionamiento real de la máquina
- precio
- Estimaciones individuales dependiendo de si tiene o no equipo, configuración manual y alcance adicional de la función de registro de datos.
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Tres soportes técnicos para pasar de la teleoperación de la parte superior del cuerpo a la "teleoperación cooperativa de todo el cuerpo"
Conversión en tiempo real del seguimiento de realidad virtual a las coordenadas de todo el cuerpo del robot
Los movimientos de la cabeza, las manos y las caderas del operador se capturan mediante un dispositivo de realidad virtual y se redirigen al espacio articular del humanoide con un retraso mínimo. Desarrollaremos un procedimiento de calibración para absorber diferencias de altura y alcance.
Mantener el equilibrio dinámico a través de una política de aprendizaje de refuerzo de todo el cuerpo (GEAR-SONIC, etc.)
Un sistema de control integrado de todo el cuerpo permite que la parte inferior del cuerpo compense automáticamente el centro de gravedad incluso cuando se extienden los brazos hacia adelante o se doblan las rodillas para alcanzar objetos de bajo nivel. Creamos bibliotecas dependientes y configuraciones de comunicación basadas en el conocimiento real de verificación de máquinas de G1 EDU en nuestro propio laboratorio.
Registro simultáneo de datos de rendimiento multimodal para aprendizaje por imitación y aprendizaje VLA.
Registre imágenes de cámara con vista de robot, ángulos y pares de articulaciones de todo el cuerpo y comandos de operación de realidad virtual durante la teleoperación de cuerpo completo de manera sincronizada en el tiempo. Conéctese a un canal de conversión al formato LeRobot, etc., y acumule datos que puedan usarse tal cual para un aprendizaje autónomo posterior.
NVIDIA GEAR Sonic × Unitree G1: Verificación de operación en máquina real
Ejecutamos NVIDIA GEAR Sonic en el Unitree G1 real y confirmamos su funcionamiento. Aquí tenéis un vídeo del proceso de verificación.
Gemini 4 Argon × Unitree G1: demostración de agarre autónomo que convierte la visión en acción
Utilizando Gemini 4 Argon, realizamos una prueba de máquina real en la que Unitree G1 agarra y levanta una botella de plástico. No se utiliza ningún movimiento codificado; La IA convierte directamente la información visual de la cámara en acciones.
Incluso si cambia la posición del objeto y lo vuelve a colocar, la IA comprenderá la situación visualmente y generará un movimiento de agarre. También aceptamos la implementación de AI/VLA física utilizando Unitree G1 y el desarrollo por contrato de experimentos de demostración/PoC adaptados al negocio objetivo.
Preguntas frecuentes
¿Qué puedo solicitar para soporte de construcción de entorno de teleoperación de cuerpo completo/PICO VR?
Apoyamos la construcción de un entorno de teleoperación de cuerpo entero en tiempo real para humanoides bípedos como Unitree G1 mediante la combinación de un dispositivo de realidad virtual/rastreador de movimiento (PICO, etc.) y una política de control de equilibrio de todo el cuerpo (NVIDIA GEAR-SONIC, etc.). Además de operar los brazos y las muñecas de la parte superior del cuerpo, puede controlar de forma remota los movimientos de todo el cuerpo, como agacharse, girar y mover la parte superior del cuerpo mientras mantiene el equilibrio, y puede usarse como base para la intervención remota en la recopilación de datos y eventos de demostración y experimentos de demostración. El alcance específico del trabajo se confirmará y acordará antes de comenzar el trabajo, incluido robot, el sitio y los entregables deseados.
¿Cómo se determinan los costos y el alcance de la entrega para el soporte de construcción del entorno de teleoperación de cuerpo completo/PICO VR?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
¿Es posible realizar de todo, desde caminar hasta tareas complejas con total estabilidad utilizando únicamente la teleoperación de cuerpo completo?
Con el estado actual de la tecnología, existen casos en los que se puede perder el equilibrio debido a cambios en la fricción del suelo, movimientos bruscos de los brazos o una inclinación excesiva hacia adelante. Por esta razón, comenzamos con una verificación segura paso a paso utilizando un soporte fijo y un pórtico (dispositivo colgante), aclaramos la velocidad permitida y el rango de movimiento para estar de pie y caminar sobre el piso, y luego construimos un entorno operativo.
Consulta sobre soporte de construcción de entorno de teleoperación de cuerpo completo/PICO VR
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Consulte sobre soporte de construcción de entorno de teleoperación PICO VR/cuerpo completo