
Unitree R1 Desarrollo secundario/aprendizaje por refuerzo/soporte de implementación de comportamiento personalizadoDesde la construcción de un entorno de desarrollo secundario para el humanoide liviano y compacto "Unitree R1" hasta la implementación del aprendizaje por refuerzo de MuJoCo/mjlab y el funcionamiento real de la máquina.
Este es un servicio de implementación de movimiento personalizado y desarrollo secundario que resalta el potencial del pequeño humanoide "Unitree R1", que mide aproximadamente 123 cm de altura, pesa aproximadamente 29 kg y tiene 26 grados de libertad en todo su cuerpo. EmplifAI utiliza nuestra propia bifurcación "unitree_rl_mjlab" y tiene un historial de generación de movimiento a partir de videos de acción en vivo, aprendizaje de refuerzo PPO, salida ONNX, verificación física Sim2Sim e implementación de más de 20 tipos de gestos continuos, movimientos al caminar y volver a ponerse de pie en la máquina R1 real. Brindamos soporte constante desde la configuración del entorno de desarrollo inicial junto con la compra y el alquiler de R1 hasta el desarrollo de políticas exclusivas para eventos, servicio al cliente e investigación y desarrollo.
Unitree R1 Consulta sobre desarrollo secundario, aprendizaje por refuerzo y soporte para la implementación de comportamientos personalizados.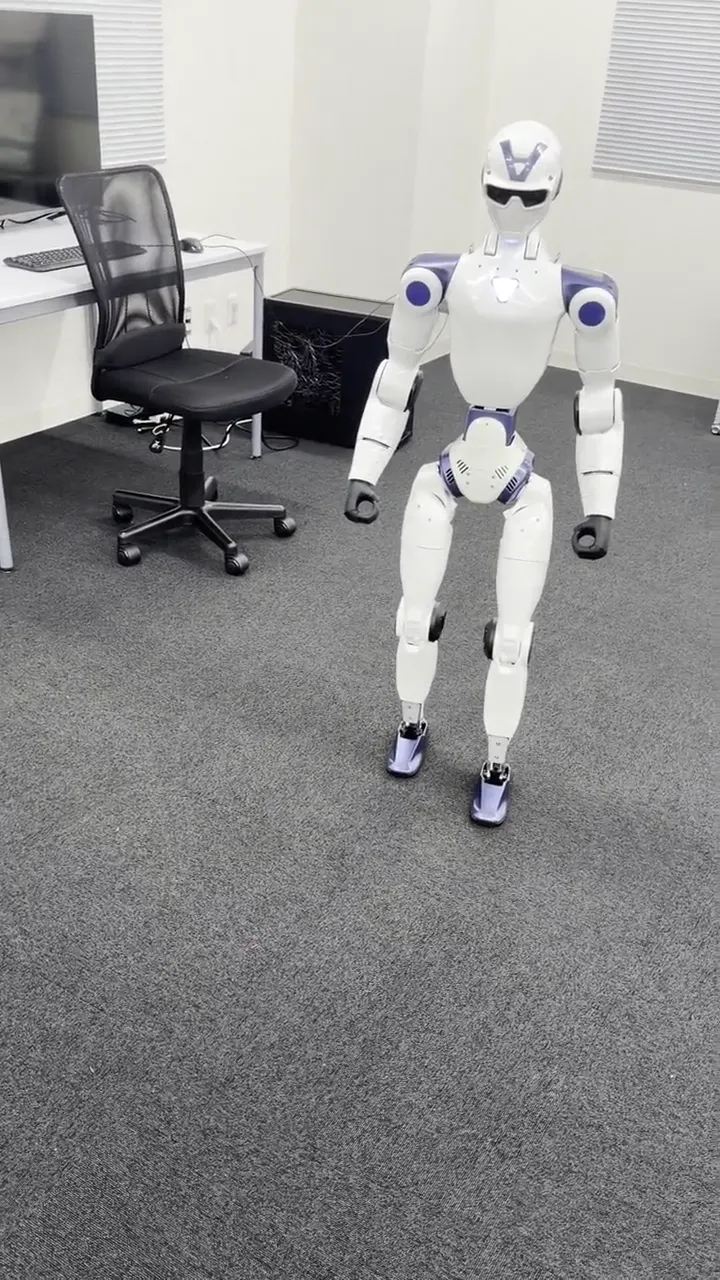
Contenido de la consulta y entregables.
- Objetivo robot
- Unitree R1 (el desarrollo secundario se basa en un modelo compatible con el desarrollo, como EDU. También se admiten ventas y alquiler de robot)
- Especificaciones principales
- Aproximadamente 123 cm de altura, aproximadamente 29 kg de peso, 26 grados de libertad en todo el cuerpo (ligero y fácil de maniobrar y transportar)
- Alcance del apoyo al desarrollo
- SDK/configuración inicial de comunicación, construcción del entorno de aprendizaje de refuerzo MuJoCo/mjlab, aprendizaje de políticas de comportamiento personalizado, Sim2Sim/implementación real de la máquina
- Ejemplo de implementación
- Cambiar entre múltiples gestos, señales de la parte superior del cuerpo y gestos con las manos mientras camina, regresar a una posición de pie estable, movimientos de baile/PR
- Entregables
- Modelo/punto de control ONNX capacitado, script de ejecución/archivo de configuración, informe de evaluación Sim2Sim, manual de procedimientos operativos
- precio
- Estimaciones individuales según la configuración del robot de destino, la cantidad de operaciones que se crearán/la dificultad y si se requiere una verificación real de la máquina.
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Tres formas de respaldar el uso de “Unitree R1”, que es más liviano y compacto que el G1, en investigaciones y demostraciones de eventos
01 Desarrollar movimientos de demostración seguros que aprovechen el cuerpo liviano de 29 kg
En comparación con el G1, que pesa aproximadamente 35 kg, el R1 es más pequeño y liviano (aprox. 29 kg, altura 123 cm), lo que facilita su maniobra en instalaciones comerciales, stands de exposición y laboratorios universitarios. Construiremos un paquete de control que reproduzca de manera estable gestos con las manos, saludos, bailes y cambios de pose llamativos en el lugar.
02 Aprendizaje por refuerzo de PPO y verificación de física Sim2Sim usando unitree_rl_mjlab
Genere una trayectoria de 26 grados de libertad para R1 a partir de videos de acción en vivo y fotogramas clave, y aprenda la política de control de todo el cuerpo con PPO. Probamos cuantitativamente la tasa de finalización, el error de seguimiento, el vuelco y la saturación de par mediante simulación antes de implementarlos en la máquina real.
03 Implementación integrada de cambios a mitad de movimiento, gestos al caminar y regreso a la posición de pie
Además de reproducir un solo movimiento, construiremos un sistema operativo real que incluya un cambio suave entre múltiples políticas aprendidas, acciones de la parte superior del cuerpo al caminar o dar un paso y procedimientos de recuperación en caso de una mala postura.
NVIDIA GEAR Sonic × Unitree G1: Verificación de operación en máquina real
Ejecutamos NVIDIA GEAR Sonic en el Unitree G1 real y confirmamos su funcionamiento. Aquí tenéis un vídeo del proceso de verificación.
Gemini 4 Argon × Unitree G1: demostración de agarre autónomo que convierte la visión en acción
Utilizando Gemini 4 Argon, realizamos una prueba de máquina real en la que Unitree G1 agarra y levanta una botella de plástico. No se utiliza ningún movimiento codificado; La IA convierte directamente la información visual de la cámara en acciones.
Incluso si cambia la posición del objeto y lo vuelve a colocar, la IA comprenderá la situación visualmente y generará un movimiento de agarre. También aceptamos la implementación de AI/VLA física utilizando Unitree G1 y el desarrollo por contrato de experimentos de demostración/PoC adaptados al negocio objetivo.
Respecto al alquiler y desarrollo de robot en Yushima Lab (descuento de envío)
Durante el período en el que el cronograma del robot objetivo está abierto, no solo aceptamos alquileres de entrega en lugares externos, sino también alquiler in situ de robot, desarrollo de operaciones y verificación real de la máquina en la oficina de EmplifAI Yushima (laboratorio del primer piso) en Bunkyo-ku, Tokio.
Si lo usa en el sitio de Yushima Lab, no es necesario empacar ni transportar el robot de ida y vuelta, por lo que podemos ofrecerle un descuento en los costos de envío (sin costos de transporte y descuento por uso local) en comparación con los alquileres de entrega regular. También se puede utilizar para desarrollo puntual por horas o días, o para pruebas de máquinas reales en un entorno equipado con un soldador y un juego de llaves hexagonales.
Respecto a las fluctuaciones de precios y descuentos por consulta anticipada según el período de consulta
Si realiza una solicitud justo antes de la fecha de inicio del alquiler, la tarifa será más alta de lo habitual ya que requerirá arreglos urgentes, inspección anticipada, transporte y coordinación de prioridad del personal de robot.
Por otro lado, si nos contacta tan pronto como conozca su horario y planes, consideraremos descuentos porque podemos hacer arreglos planificados. Incluso si los detalles de robot y el rendimiento aún no están finalizados, contáctenos lo antes posible.
Consulta sobre alquiler, uso a largo plazo y arrendamiento.
Además del alquiler a corto plazo, comuníquese con nosotros si está considerando el uso o arrendamiento a largo plazo. Le confirmaremos el modelo deseado, número de unidades, periodo de uso y uso previsto, y le informaremos individualmente sobre la disponibilidad y condiciones de contratación.
El alquiler y el arrendamiento tienen condiciones diferentes como duración del contrato, mantenimiento y cancelación anticipada. No garantizamos que se proporcionará un contrato de arrendamiento, pero confirmaremos la disponibilidad del contrato de arrendamiento dependiendo del equipo y las condiciones.
Preguntas frecuentes
Unitree R1 ¿Qué puedo solicitar para soporte de desarrollo secundario/aprendizaje por refuerzo/implementación de comportamiento personalizado?
Este es un servicio de implementación de movimiento personalizado y desarrollo secundario que resalta el potencial del pequeño humanoide "Unitree R1", que mide aproximadamente 123 cm de altura, pesa aproximadamente 29 kg y tiene 26 grados de libertad en todo su cuerpo. EmplifAI utiliza nuestra propia bifurcación "unitree_rl_mjlab" y tiene un historial de generación de movimiento a partir de videos de acción en vivo, aprendizaje de refuerzo PPO, salida ONNX, verificación física Sim2Sim e implementación de más de 20 tipos de gestos continuos, movimientos al caminar y volver a ponerse de pie en la máquina R1 real. Brindamos soporte constante desde la configuración del entorno de desarrollo inicial junto con la compra y el alquiler de R1 hasta el desarrollo de políticas exclusivas para eventos, servicio al cliente e investigación y desarrollo. El alcance específico del trabajo se confirmará y acordará antes de comenzar el trabajo, incluido robot, el sitio y los entregables deseados.
Unitree R1 ¿Cómo se determinan los costos y el alcance de la entrega para el desarrollo secundario, el aprendizaje por refuerzo y el soporte de implementación de comportamiento personalizado?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
No estoy seguro de si desarrollar en base a Unitree R1 o Unitree G1. ¿Es posible realizar una consulta comparativa?
Sí. EmplifAI tiene un historial de operación real de máquinas y desarrollo de movimiento/aprendizaje de refuerzo tanto para G1 como para R1. Le sugeriremos el robot más adecuado según su presupuesto, facilidad de entrega/transporte y si necesita o no usar las manos para agarrar el producto (G1 si necesita una mano de 5 dedos, etc., R1 si necesita un gesto ligero de cuerpo completo, exposición/movimiento, etc.).
Unitree R1 Consulta sobre desarrollo secundario, aprendizaje por refuerzo y soporte para la implementación de comportamientos personalizados
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Unitree R1 Consulta sobre desarrollo secundario, aprendizaje por refuerzo y soporte para la implementación de comportamientos personalizados.