
Consulta de introducción a la medición industrial 3D/inspección dimensionalOrganice métodos de inspección y medición 3D que coincidan con las piezas objetivo y las tolerancias requeridas.
Para confirmar la forma de las piezas del robot y las piezas fabricadas, consideraremos opciones como escáneres manuales, escáneres estacionarios, ScanArms, rastreadores láser, etc. y flujos de medición. Confirmaremos el objeto objetivo, las tolerancias requeridas, el entorno de medición y los requisitos de trazabilidad, y le informaremos individualmente sobre la disponibilidad de equipos compatibles y socios de medición externos. Las pruebas acreditadas, la calibración y el aseguramiento dimensional deben acordarse con una entidad de implementación calificada.
Consulta sobre la consulta de introducción a la inspección dimensional/medición 3D industrial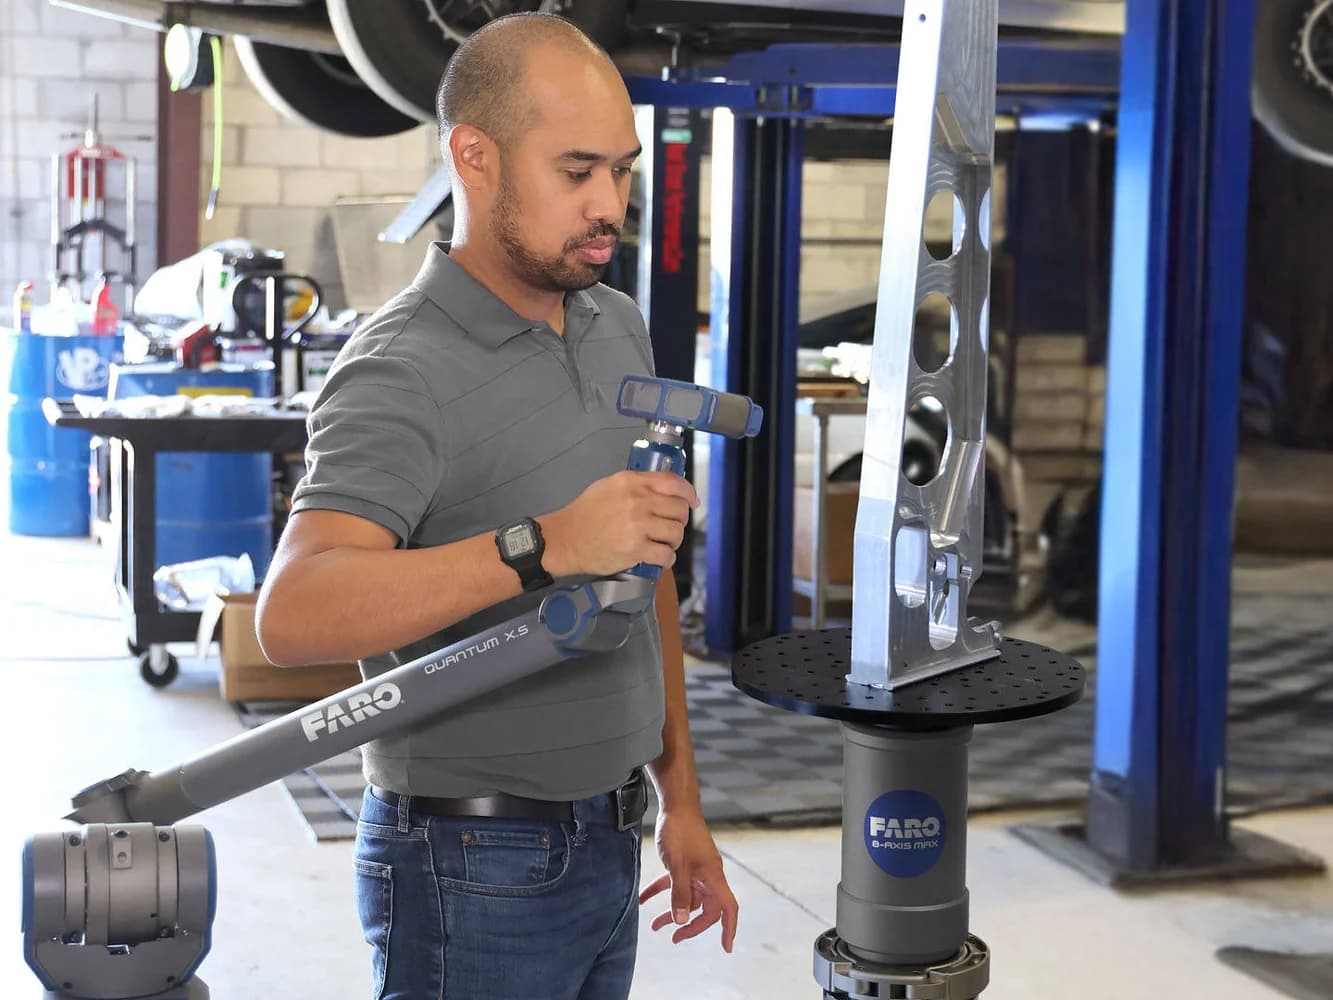
Gemelo digital 3D con 10,8 millones de puntos medidos que se pueden mover 360° en el navegador
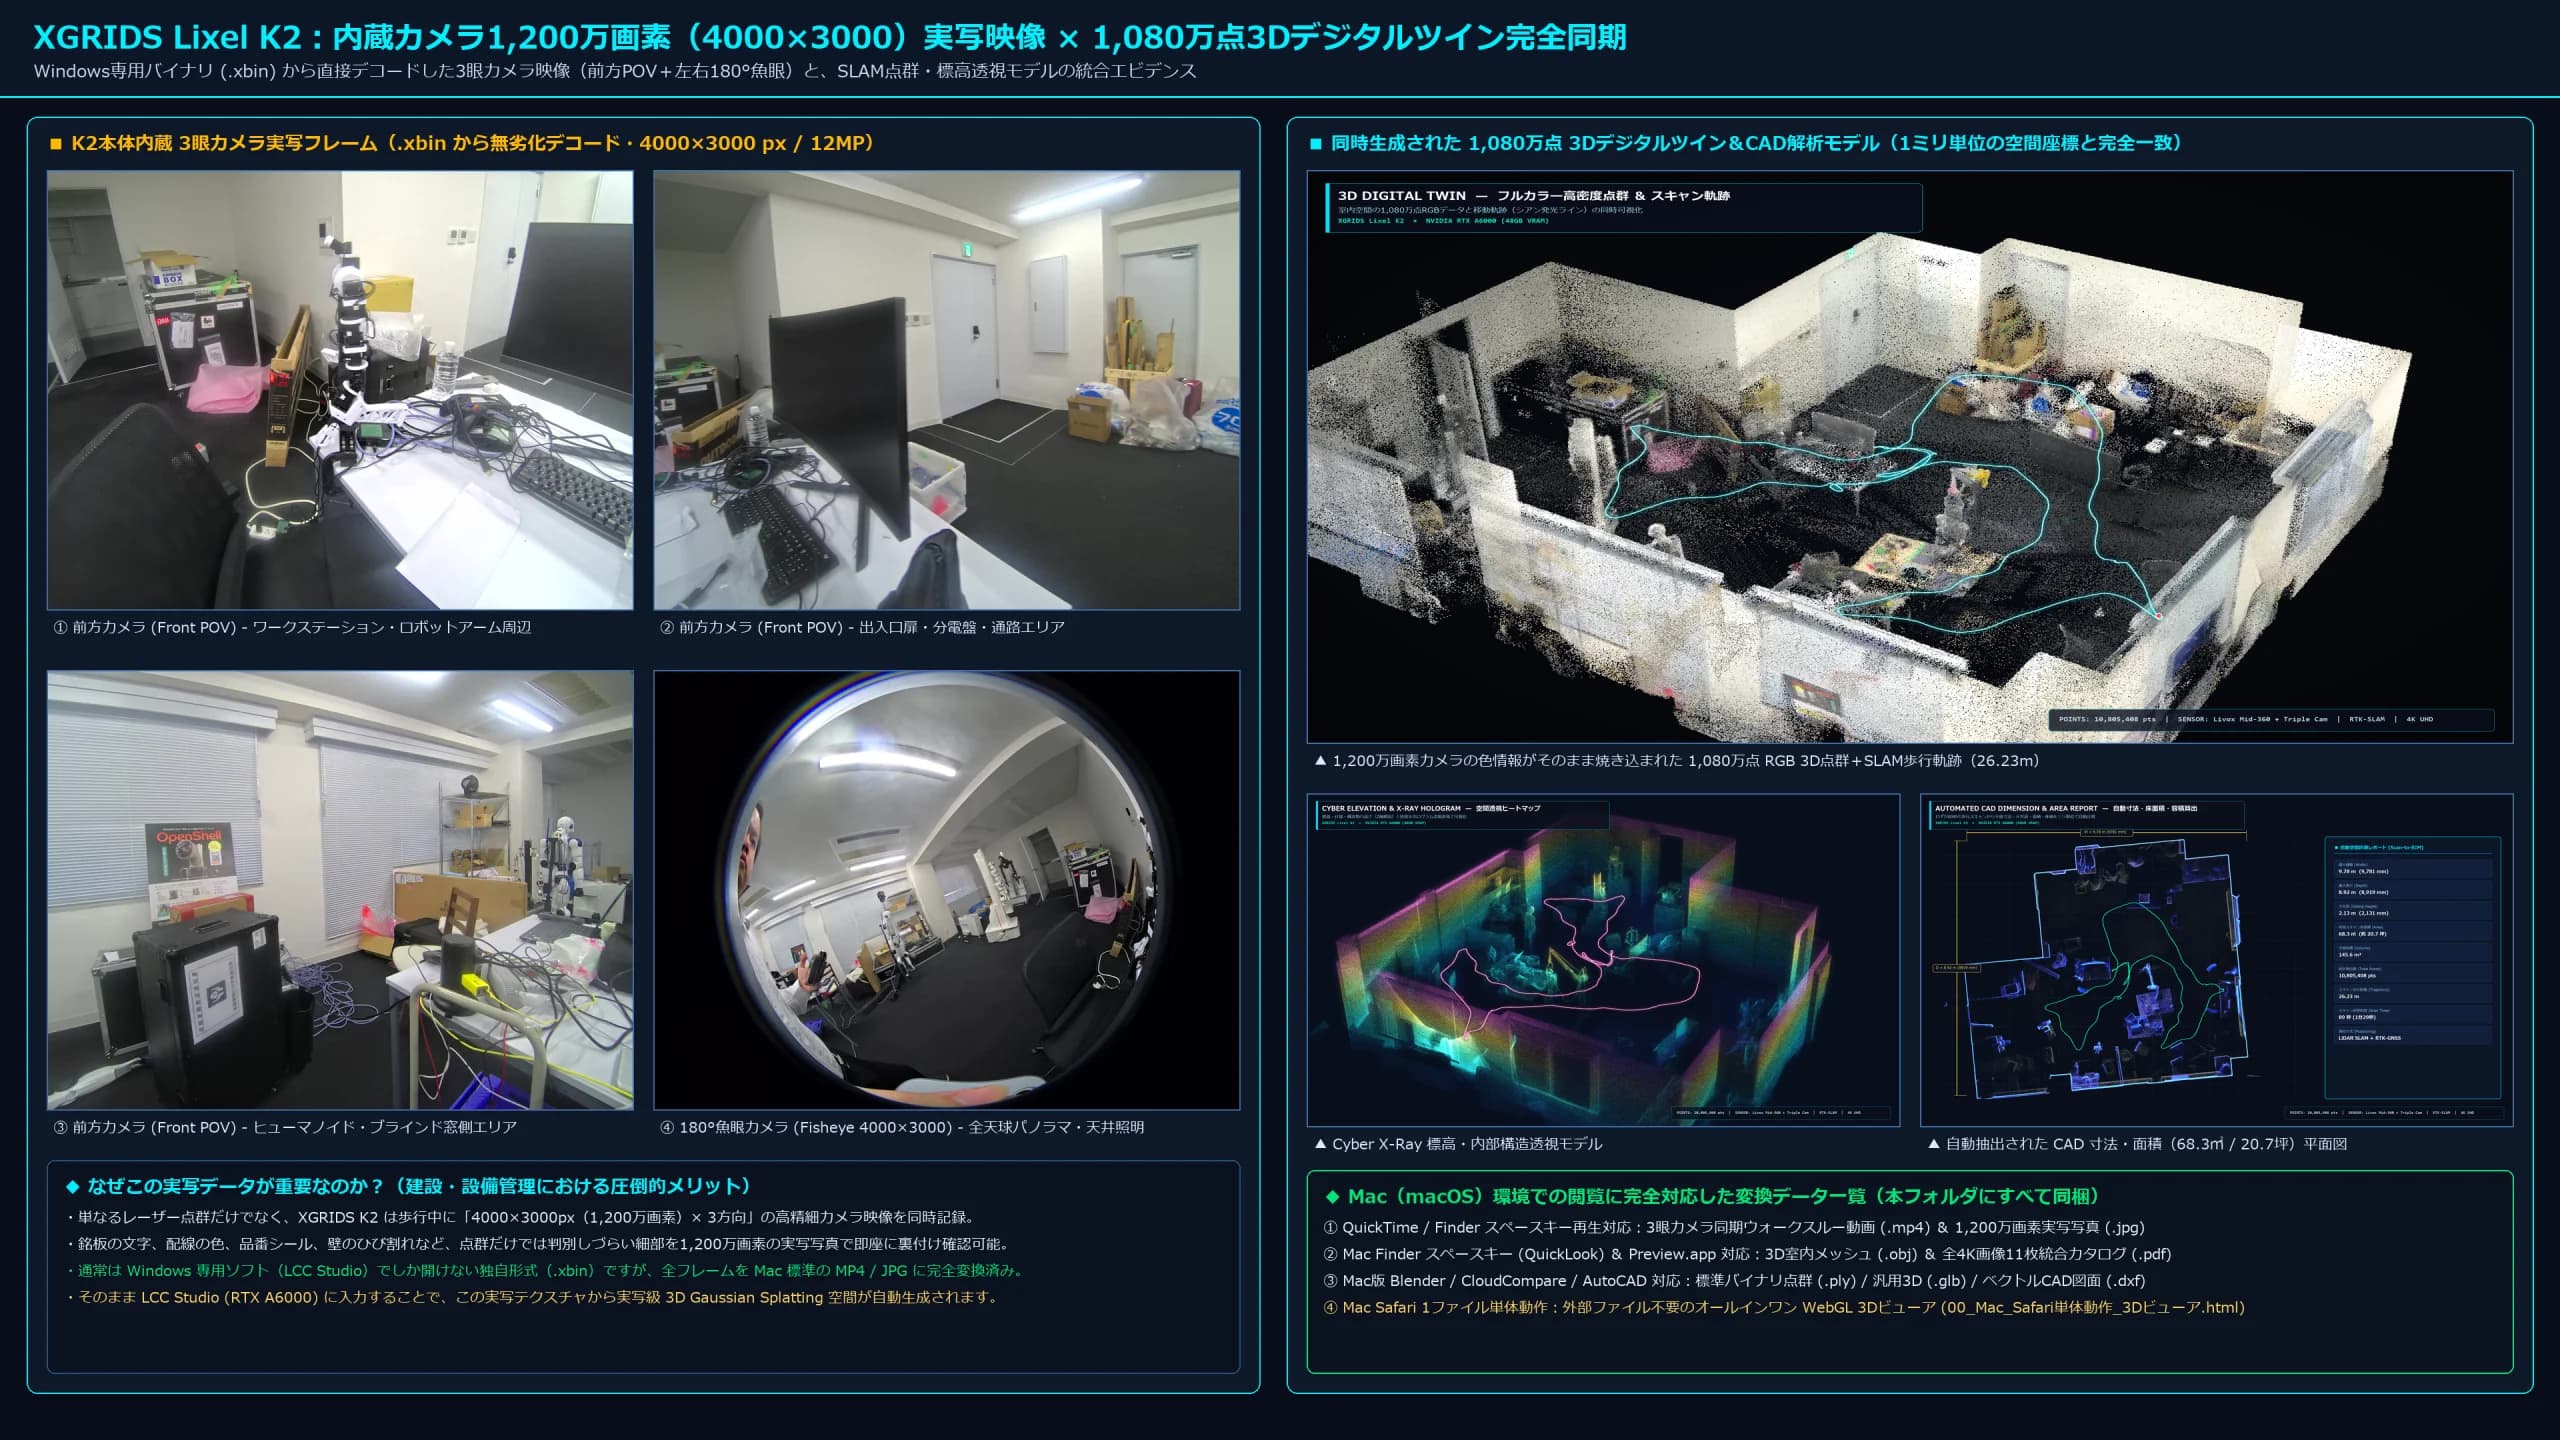
Estos son datos reales medidos mientras caminamos en el laboratorio de desarrollo de robots de EmplifAI (entorno de instalación de robot humanoide/de doble brazo Unitree G1) durante solo 89 segundos usando nuestro propio XGRIDS Lixel K2. Además de poder rotar y hacer zoom 360° arrastrando o deslizando el mouse, puede experimentar el cambio entre cuatro modos de visualización, corte del techo (corte transversal) y salto del punto de vista al lugar de instalación del robot en el acto.
¿Qué se puede hacer con datos espaciales 3D XGRIDS × IA física?
El mayor valor de escanear un sitio en 3D no radica solo en la creación de dibujos para la visualización humana. Al combinar datos espaciales 3D de nivel milimétrico con los robots humanoides de EmplifAI (Unitree G1, etc.), manipuladores de doble brazo (OpenArm), modelos VLA y el entorno NVIDIA Isaac Sim, todo, desde el diagnóstico previo para la introducción del robot hasta el entrenamiento virtual, el movimiento autónomo y el control remoto, cambiará dramáticamente.
Digitaliza el espacio real en 89 segundos y crea un entorno de verificación virtual donde se mueven robots humanoides y de dos brazos
Incluso en fábricas, almacenes e instalaciones de investigación donde no existen dibujos, puede obtener nubes de puntos 3D y texturas de acción en vivo de toda la sala simplemente caminando con XGRIDS Lixel K2. En los datos de medición reales del laboratorio EmplifAI, todo el espacio (68,3 m2, 10,8 millones de puntos), incluido el humanoide junto a la ventana (Unitree G1) y la celda de trabajo del robot de doble brazo en el centro, se convirtió en datos espaciales en solo 89 segundos. Al importar el espacio adquirido al entorno NVIDIA Isaac Sim o ROS 2, puede ejecutar simulaciones (Real2Sim2Real) de rutas para caminar, control de todo el cuerpo y movimientos de agarre antes de llevar la máquina real al sitio.
¿Qué se puede conseguir con esta combinación?
- Construya un espacio virtual 3D a gran escala donde los humanoides y los AMR corren y trabajan simplemente caminando por el sitio.
- Modelo de detección de colisiones y cooperación de conversión de mapas de navegación para NVIDIA Isaac Sim, USD y ROS 2
- Generación de entornos para el aprendizaje por refuerzo de robots y el aprendizaje por imitación que refleja directamente los accesorios, bancos de trabajo y obstáculos del sitio.
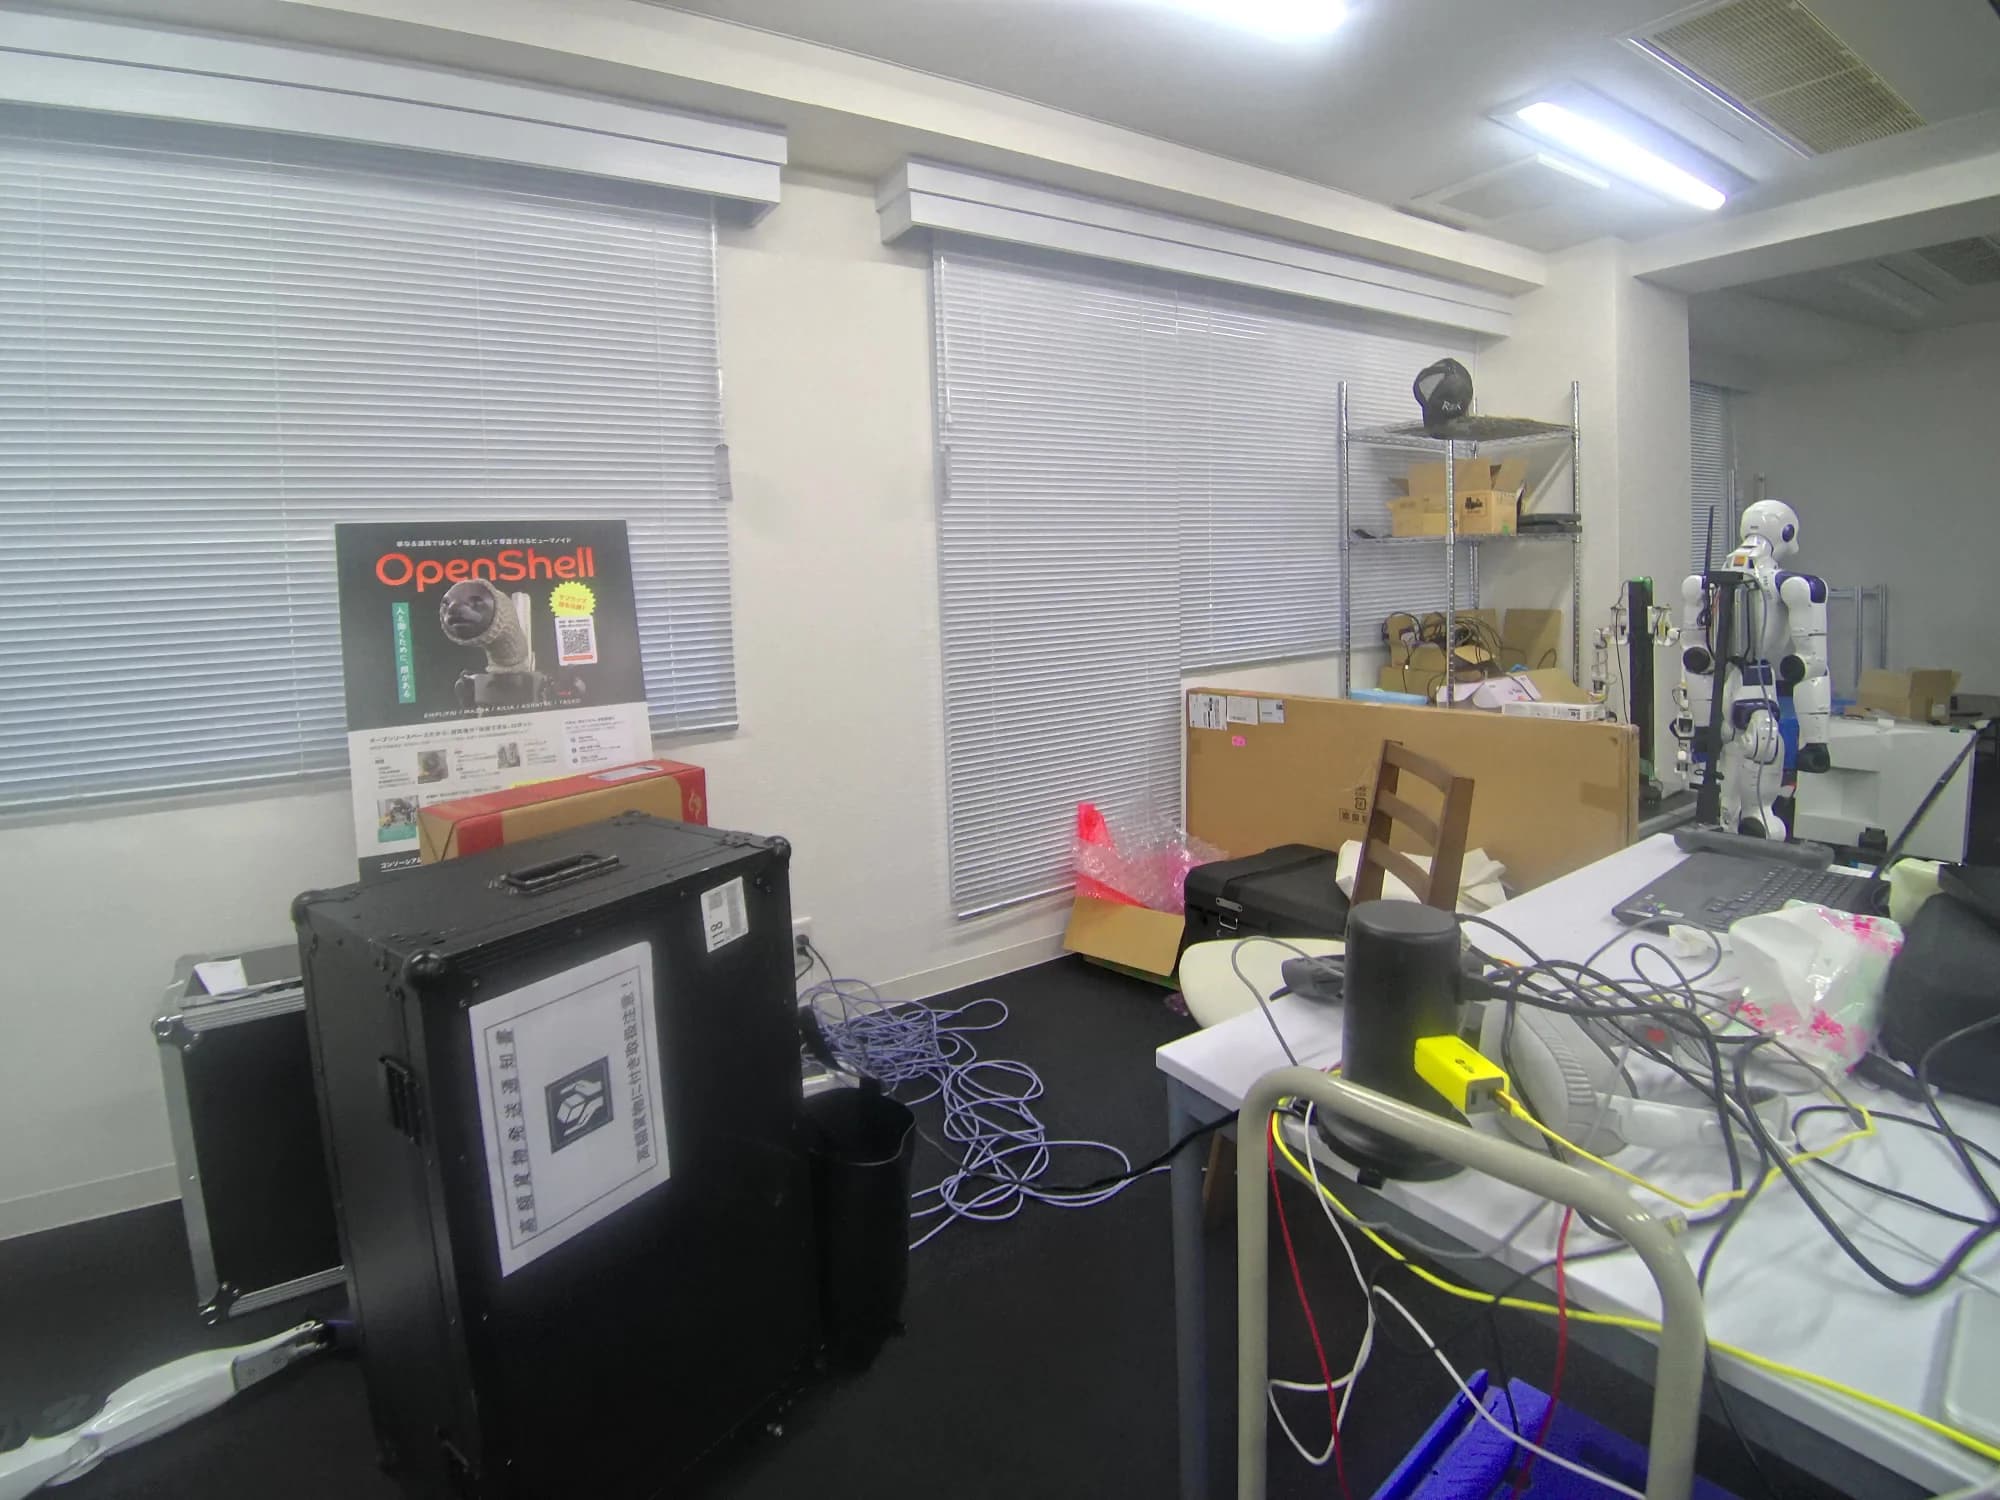
Mira el vídeo: Del recorrido de 89 segundos a la creación de un espacio 3D con 10,8 millones de puntos
Puede alternar entre el vídeo de análisis multimodal de 360° del espacio del laboratorio realmente medido con XGRIDS Lixel K2 y el vídeo de acumulación espacial de 10,8 millones de puntos creado mediante escaneo láser.
Rotación de 360° × 3 modos de cambio continuo (RGB a todo color → Elevación cibernética → Rayos X LiDAR)
Este es un video de exhibición que rota 10,8 millones de puntos de datos espaciales 3D generados a partir de un solo escaneo andante (89 segundos) y los muestra en una rotación de 360° mientras cambia sin problemas entre tres modos: RGB a todo color de acción en vivo, holograma de elevación cibernética por altura y perspectiva de rayos X basada en la intensidad de reflexión del láser.
"Visualización de análisis/dibujo/inspección espacial 4K" que se puede desarrollar desde múltiples ángulos desde un solo escaneo
Desde los datos 3D de alta densidad adquiridos hasta nubes de puntos a todo color, hologramas de elevación, ortogramas arquitectónicos de cuadrícula de 1 m, planos de planta CAD con dimensiones automáticas, mapas de calor milimétricos de irregularidades del piso y verticalidad de las paredes y verificación de autorización de entrega del robot, puede desarrollar vistas de análisis que se adapten a su propósito. Haga clic en la miniatura para cambiar y haga clic en la imagen para ampliarla en alta resolución.
 Haga clic para ampliar la imagen en alta definición 4K
Muestra de análisis espacial 3D multimodal de 4 divisiones
A partir de los datos de un escaneo, se pueden desarrollar simultáneamente cuatro modos: (1) nube de puntos RGB a todo color, (2) perspectiva del mapa de calor de elevación, (3) ortoplano arquitectónico de cuadrícula de 1 m y (4) perfil de sección transversal. Puede comprender la apariencia, las dimensiones y la estructura del espacio de un vistazo.
Contenido de la consulta y entregables.
- Objetivo
- Piezas de robots, plantillas, equipos, ensamblajes, etc.
- requisitos
- Verifique las dimensiones, tolerancias, tamaño objetivo, material y entorno de medición.
- método
- Compare escáneres 3D, ScanArm, laser trackers, etc.
- calidad
- Las inspecciones de calibración, trazabilidad y certificación serán confirmadas individualmente por la entidad implementadora.
- precio
- Estimaciones individuales según el objeto objetivo, la precisión y el rango de medición/análisis
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Preguntas frecuentes
¿Qué puedo solicitar para la consulta de introducción a la inspección dimensional/medición 3D industrial?
Para confirmar la forma de las piezas del robot y las piezas fabricadas, consideraremos opciones como escáneres manuales, escáneres estacionarios, ScanArms, rastreadores láser, etc. y flujos de medición. Confirmaremos el objeto objetivo, las tolerancias requeridas, el entorno de medición y los requisitos de trazabilidad, y le informaremos individualmente sobre la disponibilidad de equipos compatibles y socios de medición externos. Las pruebas acreditadas, la calibración y el aseguramiento dimensional deben acordarse con una entidad de implementación calificada. El alcance específico del trabajo se confirmará y acordará antes del inicio del trabajo, incluido robot, el sitio y los entregables deseados.
¿Cómo se determinan los costos y el alcance de la entrega para la consulta de introducción a la inspección dimensional/medición 3D industrial?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
Consulta sobre la introducción de la medición industrial 3D y la inspección dimensional.
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Consulta sobre la consulta de introducción a la inspección dimensional/medición 3D industrial