
Comparación de robots que se pueden introducir.Limite el robot que desea utilizar según las especificaciones.
Marcha bípeda y movimiento de ruedas, tamaño y carga útil, y alcance que se puede desarrollar. Puede comparar las especificaciones publicadas por el fabricante y el entorno de desarrollo/IA de 6 modelos que puede considerar introducir utilizando los mismos elementos.
Consultar sobre selección de modelo.Fecha de confirmación de la especificación:
Seleccione robot para comparar
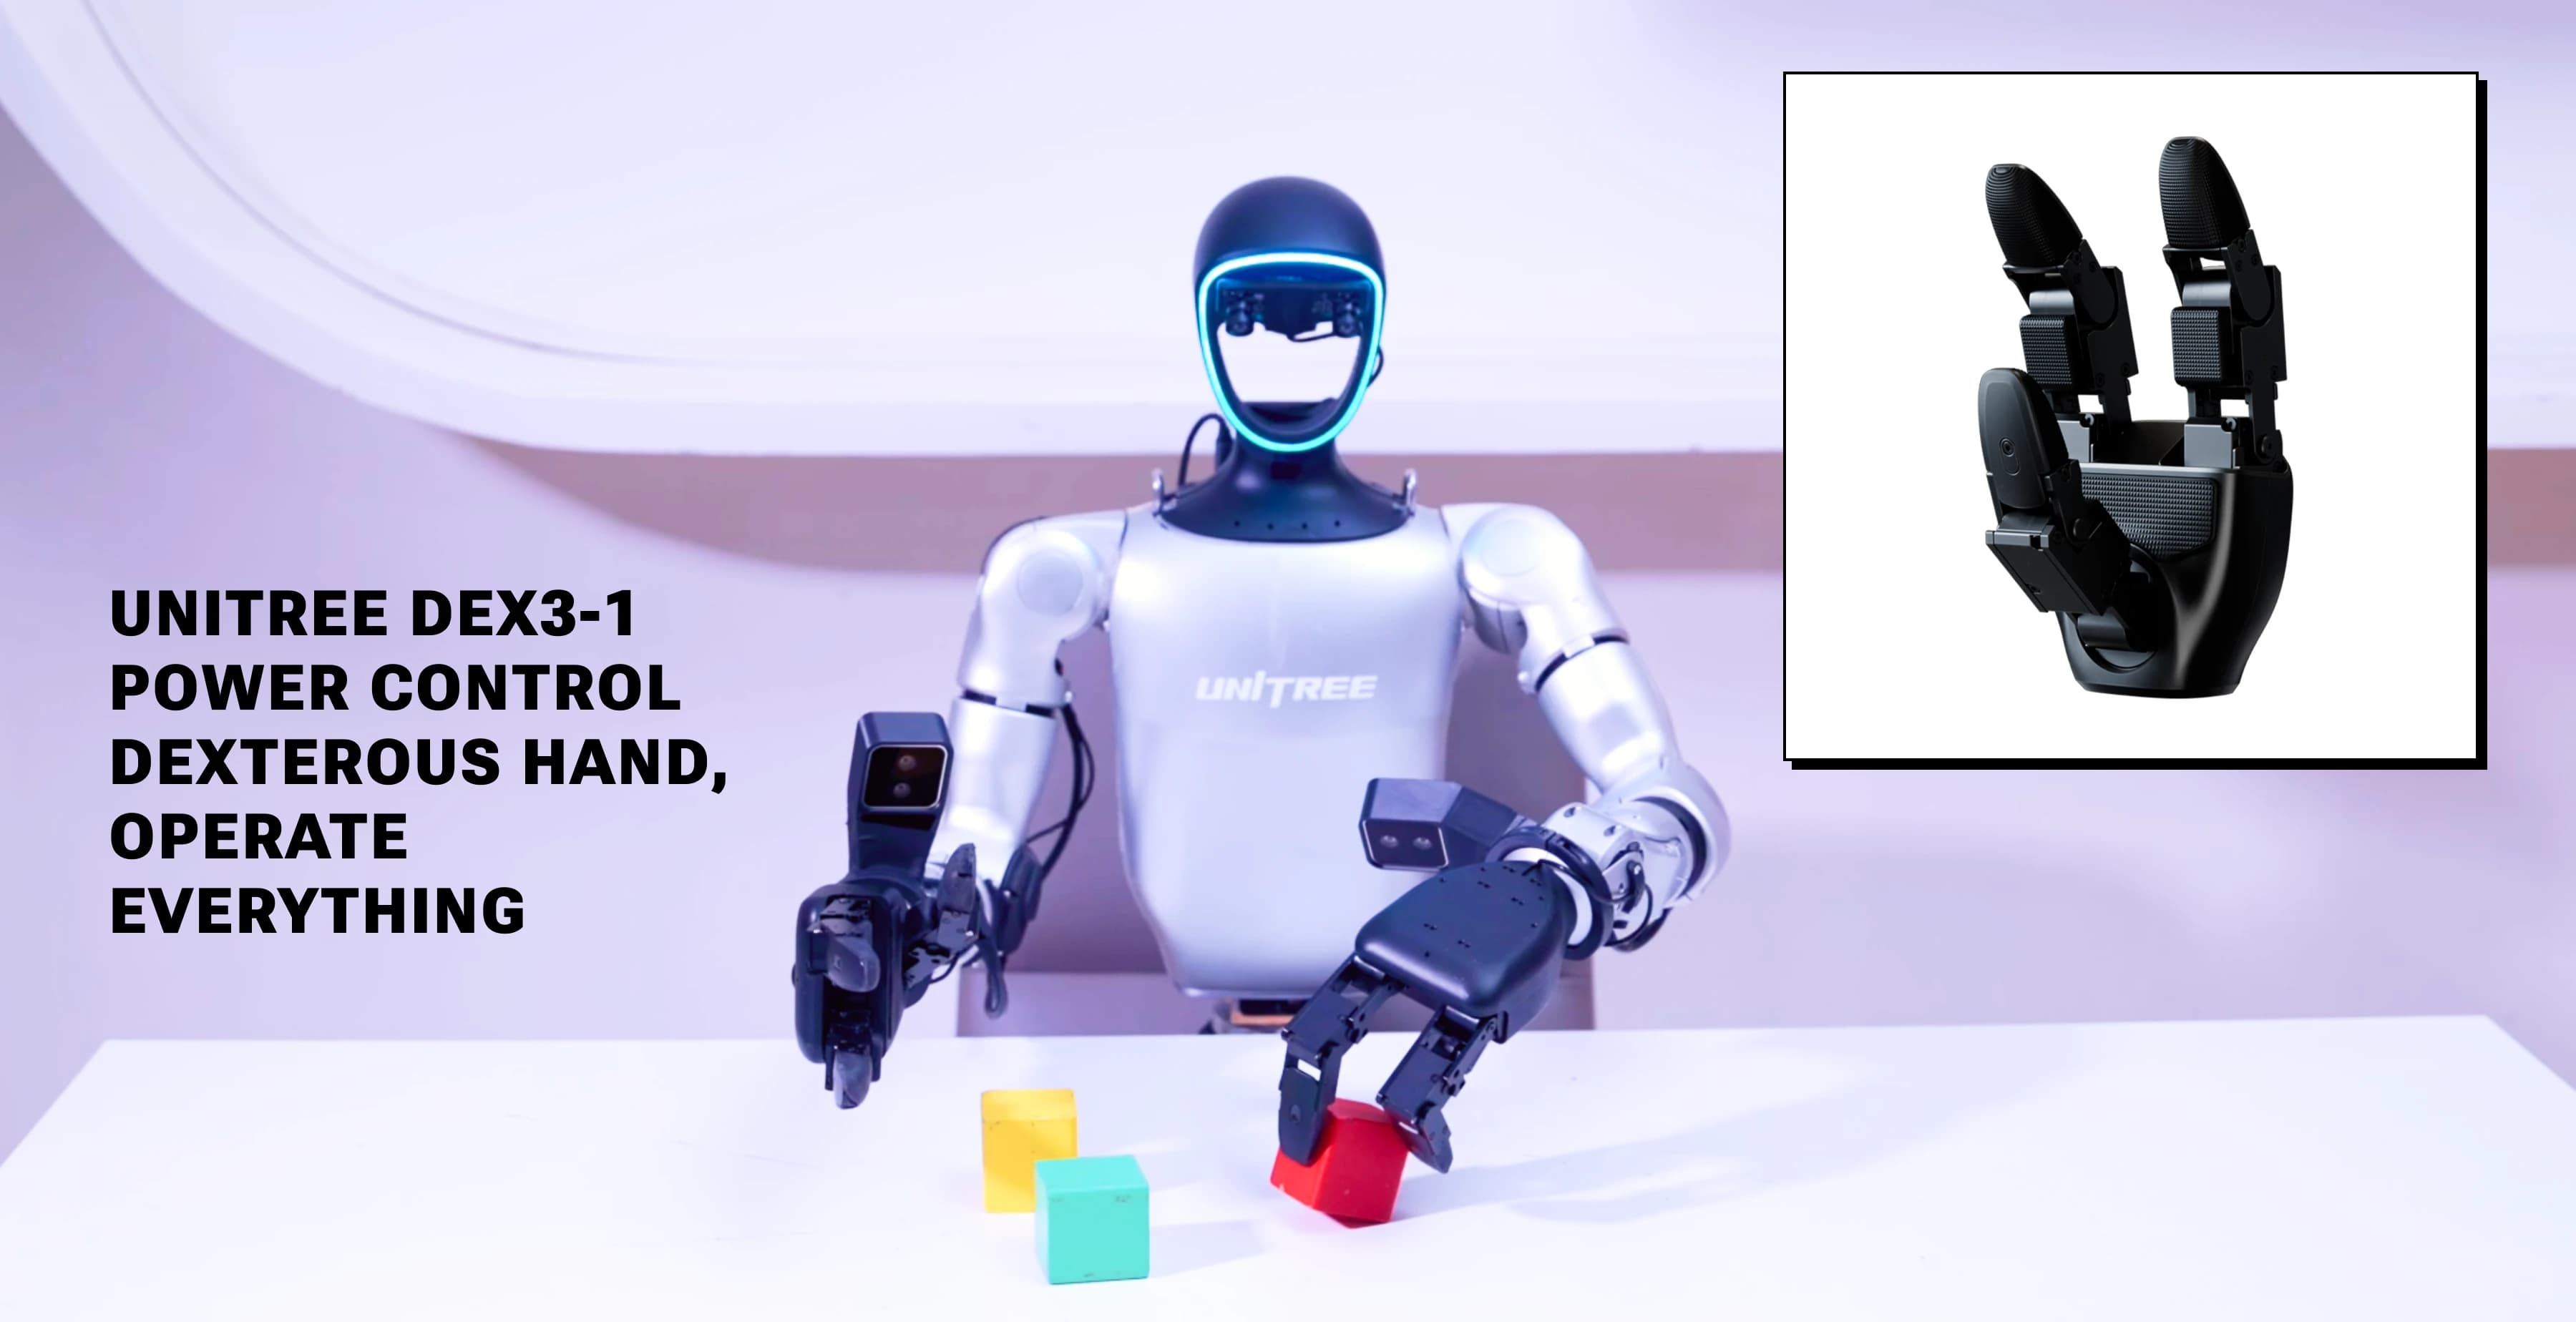
Unitree G1 / G1 EDU
Una máquina para caminar bípeda compacta. Para exposición e investigación elegiremos entre modelos estándar y EDU.
Ver detalles de robot
Unitree H2 / H2 EDU
Una máquina para caminar bípeda de aproximadamente 1,8 m. Verifique la ruta de entrega y el rango de operación según el tamaño y el peso.
Ver detalles de robot
ROBOTIS AI Worker
FFW-SG2 con base móvil y brazos dobles. Es un candidato para la manipulación de objetos y la recopilación de datos de demostración.
Ver detalles de robot
ROBOTIS AI Sapiens
K1 se basa en DYNAMIXEL Q. Consideraremos implementar el control de todo el cuerpo y aprender en máquinas reales.
Ver detalles de robot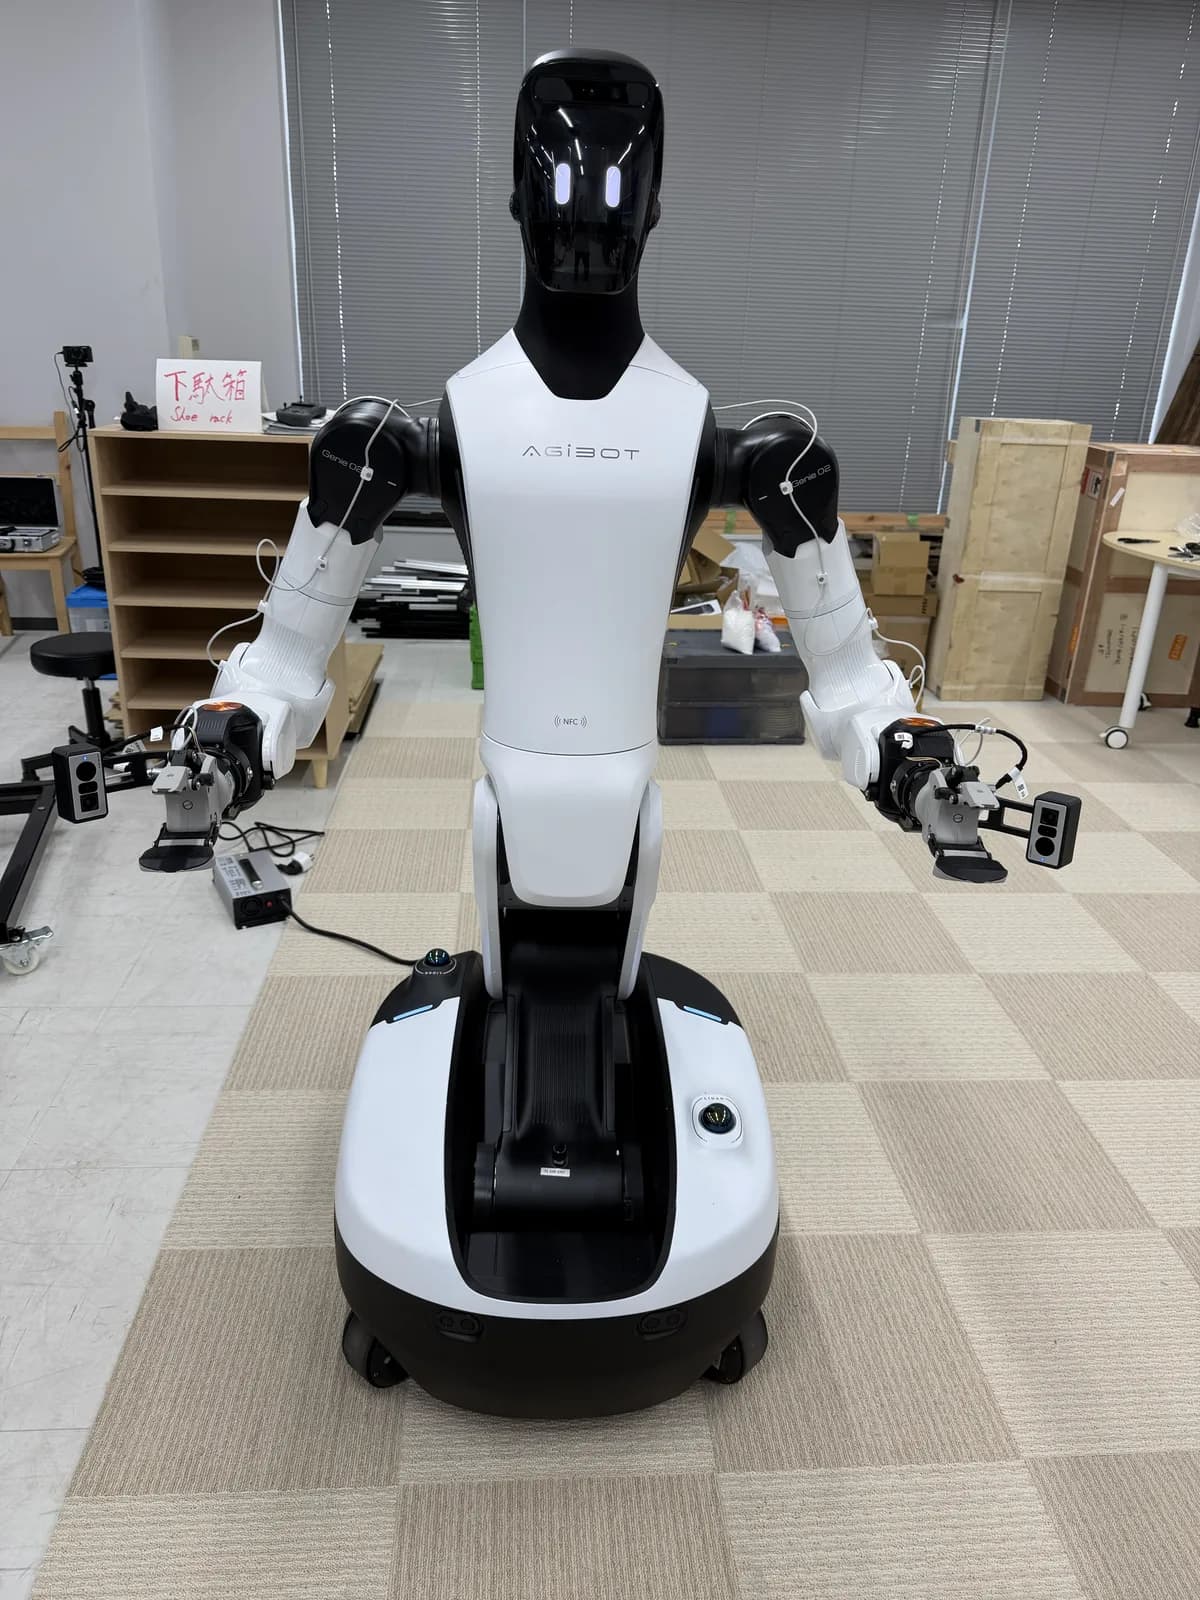
AgiBot G2
robot con movimiento de rueda y brazos duales con 7 grados de libertad. Organizaremos los artículos de destino y las condiciones de entrega/instalación.
Ver detalles de robot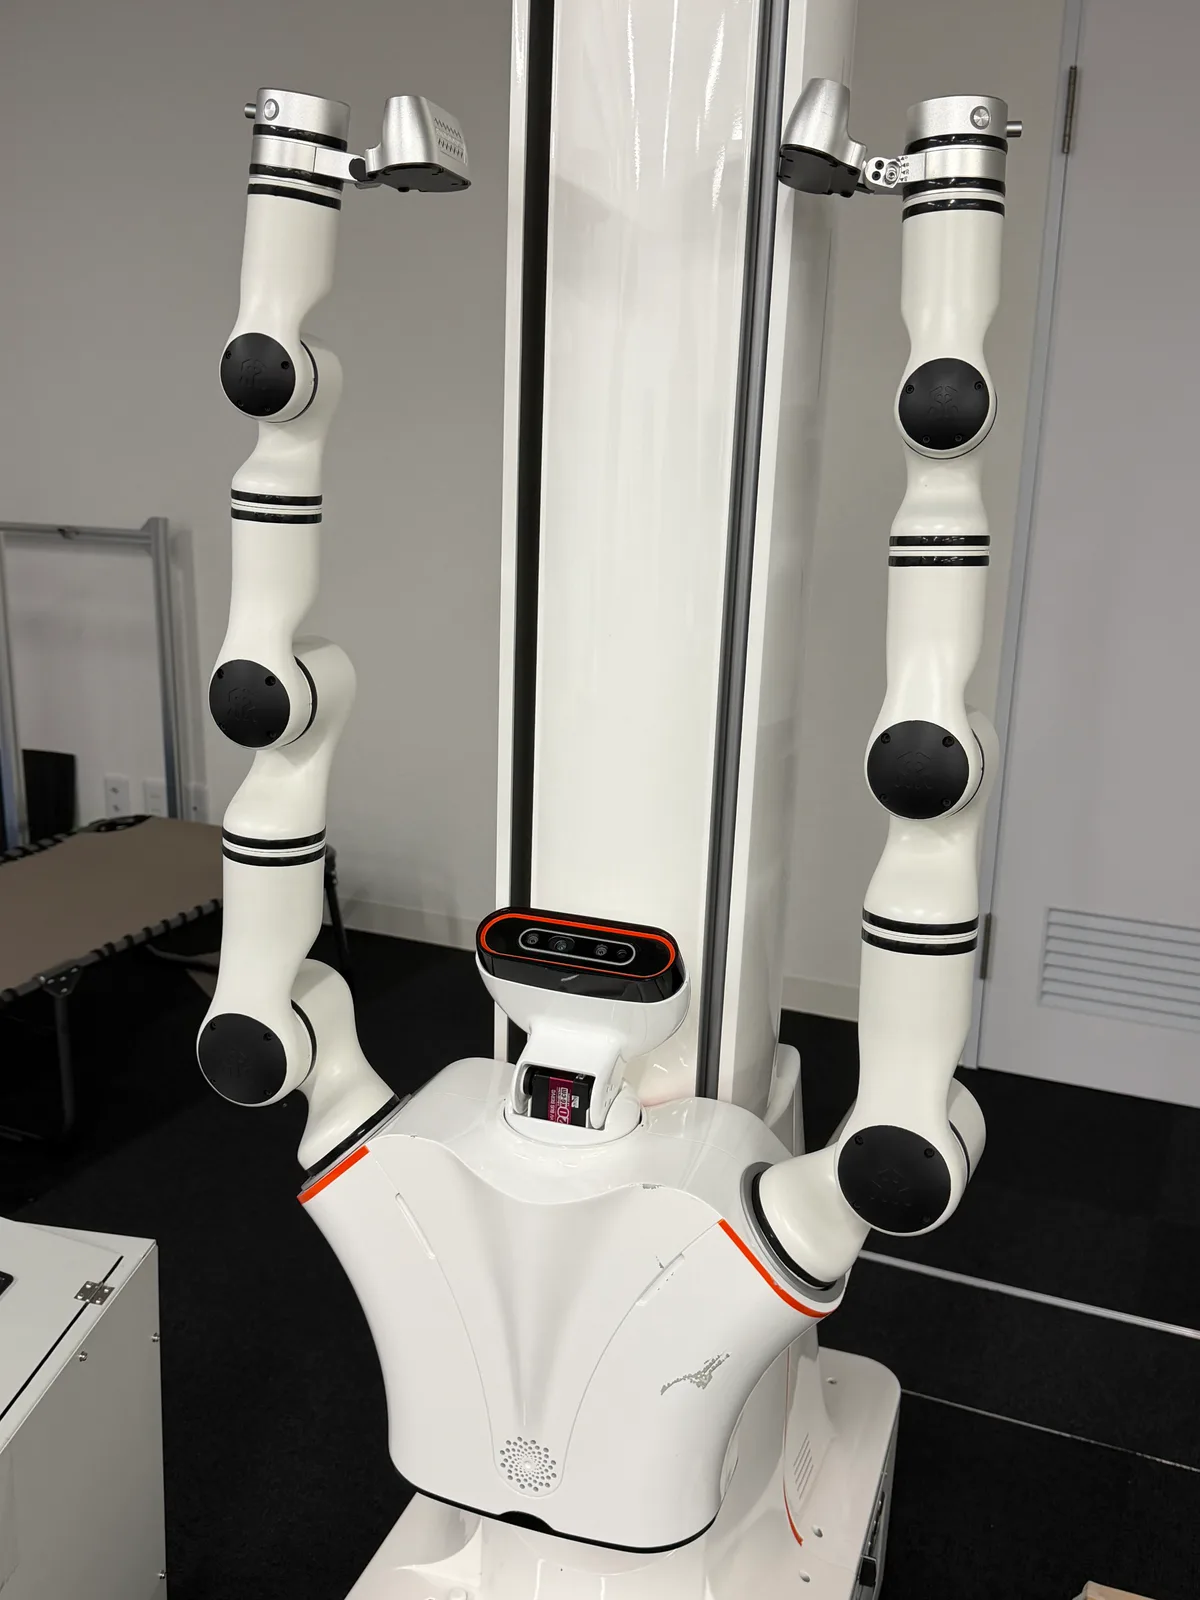
RealMan RMC-AIDAL
Un tipo móvil con dos brazos y un mecanismo de elevación. Puede considerar la recopilación de datos y los entornos de implementación de VLA.
Ver detalles de robotTabla de comparación de especificaciones
Puede limitar las columnas desmarcando el modelo. La tabla se puede desplazar horizontalmente.
Número robot en comparación: 6
| Artículos de comparación | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| Configuración robot | tipo bípedo | tipo bípedo | Tipo de movimiento de doble brazo/rueda (FFW-SG2) | Tipo bípedo (K1) | Tipo de movimiento de doble brazo/rueda | Tipo de brazo doble/rueda móvil (configuración de dos ruedas en el manual de instrucciones V1.1) |
| Dimensiones (alto x ancho x fondo) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | Alto: 1355 mm (el ancho y la profundidad no figuran en la página de referencia) | 1,225〜1,795 × 640 × 760mm | Cuando está almacenado: 1.780 x 450 x 640 mm / Ancho de hombros 545 mm |
| peso | Estándar: Aprox. 35 kg/EDU: Aprox. 35 kg o más (batería incluida) | Aproximadamente 70 kg (batería incluida) | 90kg | 35kg | 185kg | Aproximadamente 157 kg (manual de instrucciones V1.1) |
| grado de libertad de todo el cuerpo | Estándar: 23 / EDU: 23~43 (dependiendo de la configuración) | 31 | 25 (incluido el mecanismo de movimiento) | 23 | 25 (Tabla actual del sitio web oficial. Existen diferencias según la versión de las especificaciones) | El total corporal total no figura en los materiales de referencia. Revise individualmente los brazos, la cabeza, el elevador y el carro |
| libertad de un brazo | 5 (Muñecas/manos adicionales dependen de la configuración) | 7 | 7 | 5 | 7 | 6 (RM65-B-V. Varía según el brazo instalado) |
| Capacidad de carga del brazo | Máximo: Aprox. 2kg/EDU: Aprox. 3 kg (varía según la postura del brazo) | Clasificación: Aprox. 7 kg/pico: Aprox. 15 kg (valor del brazo en la tabla del fabricante) | Clasificación: 3 kg para un brazo, 6 kg para brazos dobles / Pico: 5 kg para un brazo, 10 kg para brazos dobles | No mencionado en documentos oficiales/Confirmado individualmente | Clasificado 5 kg (valor indicado por el fabricante para un brazo) | Clasificación del brazo: 5 kg por brazo / máx. 1,4 kg con pinza de 2 dedos adjunta (V1.1) |
| Alimentación/tiempo de funcionamiento | 9000 mAh / aproximadamente 2 horas (valor publicado por el fabricante) | 15Ah・972Wh / aproximadamente 3 horas (valor publicado por el fabricante) | 25 V・80 Ah / 2040 Wh (valor indicado por el fabricante) | 48 V・10 Ah / 460,8 Wh (las horas de funcionamiento no figuran en la página de referencia) | 2 unidades, total 1652 Wh / aproximadamente 4 horas (valor publicado por el fabricante) | Funcionamiento 3-4 horas (manual de instrucciones V1.1) |
| dispositivo aritmético | CPU/EDU de 8 núcleos puede seleccionar módulos informáticos adicionales | Intel Core i5/EDU agregó Core i7. El módulo informático de alto rendimiento depende de la configuración | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | Configuración de alto rendimiento: NVIDIA Jetson T5000 (no compare directamente los valores de FP4 con los TOPS de otras máquinas) | NVIDIA Jetson AGX Orin 64GB |
| Sensor de reconocimiento principal | Cámara de profundidad/LiDAR 3D | Gran angular cámara estéreo | Cámara RGB-D x 3, LiDAR x 2, IMU | Verifique cada configuración proporcionada | LiDAR 3D x 2, ojo de pez estéreo x 3, RGB-D en cabeza y muñeca | Cámara de profundidad D435, cámara RGB, LiDAR, etc. (según configuración) |
| Entorno de desarrollo/desarrollo secundario | El desarrollo secundario es EDU. Verifique el SDK, el dispositivo informático adicional y la configuración manual | El desarrollo secundario es EDU. Verifique el dispositivo de cálculo adicional/configuración manual | ROS 2, Python, C++, interfaz de usuario web. Consulte el entorno de aprendizaje de imitación por aplicación. | Cyclo OS・ROS 2 Jazzy・Docker・Python SDK. Aprendizaje por imitación/aprendizaje por refuerzo/Sim2Real | Apoya el desarrollo secundario. Verifique el SDK, las especificaciones de comunicación y la configuración proporcionada individualmente. | Código ROS/URDF oficial publicado. Verifique el brazo objetivo, el carro y el sistema operativo |
| Precio de compra anunciado por el fabricante. | Estándar: US$13,500 / EDU: Póngase en contacto con el fabricante (sin incluir impuestos ni envío) | Estándar: US$29,900 / EDU: Póngase en contacto con el fabricante (sin incluir impuestos ni envío) | No hay ningún precio indicado en la página de especificaciones oficiales a la que se hace referencia. | No hay ningún precio indicado en la página de especificaciones oficiales a la que se hace referencia. | No hay ningún precio indicado en la página de especificaciones oficiales a la que se hace referencia. | No hay ningún precio indicado en los materiales oficiales a los que se hace referencia. |
| Consulta con EmplifAI | Consulta sobre alquiler, compra y desarrollo de operaciones. | Consulta sobre configuración para alquiler/investigación y desarrollo. | Consulta sobre alquiler/compra/recogida de datos | Consulta sobre alquiler, compra e investigación y desarrollo. | Consulta sobre compra, instalación y verificación técnica. | Consulta sobre compra, alquiler y desarrollo. |
El precio publicado por el fabricante no es el precio total de la instalación doméstica. Los costos que incluyen impuestos, envío, cambio de moneda, configuración, desarrollo, instalación y costos operativos se estimarán individualmente. El tiempo de funcionamiento y la carga útil no son valores medidos en las mismas condiciones.
Comparar VLA/entornos de aprendizaje
Distinguimos entre tablas de correspondencia de fabricantes, códigos públicos y ejemplos de implementación de institutos de investigación. Incluso si el nombre del modelo aparece en la lista, no garantiza que funcionará con todas las configuraciones de robot.
| Artículos de comparación | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| Modelo base VLA/robot | Soporte de política para π0.5/GR00T para la cooperación oficial del fabricante LeRobot. Verifique la configuración de destino de G1 y la mano | La implementación de VLA en H2/H2 EDU se verifica de forma independiente. Distinto de la configuración GR00T del H2 Plus | Inteligencia oficial de Cyclo: backend de inferencia para SmolVLA, XVLA, π0, π0.5, GR00T N1.7 | Verificación individual de la aplicación de un VLA específico/modelo entrenado | El fabricante Genie Studio presenta π0, OpenVLA, GR00T, etc. La configuración objetivo de la máquina real G2 se confirma individualmente | Ejemplo de implementación pública de UCLA: SmolVLA・π0-FAST・π0.5. Distinguido del cumplimiento estándar del fabricante. |
| Aprendizaje por imitación/aprendizaje por refuerzo | Ejemplo oficial de aprendizaje/inferencia real de LeRobot, ejemplo de aprendizaje por refuerzo de RL Gym G1 | Verifique individualmente los modelos de aprendizaje, el alcance del control y los activos publicados. | Oficial: ACT・Difusión. Desde la recopilación de demostraciones hasta la conversión, el aprendizaje y la inferencia de datos | Los materiales oficiales del producto K1 guían el aprendizaje por imitación y el aprendizaje por refuerzo. Comprobar el entorno de ejecución | Guía de Genie RL en la documentación del producto. Verifique el alcance del aprendizaje/inferencia proporcionado | Ejemplos de implementación pública de UCLA: ACT, Diffusion, VQ-BeT. Colección de demostración y cooperación LeRobot |
| Simulación/Sim2Real | Entorno operativo oficial Isaac Lab G1, ejemplo de ejecución de MuJoCo | Verifique el modelo H2 objetivo y la disponibilidad del entorno. | Oficial: Isaac Lab・MuJoCo・URDF. Consultar modelo y edición robot | Documentos oficiales: Cyclo Lab・Cyclo MJLab・MuJoCo・Sim2Real | Lanzamiento oficial de Genie Sim. Verifique los activos del robot de destino y la configuración de G2 | Modelo URDF oficial del fabricante. Confirme que el modelo de investigación, el carro y la configuración del brazo coincidan. |
| Cooperación ROS 2/SDK | SDK2 oficial de ROS 2. Se requiere una configuración compatible con el desarrollo secundario. | Ejemplo de control H2 para ROS 2/SDK2 oficial. El desarrollo secundario es EDU. | Lanzamiento del paquete oficial AI Worker ROS 2 | Oficial: ROS 2 Jazzy・Control ROS 2・SDK de Python para K1 | Genie Sim es compatible con ROS 2. Las condiciones para proporcionar el SDK real de G2 se confirman individualmente. | Código ROS oficial del fabricante, ejemplo de implementación de ROS 2 Foxy de UCLA. Se requiere construcción ambiental y verificación real de la máquina. |
Código público de GitHub/materiales de desarrollo
Al seleccionar un modelo, verifique también el robot compatible, la sucursal, el entorno dependiente y la licencia. Las fórmulas del fabricante y los ejemplos de implementación del instituto de investigación se publican por separado.
Unitree G1 / G1 EDU
Ejemplos de conversión de datos G1, aprendizaje LeRobot e inferencia automática real
Entorno operativo Isaac Lab para G1. El modelo de distribución es para verificación de simulación.
Ejemplo de aprendizaje por refuerzo G1/MuJoCo/implementación real de la máquina
Unitree H2 / H2 EDU
Ejemplo de comunicación DDS, control de brazos y cuerpo entero de H2
ROBOTIS AI Worker
Recopilación de datos/colaboración LeRobot/inferencia VLA
ROBOTIS AI Sapiens
AgiBot G2
Simulación, recopilación de datos y evaluación. Este no es un conjunto de control G2 completo.
RealMan RMC-AIDAL
Manual de instrucciones, URDF, código ROS en sucursal RMC-AIDA-L
Recopilación de datos RealMan AIDA, aprendizaje por imitación, aprendizaje e inferencia VLA. Verificación con la configuración real de la máquina.
Especificaciones complementarias y fuentes oficiales.
Unitree G1 / G1 EDU
El precio del G1 estándar no puede tratarse como el precio de la EDU G1 que respalda el desarrollo secundario. Los grados de libertad, incluidos la mano y el dispositivo de cálculo, varían según la configuración.
Unitree G1
Unitree H2 / H2 EDU
Esta columna es una comparación de H2/H2 EDU. Verifique las especificaciones por separado de las especificaciones del H2 Plus/H2-D. La capacidad de carga útil varía según la postura y las condiciones de funcionamiento.
Imagen: Unitree Robótica
ROBOTIS AI Worker
La imagen publicada es una imagen de referencia que no incluye la base móvil. Las especificaciones comparativas son el tipo móvil FFW-SG2, que es diferente del tipo fijo FFW-BG2. La capacidad máxima de carga útil varía según la postura y el movimiento. El consumo de energía no es el valor calculado de 25 V x 80 Ah, sino el valor indicado por el fabricante.
Imagen proporcionada por: ROBOTIS
ROBOTIS AI Sapiens
Los fabricantes están anunciando posibles cambios en las especificaciones y la liberación gradual de activos de desarrollo. Verifique el estado de publicación y proporcione la configuración robot de los activos requeridos individualmente.
Imagen proporcionada por: ROBOTIS
AgiBot G2
El sitio web oficial actual tiene un total de 25 grados de libertad y 3 grados de libertad para el chasis, y la especificación de 2025 a la que se hace referencia en nuestra página de introducción robot tiene un total de 26 grados de libertad y 4 grados de libertad para el chasis. Verifique la versión y configuración del objetivo robot al momento de la cotización.
AgiBot G2 entregado a la oficina de EmplifAI (julio de 2026, fotografía interna)
RealMan RMC-AIDAL
La notación RMC-AIDA-L también se utiliza en documentos oficiales. La tabla hace referencia al manual de instrucciones V1.1 para la configuración de dos ruedas. Las especificaciones variarán según la configuración de las cuatro ruedas, los diferentes brazos y pinzas. El peso que un brazo puede soportar y el peso que realmente puede sostener no son lo mismo.
Máquina real RealMan RMC-AIDAL
Después de los números, verifique.
Acciones que quieres delegar
¿Requiere caminar bípedo o movimiento de todo el cuerpo, o se puede hacer con dos brazos sobre una base móvil? Antes de decidir la forma de robot, decida el trabajo objetivo y las condiciones de éxito.
Alcance de desarrollo y operación.
Acceso a SDK, configuración de mano y cámara, entorno de aprendizaje, personal operativo. El hecho de que sea compatible con la tabla de especificaciones no significa que se pueda utilizar la función deseada.
Costo total de implementación
Compararemos el precio del robot, incluido el transporte, la instalación, el desarrollo y la operación. La disponibilidad de ventas/alquiler, la fecha de entrega y el alcance del soporte interno se confirmarán individualmente.