
Unterstützung bei der Einführung von RTK/GNSS/Outdoor-RoboterpositionierungWählen Sie die Positionierungskonfiguration, die Sie für Reisen im Freien benötigen, und integrieren Sie sie in Ihren Roboter.
Wir unterstützen Konfigurationsstudien von RTK/GNSS-Empfängern, Antennen, Korrekturinformationen, IMUs usw. sowie die Systemintegration einschließlich ROS 2 für Outdoor-Roboter und autonome Fahrgeräte. Überprüfen Sie die Empfangsumgebung, die erforderliche Genauigkeit, die Kommunikations- und Korrekturdienst-Nutzungsbedingungen, vereinbaren Sie Bewertungsbedingungen in der tatsächlichen Umgebung und überprüfen Sie diese.
Informieren Sie sich über Unterstützung bei der Einführung von RTK/GNSS/Outdoor-Roboterpositionierung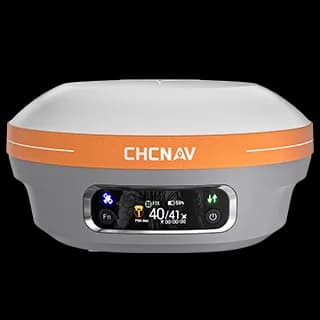
Beratungsinhalte und Ergebnisse
- Zweck
- AMR im Freien, Roboter, Baumaschinen usw. Überprüfen Sie vorab Anforderungen und Umgebung
- Konfiguration
- Organisieren Sie Anforderungen für RTK/GNSS, Antenne, INS/IMU und Korrekturinformationen
- Integration
- Einigung über Verbindungsmethode, Koordinatensystem, Zeitsynchronisation und ROS 2-Zusammenarbeit
- Bewertung
- Zeichnen Sie Feldbedingungen, Positionierungsprotokolle, Bewertungsmetriken und bekannte Einschränkungen auf
- Preis
- Individuelle Kostenvoranschläge je nach Gerätekonfiguration, örtlichen Gegebenheiten und Umfang der Integration/Verifizierung
So gehen Sie vor
Wir fragen nach der aktuellen Situation, dem Ziel Roboter, den Standortbedingungen und dem gewünschten Zeitplan und beginnen dann mit der Arbeit, nachdem wir uns auf den Umsetzungsumfang und die Voraussetzungen geeinigt haben. Lieferumfang und Preise werden im individuellen Angebot festgelegt.
Häufig gestellte Fragen
Was kann ich für Unterstützung bei der Einführung von RTK/GNSS/Outdoor-Roboterpositionierung anfordern?
Wir unterstützen Konfigurationsstudien von RTK/GNSS-Empfängern, Antennen, Korrekturinformationen, IMUs usw. sowie die Systemintegration einschließlich ROS 2 für Outdoor-Roboter und autonome Fahrgeräte. Überprüfen Sie die Empfangsumgebung, die erforderliche Genauigkeit, die Kommunikations- und Korrekturdienst-Nutzungsbedingungen, vereinbaren Sie Bewertungsbedingungen in der tatsächlichen Umgebung und überprüfen Sie diese. Der konkrete Arbeitsumfang wird vor Beginn der Arbeiten bestätigt und vereinbart, einschließlich Roboter, Standort und gewünschten Leistungen.
Wie werden Kosten und Lieferumfang für die Unterstützung bei der Implementierung von RTK/GNSS/Outdoor-Roboterpositionierung ermittelt?
Wir bestätigen das Ziel Roboter, die Anzahl der Einheiten, den Implementierungsort und die erforderlichen Leistungen und erstellen eine individuelle Schätzung der Verfügbarkeit, des Arbeitsumfangs, der Fertigstellungsbedingungen und der Kosten.
Beratung zur Einführungsunterstützung für RTK/GNSS/Outdoor-Roboterpositionierung
Bitte teilen Sie uns das Ziel Roboter, den Standort, das Problem, das Sie lösen möchten, und den gewünschten Zeitpunkt mit. Wir informieren Sie gerne über die Umsetzungsdetails und einen Kostenvoranschlag.
Informieren Sie sich über Unterstützung bei der Einführung von RTK/GNSS/Outdoor-Roboterpositionierung