
PICO VR / دعم بناء بيئة التشغيل عن بعد لكامل الجسممن خلال توصيل سماعة الرأس VR والتحكم في التعلم المعزز لكامل الجسم، فإننا ندرك التحكم عن بعد البديهي لكامل الجسم وجمع البيانات للروبوت.
نحن ندعم إنشاء بيئة تشغيل عن بعد لكامل الجسم في الوقت الفعلي للكائنات البشرية ذات القدمين مثل Unitree G1 من خلال الجمع بين سماعة رأس VR/متعقب الحركة (PICO، وما إلى ذلك) وسياسة التحكم في توازن الجسم بالكامل (NVIDIA GEAR-SONIC، وما إلى ذلك). بالإضافة إلى تشغيل الذراعين والمعصمين في الجزء العلوي من الجسم، يمكنه التحكم عن بعد في حركات الجسم بالكامل مثل الانحناء والالتواء وتحريك الجزء العلوي من الجسم مع الحفاظ على التوازن، ويمكن استخدامه كأساس للتدخل عن بعد في جمع البيانات والأحداث التوضيحية والتجارب التوضيحية.
استشر حول دعم إنشاء بيئة التشغيل عن بعد لكامل الجسم من PICO VR/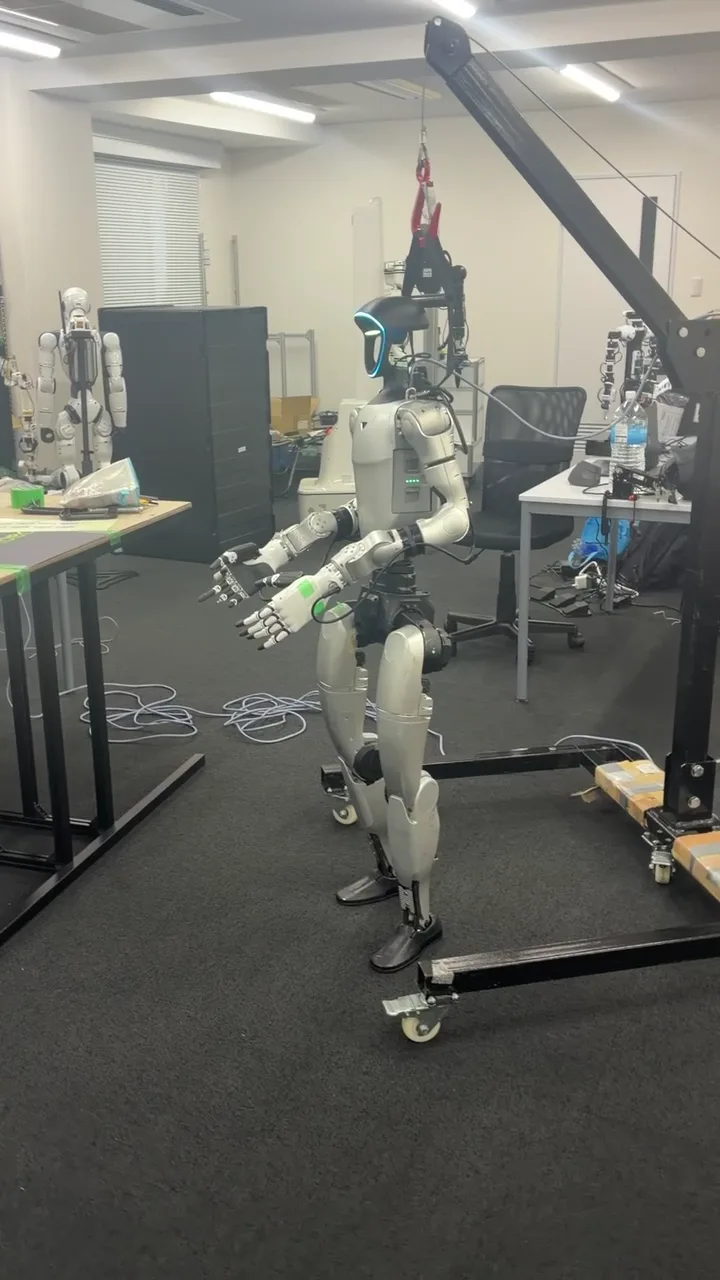
محتوى الاستشارة والتسليمات
- الهدف الروبوت
- Unitree G1 EDU (تكوين 29DoF، وما إلى ذلك) وغيرها من الكائنات البشرية المتوافقة مع التطوير الثانوي
- جهاز التشغيل
- التكوين للاستخدام مع سماعة الرأس/جهاز التعقب PICO VR أو ذراع القائد/قفاز البيانات
- قاعدة التحكم
- التعاون في سياسة التعلم المعزز للجسم بالكامل مع NVIDIA GEAR-SONIC واتصالات DDS/ROS 2 وإعدادات التنسيق/الرسم المشترك
- تصميم السلامة
- الإجراءات التشغيلية بما في ذلك التوقف الناعم، والانتقال الأولي للموقف، ومعدات الرفع وسياج الأمان في حالة تأخير الاتصال أو فقدان التتبع
- التسليمات
- مجموعة بيئة تنفيذ التشغيل عن بعد، دليل إجراءات بدء التشغيل/المعايرة، محاضرة التشغيل الفعلي للآلة
- السعر
- تعتمد التقديرات الفردية على ما إذا كان لديك المعدات وتكوين اليد والنطاق الإضافي لوظيفة تسجيل البيانات أم لا.
كيفية المضي قدما
سوف نسأل عن الوضع الحالي والهدف الروبوت وشروط الموقع والتوقيت المرغوب وبعدها سنبدأ العمل بعد الاتفاق على نطاق التنفيذ والشروط المسبقة. سيتم تحديد التسليمات والأسعار في عرض الأسعار الفردي.
ثلاثة دعم فني للتوسع من التشغيل عن بعد للجزء العلوي من الجسم إلى "التشغيل التعاوني لكامل الجسم عن بعد"
التحويل في الوقت الحقيقي من تتبع الواقع الافتراضي إلى إحداثيات الجسم بالكامل للروبوت
يتم التقاط حركات رأس المشغل ويديه ووركيه باستخدام جهاز الواقع الافتراضي وإعادة توجيهها إلى المساحة المشتركة للإنسان بأقل قدر من التأخير. سنقوم بتطوير إجراء معايرة لاستيعاب الاختلافات في الارتفاع والوصول.
الحفاظ على التوازن الديناميكي من خلال سياسة التعلم المعزز للجسم بالكامل (GEAR-SONIC، وما إلى ذلك)
يسمح نظام التحكم المتكامل لكامل الجسم للجزء السفلي من الجسم بالتعويض تلقائيًا عن مركز الجاذبية حتى عند مد الذراعين للأمام أو ثني الركبتين للوصول إلى الأشياء ذات المستوى المنخفض. نحن نبني مكتبات وإعدادات اتصال تابعة بناءً على المعرفة الفعلية للتحقق من الآلة في G1 EDU في مختبرنا الخاص.
التسجيل المتزامن لبيانات الأداء متعدد الوسائط للتعلم بالتقليد وتعلم VLA
قم بتسجيل صور كاميرا عرض الروبوت، وزوايا وعزم دوران مفصل الجسم بالكامل، وأوامر تشغيل الواقع الافتراضي أثناء التشغيل عن بعد لكامل الجسم بطريقة متزامنة مع الوقت. اتصل بمسار التحويل إلى تنسيق LeRobot، وما إلى ذلك، وقم بتجميع البيانات التي يمكن استخدامها كما هي للتعلم الذاتي لاحقًا.
NVIDIA GEAR Sonic × Unitree G1: التحقق من العملية على الجهاز الفعلي
قمنا بتشغيل NVIDIA GEAR Sonic على Unitree G1 الفعلي وأكدنا تشغيله. هنا فيديو لعملية التحقق.
Gemini 4 Argon × Unitree G1: عرض الإمساك المستقل الذي يحول الرؤية إلى عمل
باستخدام Gemini 4 Argon، أجرينا اختبارًا فعليًا للآلة حيث قام Unitree G1 بإمساك زجاجة بلاستيكية ورفعها. لا يتم استخدام أي حركة مشفرة؛ يقوم الذكاء الاصطناعي بتحويل المعلومات المرئية للكاميرا مباشرة إلى إجراءات.
حتى إذا قمت بتغيير موضع الكائن ووضعه مرة أخرى، فسوف يفهم الذكاء الاصطناعي الموقف بصريًا ويولد حركة استيعاب. نحن نقبل أيضًا تنفيذ الذكاء الاصطناعي/VLA المادي باستخدام Unitree G1 وتطوير العقود لتجارب إثبات المفهوم/العرض التوضيحي المصممة خصيصًا للأعمال المستهدفة.
الأسئلة المتداولة
ما الذي يمكنني طلبه للحصول على دعم إنشاء بيئة التشغيل عن بعد لكامل الجسم من PICO VR/؟
نحن ندعم إنشاء بيئة تشغيل عن بعد لكامل الجسم في الوقت الفعلي للكائنات البشرية ذات القدمين مثل Unitree G1 من خلال الجمع بين سماعة رأس VR/متعقب الحركة (PICO، وما إلى ذلك) وسياسة التحكم في توازن الجسم بالكامل (NVIDIA GEAR-SONIC، وما إلى ذلك). بالإضافة إلى تشغيل الذراعين والمعصمين في الجزء العلوي من الجسم، يمكنه التحكم عن بعد في حركات الجسم بالكامل مثل الانحناء والالتواء وتحريك الجزء العلوي من الجسم مع الحفاظ على التوازن، ويمكن استخدامه كأساس للتدخل عن بعد في جمع البيانات والأحداث التوضيحية والتجارب التوضيحية. سيتم تأكيد النطاق المحدد للعمل والاتفاق عليه قبل بدء العمل، بما في ذلك الروبوت والموقع والتسليمات المطلوبة.
كيف يتم تحديد تكاليف ونطاق التسليم لدعم بناء بيئة التشغيل عن بعد لـ PICO VR/كامل الجسم؟
سنؤكد الهدف الروبوت وعدد الوحدات وموقع التنفيذ والتسليمات المطلوبة، ونقدم تقديرًا فرديًا للتوفر ونطاق العمل وشروط الإنجاز والتكلفة.
هل من الممكن أداء كل شيء بدءًا من المشي وحتى المهام المعقدة بثبات تام باستخدام التشغيل عن بعد لكامل الجسم وحده؟
مع الوضع الحالي للتكنولوجيا، هناك حالات يمكن فيها فقدان التوازن بسبب التغيرات في الاحتكاك بالأرضية، أو تأرجح الذراع المفاجئ، أو الميل المفرط للأمام. لهذا السبب، نبدأ بالتحقق الآمن خطوة بخطوة باستخدام حامل ثابت وجسر (جهاز تعليق)، وتوضيح السرعة المسموح بها ونطاق الحركة للوقوف والمشي على الأرض، ثم بناء بيئة تشغيلية.
استشارة حول دعم بناء بيئة التشغيل عن بعد لكامل الجسم من PICO VR/
يرجى إعلامنا بالهدف الروبوت والموقع والمشكلة التي تريد حلها والتوقيت المطلوب. وسنوافيكم بتفاصيل التنفيذ والتقدير.
استشر حول دعم إنشاء بيئة التشغيل عن بعد لكامل الجسم من PICO VR/