
التقدم في الموقع دعم التسجيل/مقارنة الفرق ثلاثي الأبعادقم بتسجيل نفس الموقع بالترتيب الزمني وترتيبه بتنسيق يسمح لك بمقارنة التغييرات.
نقوم بتسجيل مواقع البناء، وأعمال المعدات، وتجديد المرافق، وما إلى ذلك باستخدام عمليات المسح والصور ثلاثية الأبعاد، ونصمم طريقة لمواءمة البيانات في كل نقطة، والتحقق من الاختلافات، ومشاركة التقدم. نظرًا لوجود حد لدقة المقارنة بين البيانات ذات شروط الحصول المختلفة وأنظمة الإحداثيات، يتم تحديد تكرار التسجيل وأهداف المقارنة والتسليمات وشروط الجودة مسبقًا وفقًا للغرض. نحن لا نصادق على النماذج المكتملة أو نتائج الاستطلاع.
استشر حول التقدم في الموقع ودعم التسجيل/مقارنة الفرق ثلاثي الأبعاد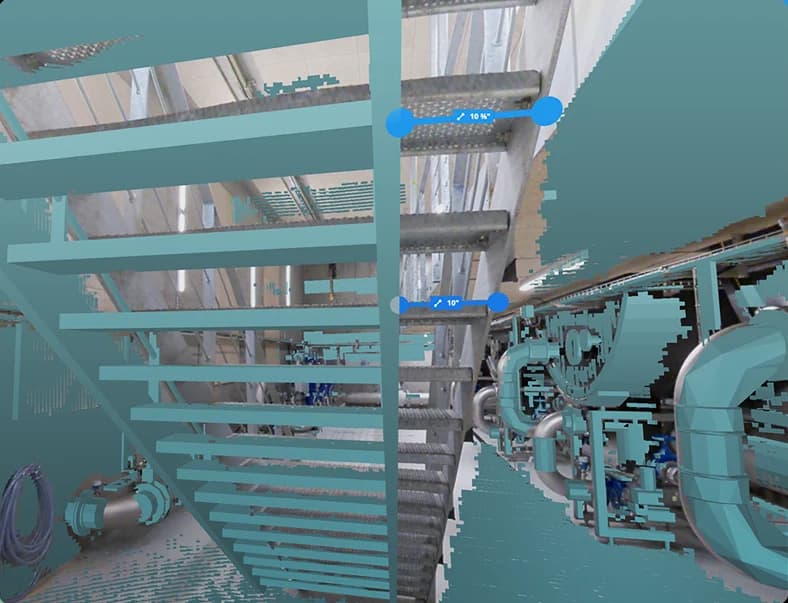
توأم رقمي ثلاثي الأبعاد مع 10.8 مليون نقطة مقاسة يمكن تحريكها بزاوية 360 درجة على المتصفح
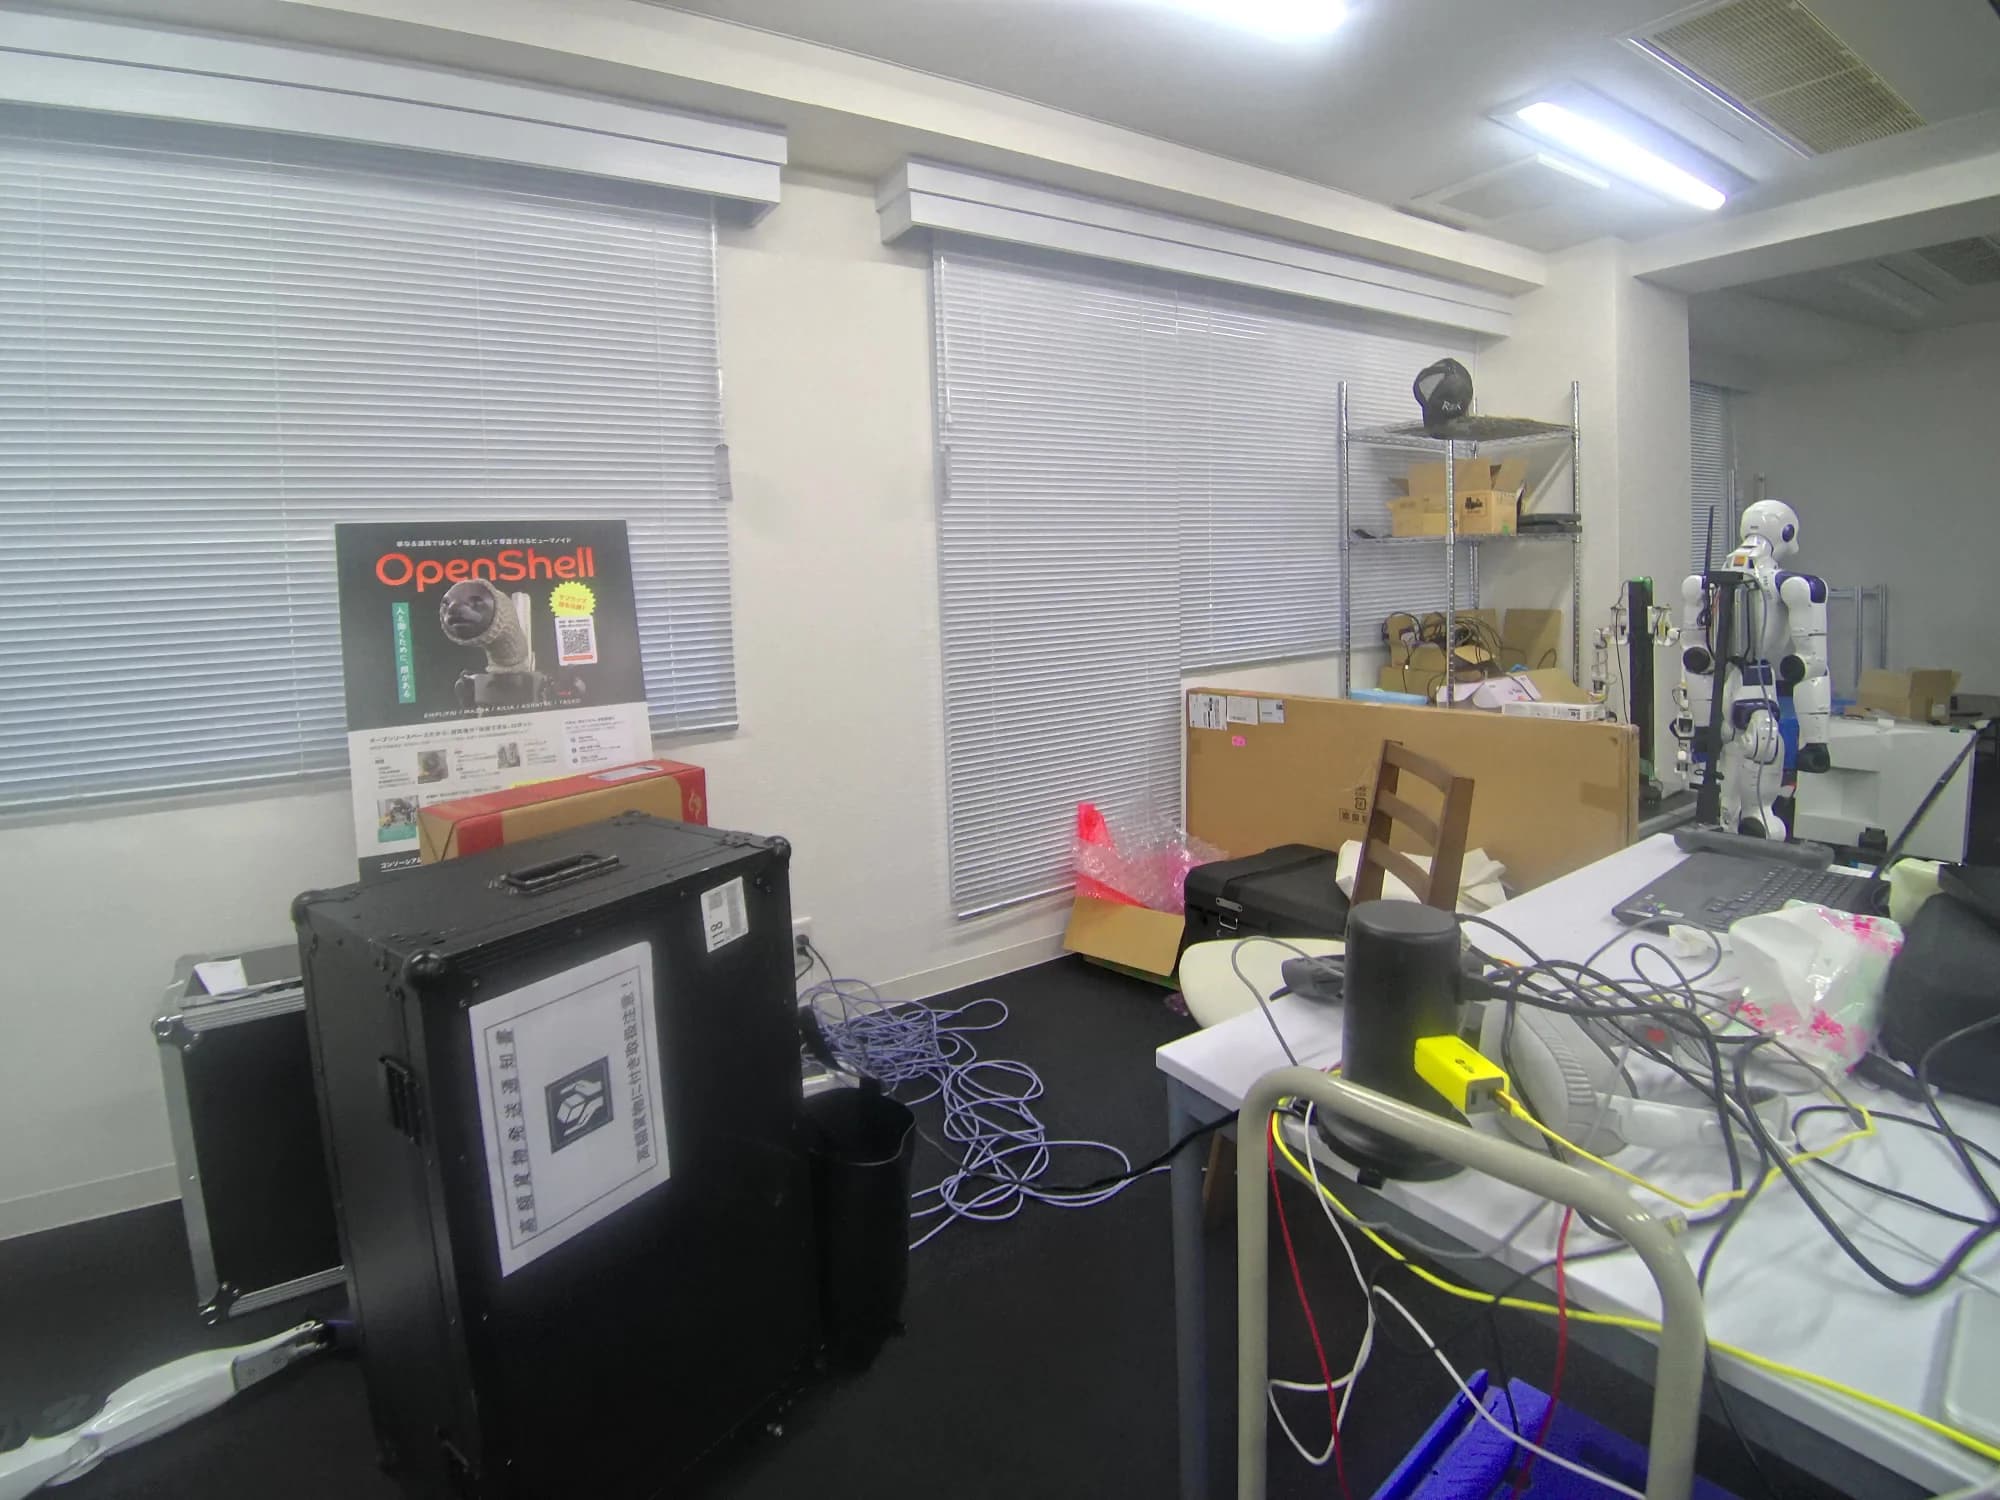
هذه هي البيانات الفعلية التي تم قياسها أثناء المشي في مختبر تطوير الروبوت EmplifAI (بيئة تركيب الروبوت البشري/ثنائي الذراع Unitree G1) لمدة 89 ثانية فقط باستخدام XGRIDS Lixel K2 الخاص بنا. بالإضافة إلى القدرة على التدوير والتكبير/التصغير بمقدار 360 درجة عن طريق سحب الماوس أو تمريره، يمكنك تجربة التبديل بين أوضاع العرض الأربعة، وتقطيع السقف (القطع العرضي)، والانتقال من نقطة العرض إلى مكان تثبيت الروبوت على الفور.
ما الذي يمكن فعله باستخدام البيانات المكانية XGRIDS ثلاثية الأبعاد × الذكاء الاصطناعي المادي؟
إن القيمة الأكبر للمسح ثلاثي الأبعاد للموقع لا تكمن فقط في إنشاء رسومات للعرض البشري. من خلال الجمع بين البيانات المكانية ثلاثية الأبعاد على مستوى المليمتر مع الروبوتات البشرية EmplifAI (Unitree G1، وما إلى ذلك)، والمناورات ثنائية الذراع (OpenArm)، ونماذج VLA، وبيئة NVIDIA Isaac Sim، سيتغير كل شيء بدءًا من التشخيص المسبق لإدخال الروبوت إلى التدريب الافتراضي والحركة المستقلة والتحكم عن بعد بشكل كبير.
قم برقمنة المساحة الحقيقية في 89 ثانية وأنشئ بيئة تحقق افتراضية حيث تتحرك الروبوتات البشرية والروبوتات ذات الذراعين
حتى في المصانع والمستودعات ومرافق البحث التي لا توجد بها رسومات، يمكنك الحصول على سحب نقطية ثلاثية الأبعاد وأنسجة حية للغرفة بأكملها بمجرد التجول باستخدام XGRIDS Lixel K2. في بيانات القياس الفعلية لمختبر EmplifAI، تم تحويل المساحة بأكملها (68.3 مترًا مربعًا، 10.8 مليون نقطة)، بما في ذلك الإنسان بجوار النافذة (Unitree G1) وخلية عمل الروبوت ذات الذراعين في المركز، إلى بيانات مكانية في 89 ثانية فقط. من خلال استيراد المساحة المكتسبة إلى بيئة NVIDIA Isaac Sim أو ROS 2، يمكنك تشغيل عمليات محاكاة (Real2Sim2Real) لمسارات المشي، والتحكم في الجسم بالكامل، وحركات الإمساك قبل إحضار الجهاز الفعلي إلى الموقع.
ما الذي يمكن تحقيقه مع هذا المزيج
- أنشئ مساحة افتراضية ثلاثية الأبعاد واسعة النطاق حيث تعمل الروبوتات البشرية والكائنات الحية الدقيقة (AMR) بمجرد التجول في الموقع.
- نموذج كشف الاصطدام والتعاون في تحويل خريطة التنقل لـ NVIDIA Isaac Sim وUSD وROS 2
- خلق بيئة للتعلم المعزز للروبوت والتعلم بالتقليد والتي تعكس بشكل مباشر التركيبات الموجودة في الموقع ومناضد العمل والعقبات
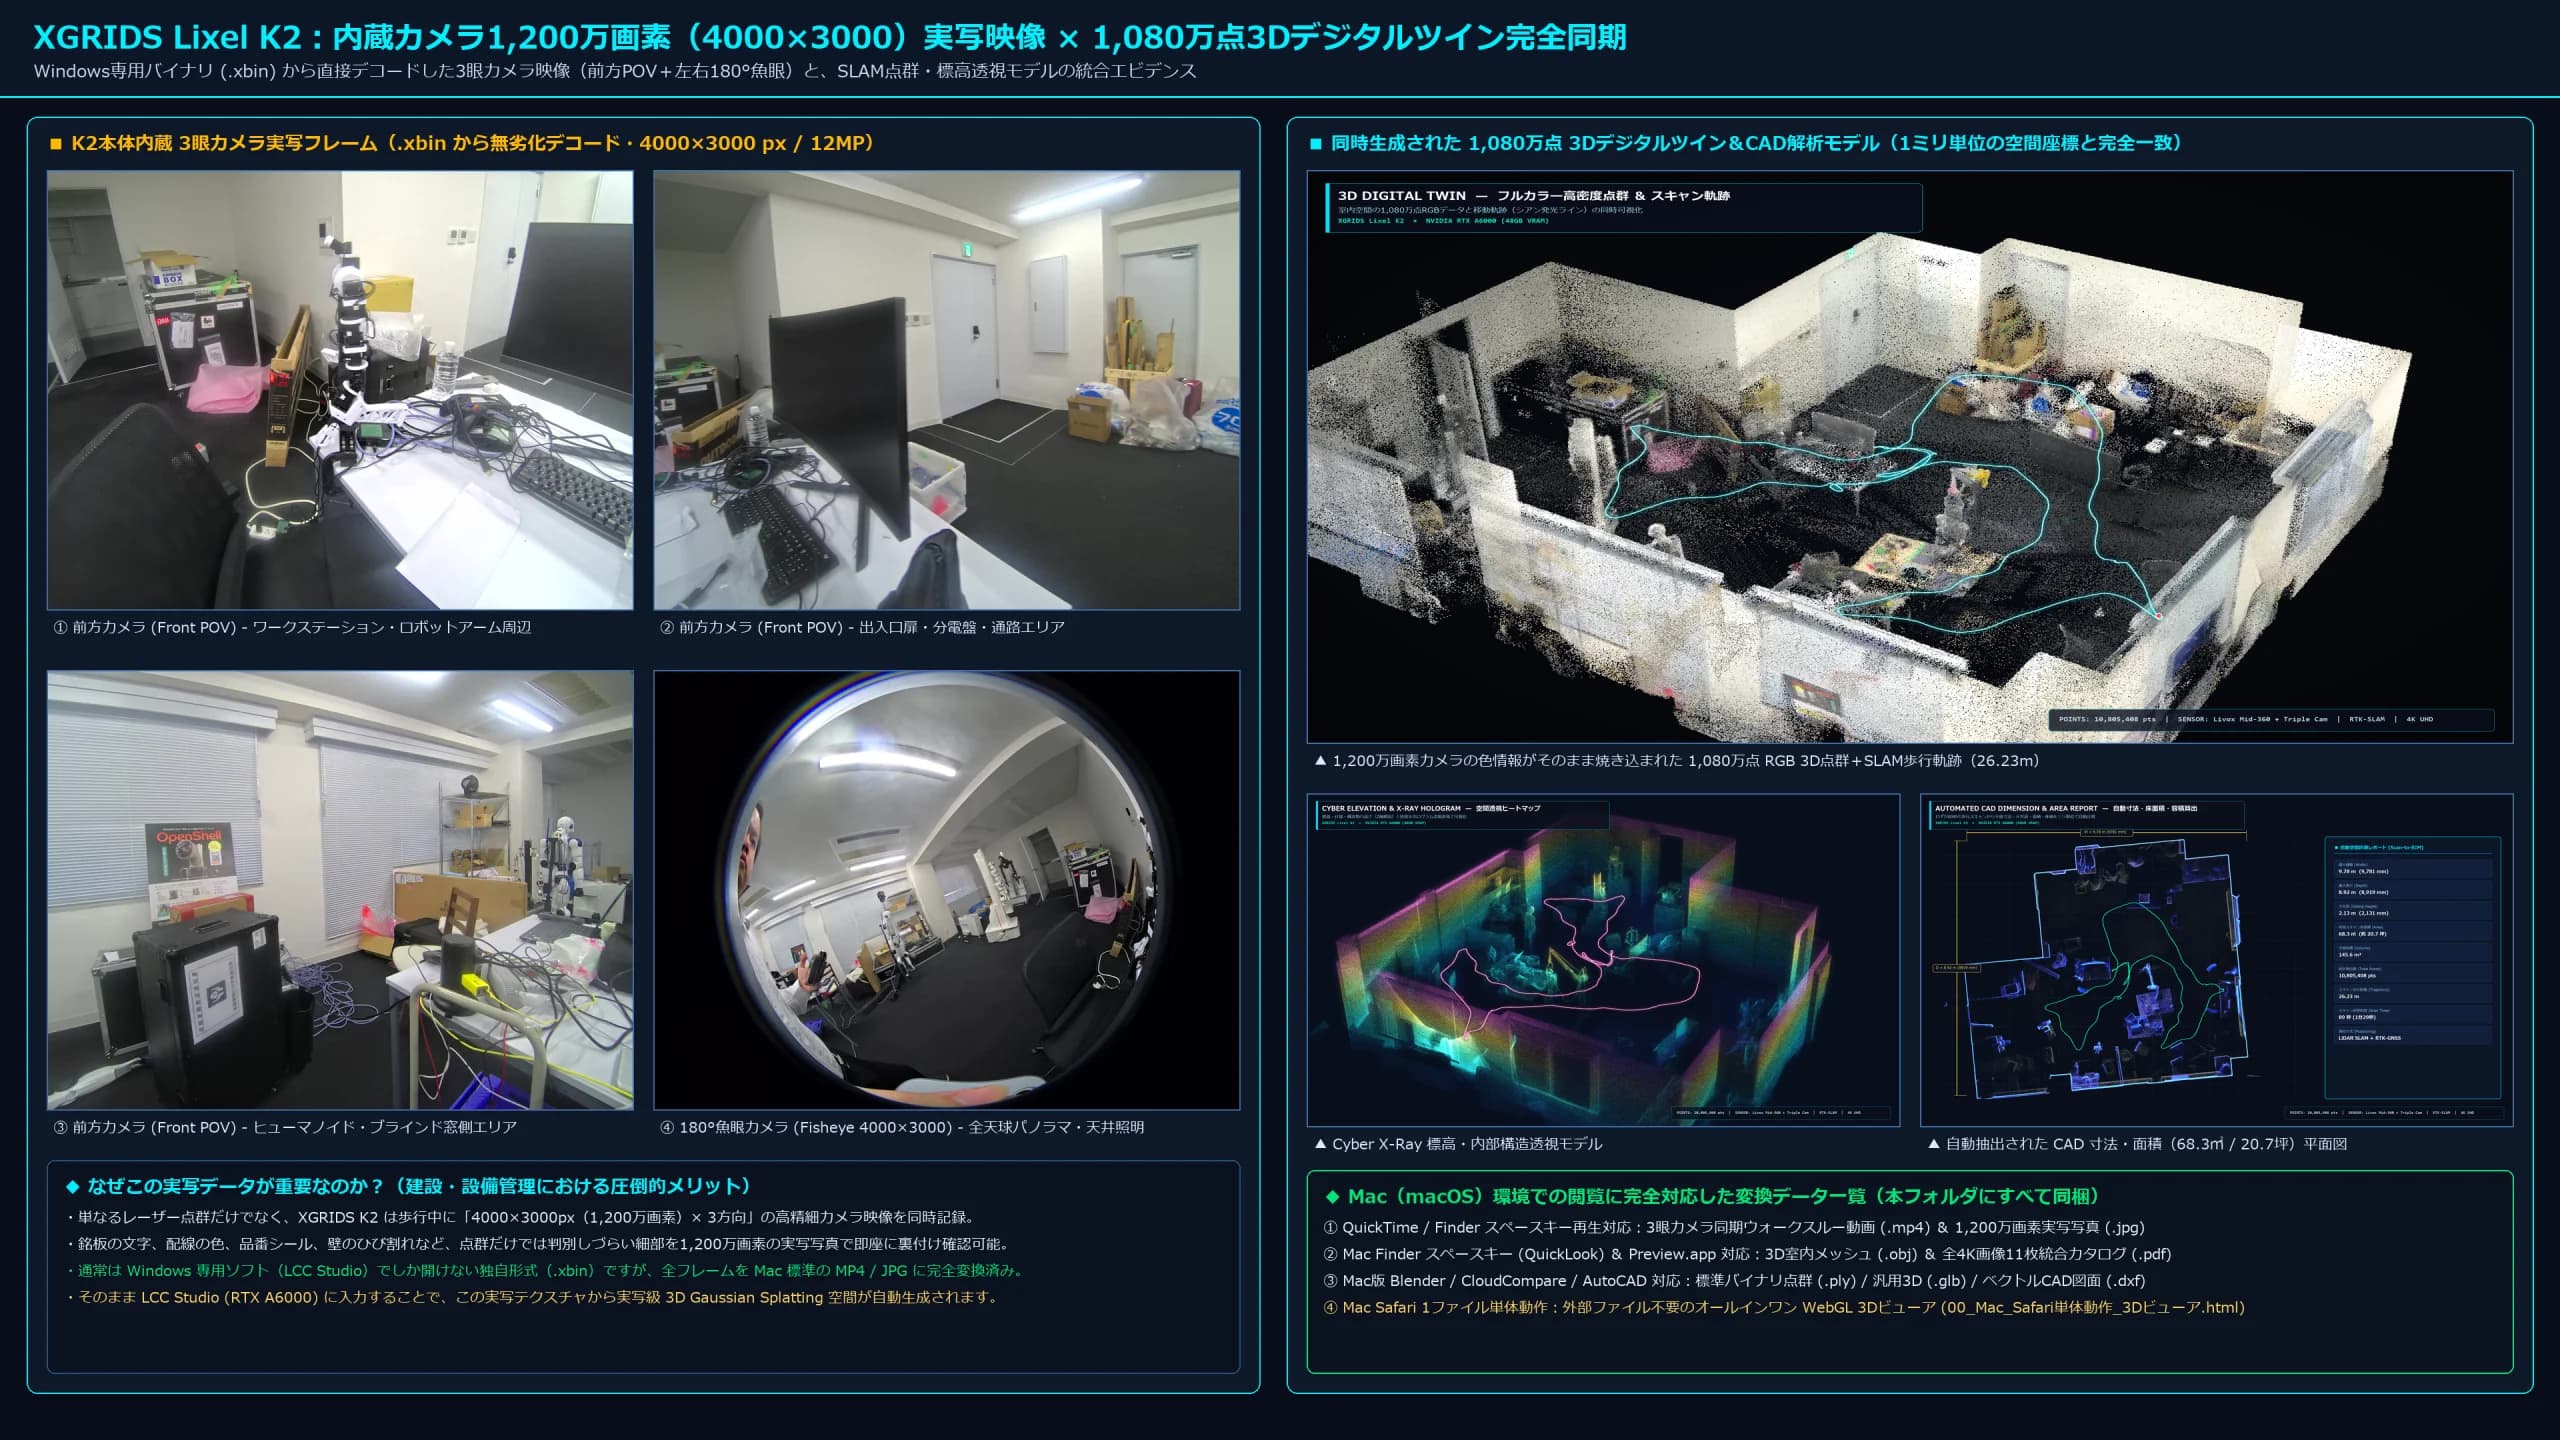
شاهد الفيديو: من جولة مدتها 89 ثانية إلى إنشاء مساحة ثلاثية الأبعاد بـ 10.8 مليون نقطة
يمكنك التبديل بين فيديو التحليل متعدد الوسائط بزاوية 360 درجة لمساحة المختبر التي تم قياسها فعليًا باستخدام XGRIDS Lixel K2 والفيديو المكاني المتراكم الذي يبلغ 10.8 مليون نقطة والذي تم إنشاؤه بواسطة المسح بالليزر.
دوران 360 درجة × 3 أوضاع للتغيير المستمر (لون كامل RGB → الارتفاع السيبراني → LiDAR X-Ray)
هذا فيديو عرض يدور 10.8 مليون نقطة من البيانات المكانية ثلاثية الأبعاد التي تم إنشاؤها من مسح مشي واحد (89 ثانية) ويعرضها في دوران 360 درجة أثناء التبديل بسلاسة بين ثلاثة أوضاع: RGB بالألوان الكاملة للحركة الحية، والصورة ثلاثية الأبعاد للارتفاع عبر الإنترنت، ومنظور الأشعة السينية بناءً على كثافة انعكاس الليزر.
"تصور التحليل/الرسم/الفحص المكاني بدقة 4K" الذي يمكن تطويره من زوايا متعددة من خلال مسح واحد
بدءًا من البيانات ثلاثية الأبعاد عالية الكثافة التي تم الحصول عليها وحتى السحب النقطية بالألوان الكاملة، والصور المجسمة للارتفاع، ومخططات تقويمية معمارية لشبكة بطول 1 متر، ومخططات أرضية CAD ذات أبعاد تلقائية، وخرائط حرارية ملليمترية لتفاوت الأرضية وعمودية الجدار، والتحقق من تصريح تسليم الروبوت، يمكنك تطوير طرق عرض التحليل التي تناسب غرضك. انقر على الصورة المصغرة للتبديل، وانقر على الصورة لتكبيرها بدقة عالية.
 انقر لتكبير الصورة عالية الوضوح 4K
عرض التحليل المكاني ثلاثي الأبعاد متعدد الوسائط المكون من 4 أقسام
من بيانات مسح واحدة، يمكن تطوير أربعة أوضاع في وقت واحد: (1) سحابة نقطية RGB كاملة الألوان، (2) منظور خريطة الحرارة للارتفاع، (3) مخطط هيكلي شبكي بطول 1 متر، و(4) ملف تعريف مقطعي. يمكنك فهم مظهر المساحة وأبعادها وبنيتها في لمحة واحدة.
محتوى الاستشارة والتسليمات
- الهدف
- مواقع البناء، وأعمال المعدات، وتجديد المرافق، وما إلى ذلك.
- سجل
- الاتفاق على معايير اقتناء المعدات والتردد والمساحة والإحداثيات
- مقارنة
- مع الأخذ في الاعتبار محاذاة السحابة/الصورة وتأكيد الفرق
- التسليمات
- البيانات المسجلة ونتائج المقارنة وشروط/قيود الاستحواذ
- السعر
- التقديرات الفردية تعتمد على عدد المواقع والفترة والتكرار ونطاق المعالجة
كيفية المضي قدما
سوف نسأل عن الوضع الحالي والهدف الروبوت وشروط الموقع والتوقيت المرغوب وبعدها سنبدأ العمل بعد الاتفاق على نطاق التنفيذ والشروط المسبقة. سيتم تحديد التسليمات والأسعار في عرض الأسعار الفردي.
الأسئلة المتداولة
ما الذي يمكنني طلبه للحصول على دعم تسجيل التقدم/مقارنة الفرق ثلاثي الأبعاد في الموقع؟
نقوم بتسجيل مواقع البناء، وأعمال المعدات، وتجديد المرافق، وما إلى ذلك باستخدام عمليات المسح والصور ثلاثية الأبعاد، ونصمم طريقة لمواءمة البيانات في كل نقطة، والتحقق من الاختلافات، ومشاركة التقدم. نظرًا لوجود حد لدقة المقارنة بين البيانات ذات شروط الحصول المختلفة وأنظمة الإحداثيات، يتم تحديد تكرار التسجيل وأهداف المقارنة والتسليمات وشروط الجودة مسبقًا وفقًا للغرض. نحن لا نصادق على النماذج المكتملة أو نتائج الاستطلاع. سيتم تأكيد النطاق المحدد للعمل والاتفاق عليه قبل بدء العمل، بما في ذلك الروبوت والموقع والتسليمات المطلوبة.
كيف يتم تحديد تكاليف ونطاق التسليم لتسجيل التقدم ثلاثي الأبعاد في الموقع ودعم مقارنة الفرق؟
سنؤكد الهدف الروبوت وعدد الوحدات وموقع التنفيذ والتسليمات المطلوبة، ونقدم تقديرًا فرديًا للتوفر ونطاق العمل وشروط الإنجاز والتكلفة.
استشارة حول التسجيل ثلاثي الأبعاد للتقدم في الموقع ودعم مقارنة الاختلافات
يرجى إعلامنا بالهدف الروبوت والموقع والمشكلة التي تريد حلها والتوقيت المطلوب. وسنوافيكم بتفاصيل التنفيذ والتقدير.
استشر حول التقدم في الموقع ودعم التسجيل/مقارنة الفرق ثلاثي الأبعاد