
مقارنة بين الروبوتات التي يمكن تقديمهاقم بتضييق نطاق الروبوت الذي تريد استخدامه بناءً على المواصفات.
المشي على قدمين وحركة العجلة والحجم والحمولة والمدى الذي يمكن تطويره. يمكنك مقارنة المواصفات المنشورة من قبل الشركة المصنعة وبيئة الذكاء الاصطناعي/التطوير لستة نماذج يمكنك التفكير في تقديمها باستخدام نفس العناصر.
التشاور حول اختيار النموذجتاريخ تأكيد المواصفات:
حدد الروبوت للمقارنة
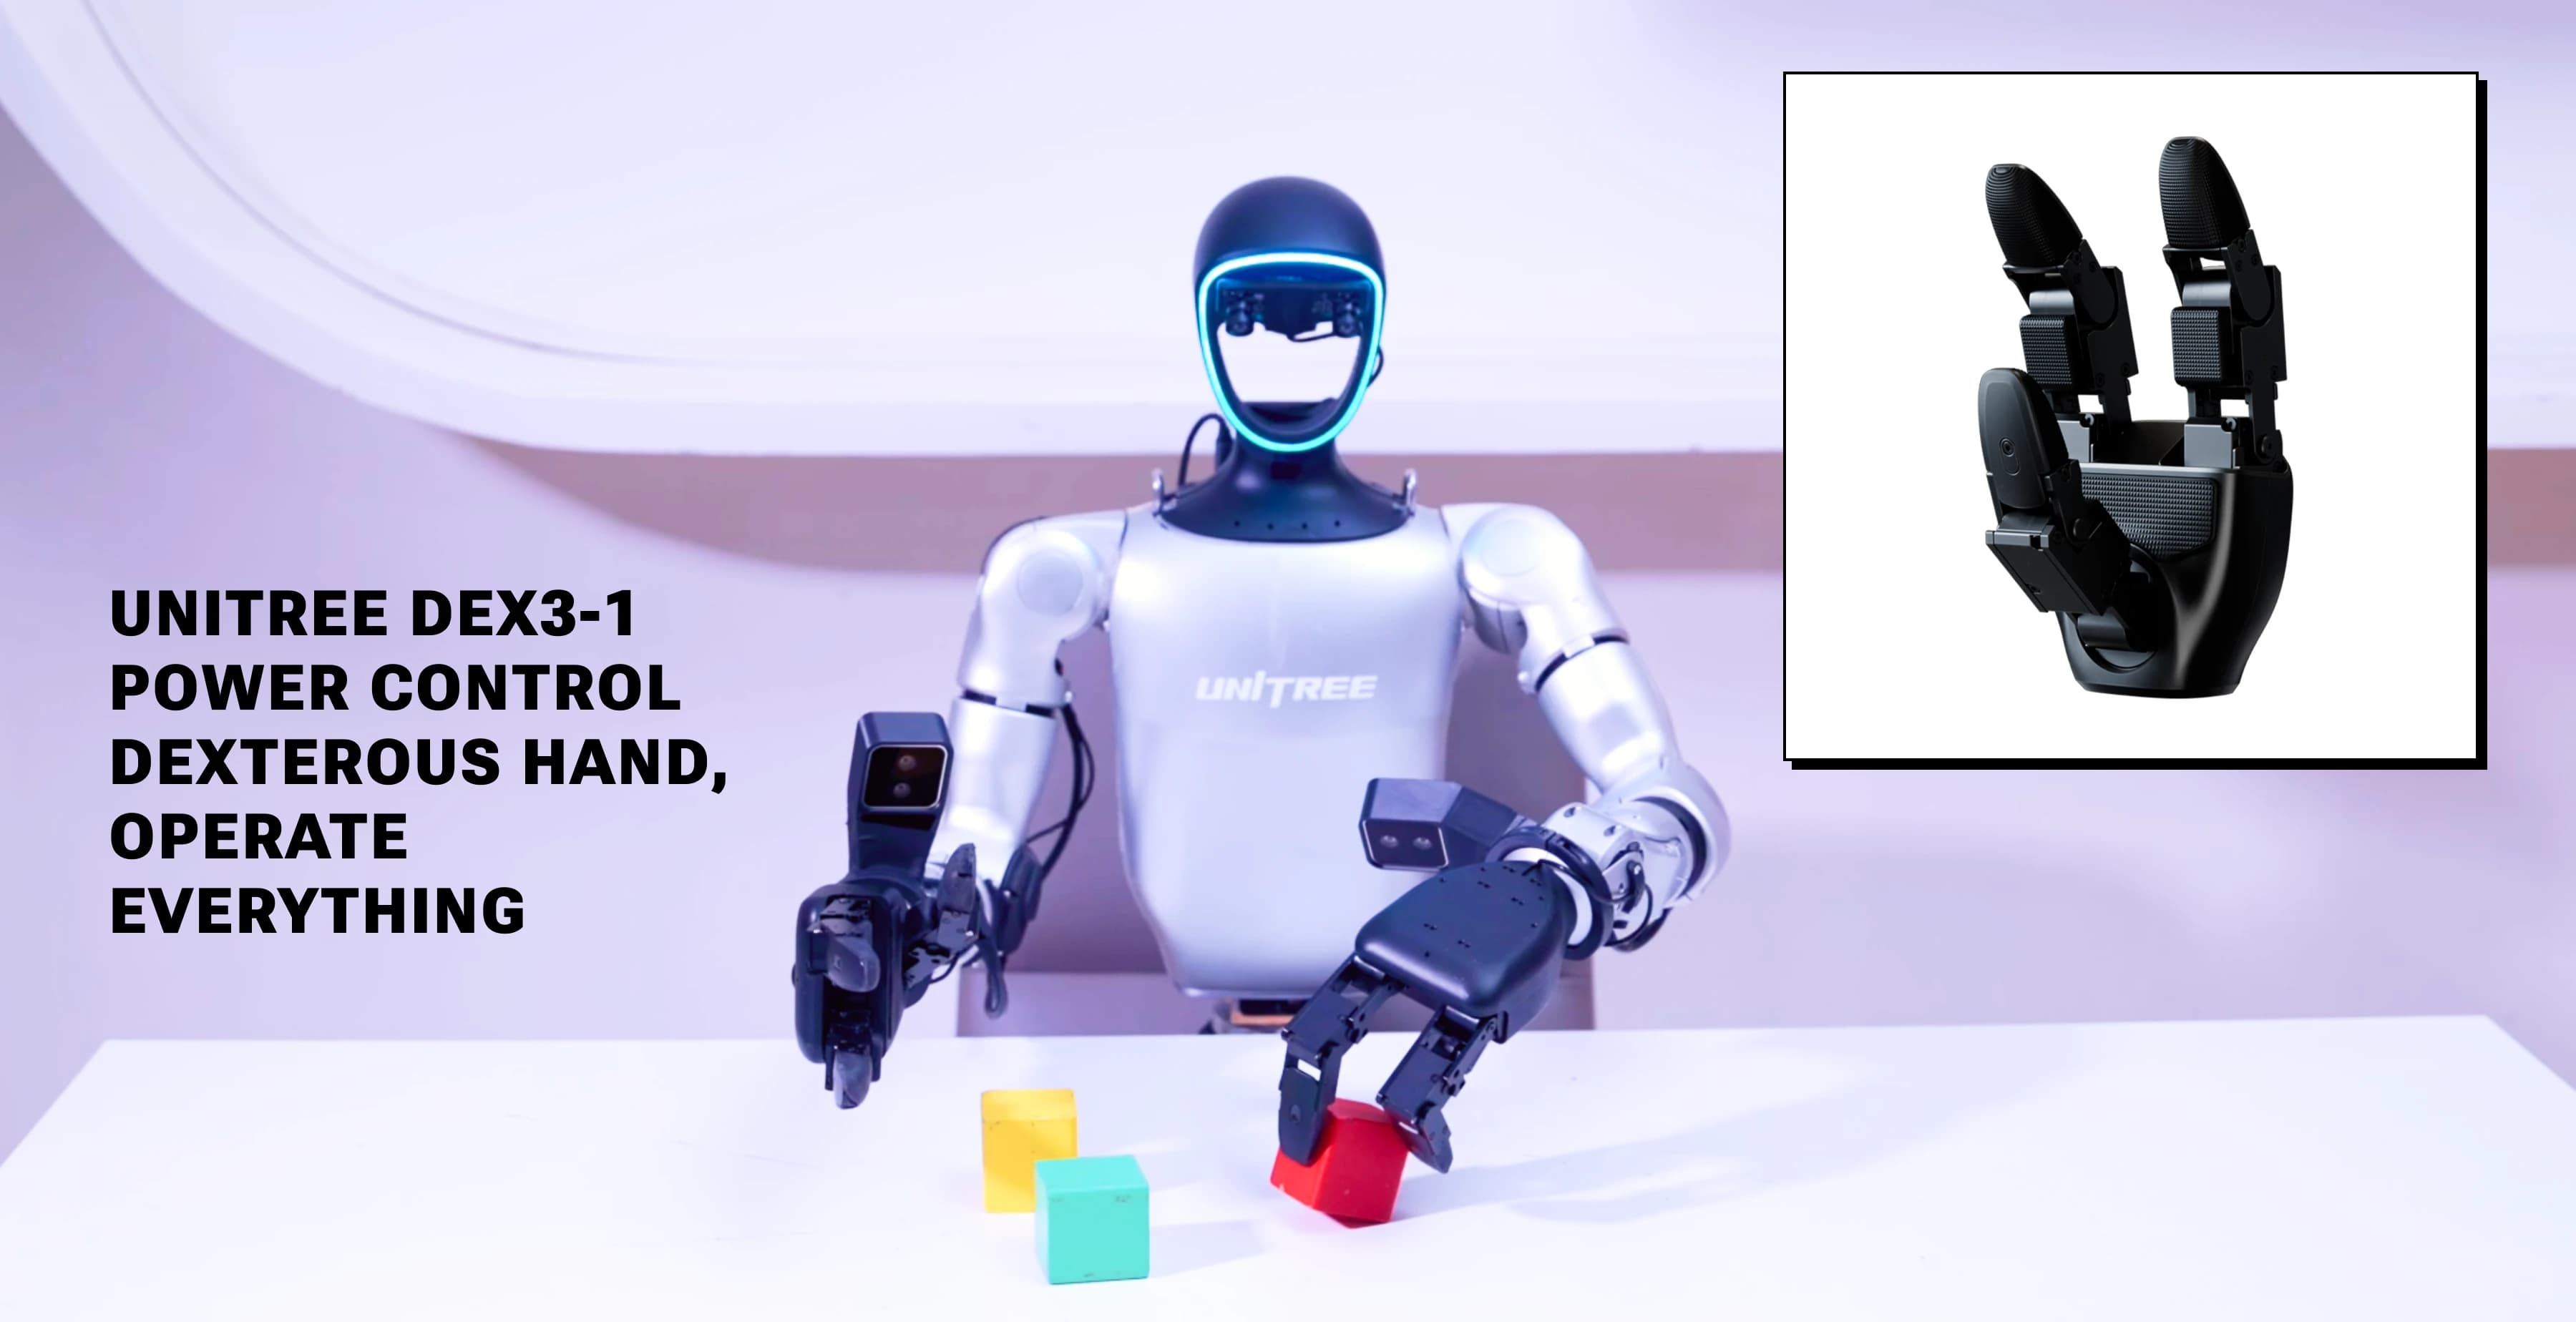
Unitree G1 / G1 EDU
آلة مشي مدمجة ذات قدمين. بالنسبة للمعارض والبحث، سنختار بين النماذج القياسية ووحدات EDU.
عرض تفاصيل الروبوت
Unitree H2 / H2 EDU
آلة مشي ذات قدمين بطول 1.8 متر تقريبًا. تحقق من مسار التسليم ونطاق التشغيل بناءً على الحجم والوزن.
عرض تفاصيل الروبوت
ROBOTIS AI Worker
FFW-SG2 بقاعدة متحركة وأذرع مزدوجة. وهو مرشح لمعالجة الكائنات وجمع البيانات التوضيحية.
عرض تفاصيل الروبوت
ROBOTIS AI Sapiens
يعتمد K1 على DYNAMIXEL Q. وسنفكر في نشر التحكم في الجسم بالكامل والتعلم على الأجهزة الفعلية.
عرض تفاصيل الروبوت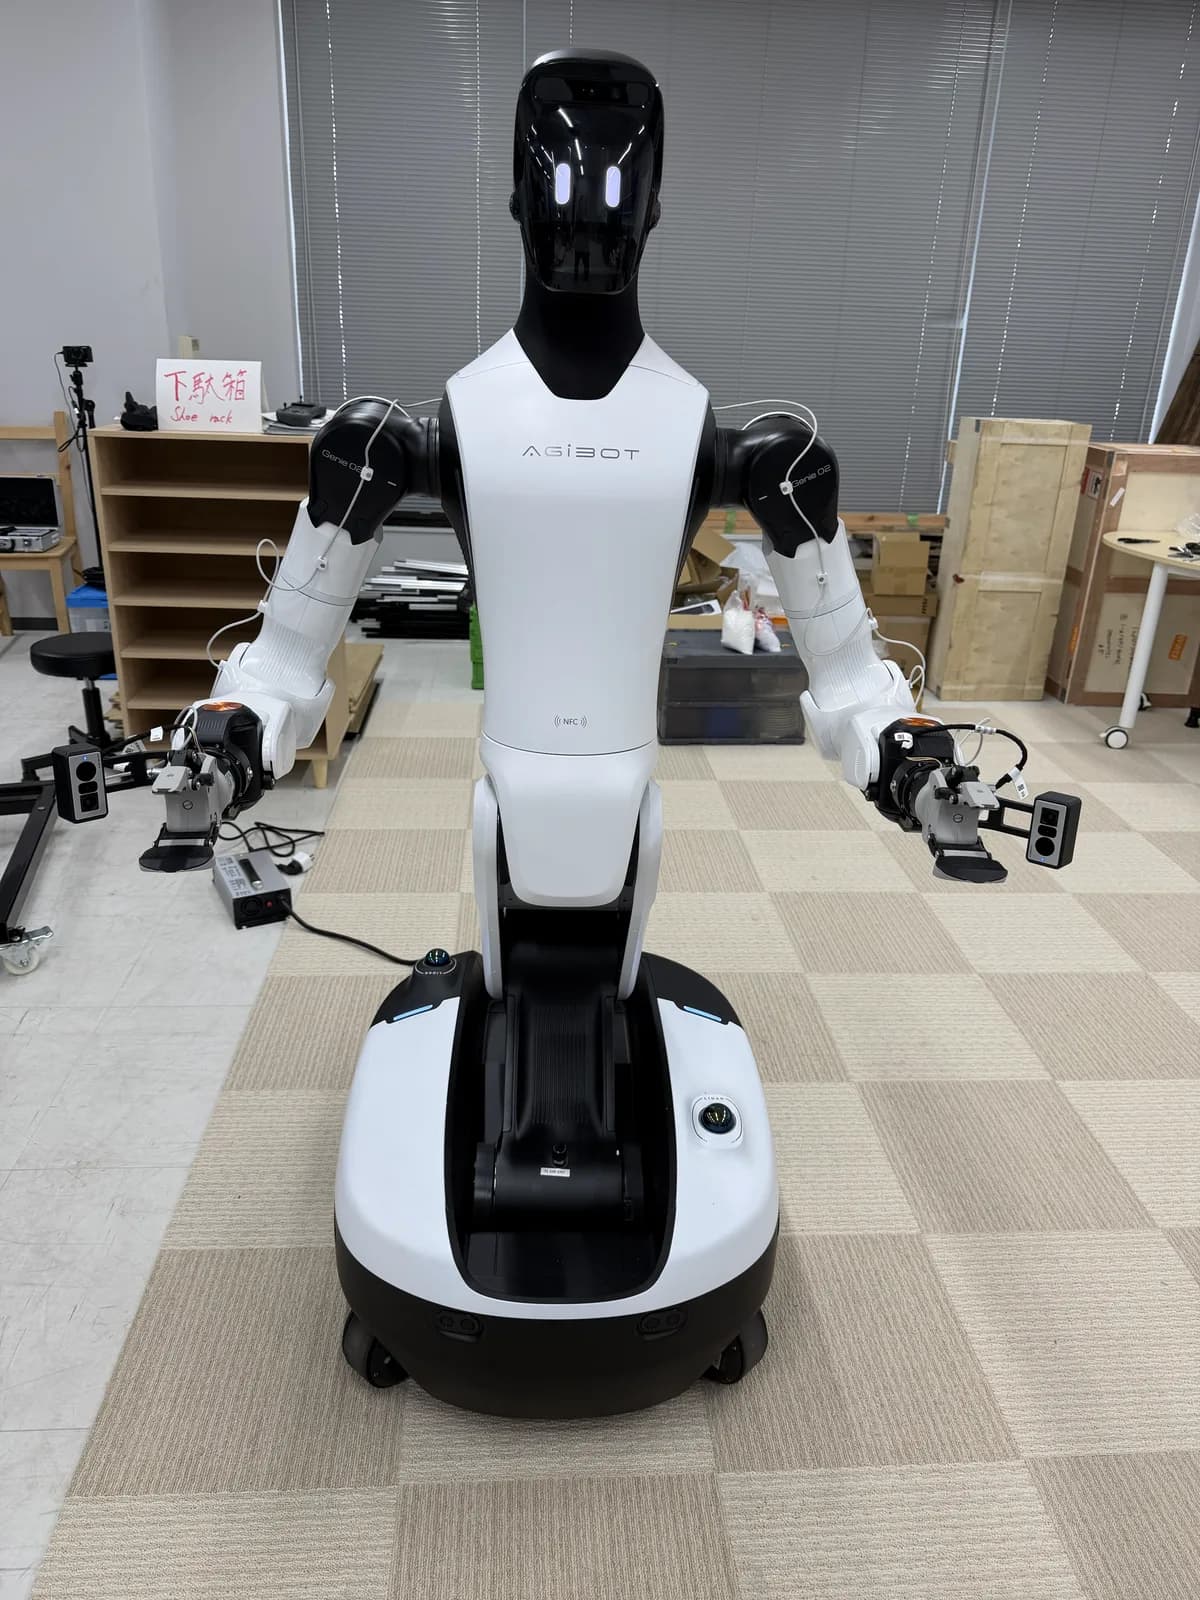
AgiBot G2
الروبوت مع حركة عجلة وأذرع مزدوجة مع 7 درجات من الحرية. سنقوم بتنظيم العناصر المستهدفة وشروط التسليم/التثبيت.
عرض تفاصيل الروبوت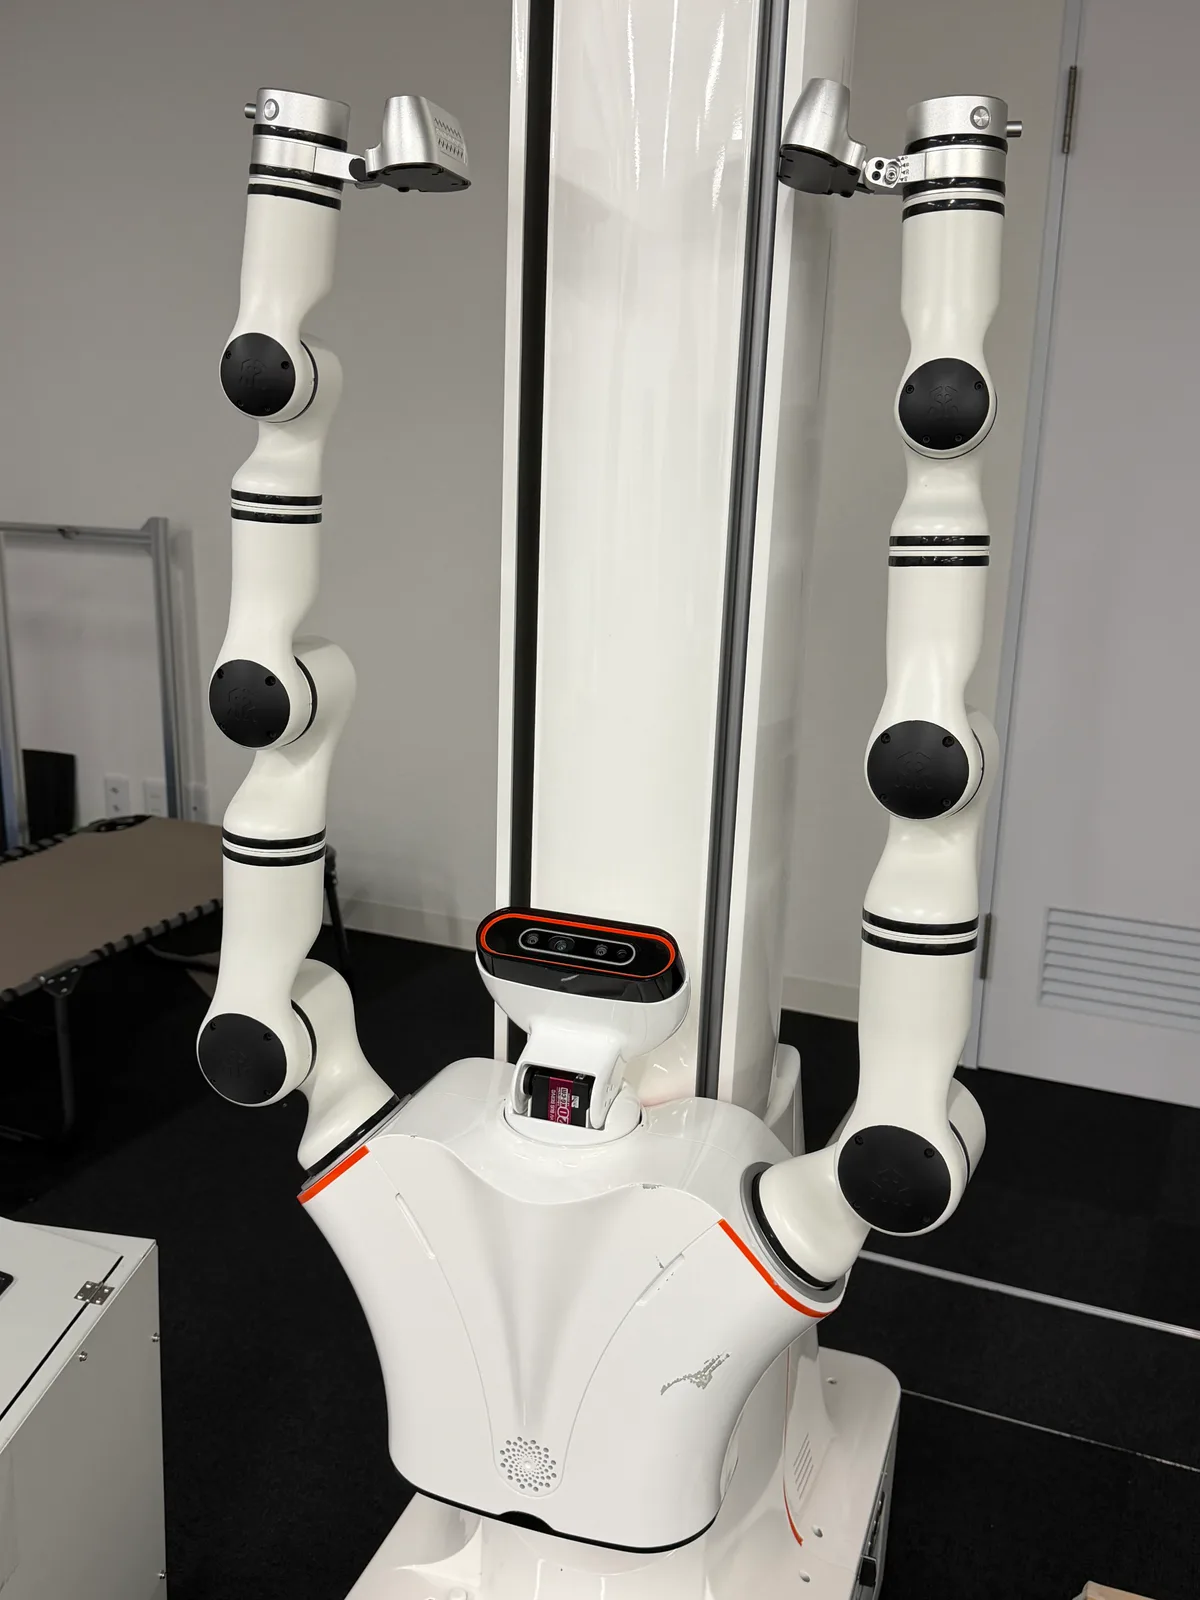
RealMan RMC-AIDAL
نوع متحرك بأذرع مزدوجة وآلية رفع. يمكنك التفكير في بيئات جمع البيانات وتنفيذ VLA.
عرض تفاصيل الروبوتجدول مقارنة المواصفات
يمكنك تضييق نطاق الأعمدة عن طريق إلغاء تحديد النموذج. يمكن تمرير الجدول أفقيا.
رقم الروبوت قيد المقارنة: 6
| عناصر المقارنة | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| التكوين الروبوت | نوع ذو قدمين | نوع ذو قدمين | نوع متحرك بذراع/عجلة مزدوجة (FFW-SG2) | نوع ذو قدمين (K1) | نوع متحرك بذراع/عجلة مزدوجة | نوع ثنائي الذراع/عجلة متحركة (تكوين عجلتين في دليل التعليمات V1.1) |
| الأبعاد (الارتفاع × العرض × العمق) | 1,320 × 450 × 200mm | 1,820 × 456 × 218mm | 1,623 × 604 × 602mm | الارتفاع: 1,355 ملم (العرض والعمق غير مدرجين في الصفحة المرجعية) | 1,225〜1,795 × 640 × 760mm | عند التخزين: 1,780 × 450 × 640 ملم / عرض الكتف 545 ملم |
| الوزن | المعيار: تقريبا. 35 كجم/إيدو: تقريبًا. 35 كجم أو أكثر (بما في ذلك البطارية) | حوالي 70 كجم (بما في ذلك البطارية) | 90kg | 35kg | 185kg | حوالي 157 كجم (دليل التعليمات V1.1) |
| درجة حرية الجسم كله | قياسي: 23 / EDU: 23~43 (حسب التكوين) | 31 | 25 (بما في ذلك آلية الحركة) | 23 | 25 (جدول الموقع الرسمي الحالي. هناك اختلافات حسب إصدار المواصفات) | إجمالي الجسم غير مدرج في المواد المرجعية. تحقق بشكل فردي من الذراعين والرأس والرفع والعربة |
| حرية ذراع واحدة | 5 (تعتمد المعصمين/الأيدي الإضافية على التكوين) | 7 | 7 | 5 | 7 | 6 (RM65-B-V. يختلف حسب الذراع المثبت) |
| سعة تحميل الذراع | الحد الأقصى: تقريبًا. 2 كجم / إيدو: تقريبًا. 3 كجم (يختلف حسب وضعية الذراع) | التقييم: تقريبا. 7 كجم/الذروة: تقريبًا. 15 كجم (قيمة الذراع في جدول الشركة المصنعة) | التقييم: 3 كجم للذراع الواحدة، 6 كجم للذراعين المزدوجين / الذروة: 5 كجم للذراع الواحدة، 10 كجم للذراعين المزدوجين | لم يتم ذكره في المستندات الرسمية/تم تأكيده بشكل فردي | تصنيف 5 كجم (القيمة المشار إليها من قبل الشركة المصنعة لذراع واحد) | تصنيف الذراع: 5 كجم لكل ذراع / الحد الأقصى. 1.4 كجم مع المقبض المرفق بإصبعين (V1.1) |
| مصدر الطاقة/وقت التشغيل | 9000 مللي أمبير / ساعتين تقريبًا (القيمة المنشورة من قبل الشركة المصنعة) | 15Ah・972Wh / حوالي 3 ساعات (القيمة المنشورة من قبل الشركة المصنعة) | 25V・80Ah / 2,040Wh (القيمة المعلنة من قبل الشركة المصنعة) | 48V・10Ah / 460.8Wh (ساعات التشغيل غير مدرجة في الصفحة المرجعية) | وحدتان، إجمالي 1,652 وات في الساعة / حوالي 4 ساعات (القيمة المنشورة من قبل الشركة المصنعة) | التشغيل 3-4 ساعات (دليل التعليمات V1.1) |
| جهاز حسابي | يمكن لوحدة المعالجة المركزية/EDU ذات 8 النواة تحديد وحدات حوسبة إضافية | أضاف Intel Core i5/EDU معالج Core i7. تعتمد وحدة الحوسبة عالية الأداء على التكوين | NVIDIA Jetson AGX Orin 32GB | NVIDIA Jetson Orin NX 16GB | تكوين عالي الأداء: NVIDIA Jetson T5000 (لا تقارن قيم FP4 مباشرة مع TOPS للأجهزة الأخرى) | NVIDIA Jetson AGX Orin 64GB |
| مستشعر التعرف الرئيسي | كاميرا العمق / LiDAR ثلاثي الأبعاد | زاوية واسعة كاميرا مجسمة | كاميرا RGB-D × 3، LiDAR × 2، IMU | تحقق من كل التكوين المقدم | 3D LiDAR × 2، عين السمكة الاستريو × 3، RGB-D على الرأس والمعصم | كاميرا عمق D435، وكاميرا RGB، وLiDAR، وما إلى ذلك (حسب التكوين) |
| بيئة التطوير/التنمية الثانوية | التنمية الثانوية هي EDU. تحقق من SDK وجهاز الحوسبة الإضافي وتكوين اليد | التنمية الثانوية هي EDU. تحقق من تكوين جهاز الحساب/اليد الإضافي | ROS 2، بايثون، C++، واجهة مستخدم الويب. التحقق من بيئة التعلم المقلدة عن طريق التطبيق. | Cyclo OS・ROS 2 Jazzy・Docker・Python SDK. التعلم بالتقليد/التعلم المعزز/Sim2Real | يدعم التطوير الثانوي. تحقق من SDK ومواصفات الاتصال والتكوين المقدم بشكل فردي. | تم إصدار رمز ROS الرسمي/URDF. تحقق من الذراع المستهدف والعربة ونظام التشغيل |
| سعر الشراء المعلن من قبل الشركة المصنعة | القياسي: 13,500 دولار أمريكي / EDU: اتصل بالشركة المصنعة (باستثناء الضرائب والشحن) | القياسي: 29,900 دولار أمريكي / EDU: اتصل بالشركة المصنعة (باستثناء الضرائب والشحن) | لا يوجد سعر مدرج في صفحة المواصفات الرسمية المشار إليها. | لا يوجد سعر مدرج في صفحة المواصفات الرسمية المشار إليها. | لا يوجد سعر مدرج في صفحة المواصفات الرسمية المشار إليها. | لا يوجد سعر مدرج في المواد الرسمية المشار إليها. |
| التشاور مع EmplifAI | الاستشارات المتعلقة بالتأجير والشراء والتطوير التشغيلي | التشاور بشأن التكوين للتأجير/البحث والتطوير | التشاور بشأن استئجار / شراء / جمع البيانات | الاستشارات المتعلقة بالتأجير والشراء والبحث والتطوير | الاستشارة بخصوص الشراء والتركيب والتحقق الفني | التشاور بشأن الشراء والتأجير والتطوير |
السعر المنشور من قبل الشركة المصنعة ليس السعر الإجمالي للتركيب المحلي. سيتم تقدير التكاليف بما في ذلك الضرائب والشحن وتحويل العملات والتكوين والتطوير والتركيب وتكاليف التشغيل بشكل فردي. لا يتم قياس وقت التشغيل والحمولة الصافية في ظل نفس الظروف.
قارن بين بيئات VLA/التعلم
نحن نميز بين جداول مراسلات الشركة المصنعة، والأكواد العامة، وأمثلة تنفيذ معاهد الأبحاث. حتى إذا كان اسم الطراز مدرجًا، فهذا لا يضمن أنه سيعمل مع كافة تكوينات الروبوت.
| عناصر المقارنة | UnitreeUnitree G1 / G1 EDU | UnitreeUnitree H2 / H2 EDU | ROBOTISROBOTIS AI Worker | ROBOTISROBOTIS AI Sapiens | AGIBOTAgiBot G2 | RealManRealMan RMC-AIDAL |
|---|---|---|---|---|---|---|
| نموذج قاعدة VLA/الروبوت | دعم السياسة لـ π0.5/GR00T للتعاون الرسمي مع الشركة المصنعة LeRobot. تحقق من التكوين المستهدف لـ G1 واليد | تم التحقق من تنفيذ VLA على H2/H2 EDU بشكل مستقل. يختلف عن تكوين H2 Plus GR00T | الذكاء Cyclo الرسمي: الواجهة الخلفية للاستدلال لـ SmolVLA، XVLA، π0، π0.5، GR00T N1.7 | التحقق الفردي من تطبيق نموذج VLA/مدرب محدد | تقدم الشركة المصنعة Genie Studio π0، وOpenVLA، وGR00T، وما إلى ذلك. ويتم تأكيد التكوين المستهدف لجهاز G2 الفعلي بشكل فردي | مثال على التنفيذ العام لـ UCLA: SmolVLA・π0-FAST・π0.5. تتميز عن الامتثال لمعايير الشركة المصنعة |
| التعلم بالتقليد/التعلم المعزز | مثال التعلم/الاستدلال الفعلي LeRobot الرسمي، مثال التعلم المعزز RL Gym G1 | تحقق بشكل فردي من نماذج التعلم ونطاق التحكم والأصول المنشورة | رسميًا: ACT・Diffusion. من جمع العرض التوضيحي إلى تحويل البيانات والتعلم والاستدلال | ترشد مواد المنتج الرسمية K1 التعلم التقليد والتعلم المعزز. التحقق من بيئة التنفيذ | دليل Genie RL في وثائق المنتج. تحقق من نطاق التعلم/الاستدلال المقدم | أمثلة التنفيذ العام لجامعة كاليفورنيا في لوس أنجلوس: ACT، وDiffusion، وVQ-BeT. جمع العرض التوضيحي والتعاون LeRobot |
| محاكاة/Sim2Real | بيئة التشغيل الرسمية لـ Isaac Lab G1، مثال على تنفيذ MuJoCo | تحقق من نموذج H2 المستهدف وتوافر البيئة | المسؤول: إسحاق لاب ・ MuJoCo ・ URDF. تحقق من طراز وإصدار الروبوت | المستندات الرسمية: Cyclo Lab ・Cyclo MJLab ・MuJoCo ・Sim2Real | تم إطلاق لعبة Genie Sim الرسمية. تحقق من أصول الروبوت المستهدف وتكوين G2 | نموذج URDF الرسمي للشركة المصنعة. تأكد من تطابق تكوين نموذج البحث والعربة والذراع. |
| تعاون ROS 2/SDK | روس 2 SDK2 الرسمية. مطلوب تكوين متوافق مع التطوير الثانوي. | مثال للتحكم في H2 لـ ROS 2/SDK2. التنمية الثانوية هي EDU | تم إصدار حزمة AI Worker ROS 2 الرسمية | رسميًا: ROS 2 Jazzy · التحكم في ROS 2 · Python SDK لـ K1 | Genie Sim متوافق مع ROS 2. يتم تأكيد شروط توفير SDK الفعلي لـ G2 بشكل فردي. | رمز ROS الرسمي للشركة المصنعة، مثال تنفيذ ROS 2 Foxy من UCLA. مطلوب إنشاء البيئة والتحقق الفعلي من الماكينة |
مواد التطوير/الرمز العام لـ GitHub
عند اختيار نموذج، يرجى أيضًا التحقق من توافق الروبوت والفرع والبيئة التابعة والترخيص. يتم نشر صيغ الشركة المصنعة وأمثلة تنفيذ معهد الأبحاث بشكل منفصل.
Unitree G1 / G1 EDU
أمثلة على تحويل بيانات G1 والتعلم LeRobot والاستدلال الآلي الفعلي
بيئة تشغيل Isaac Lab لـ G1. نموذج التوزيع للتحقق من المحاكاة
مثال على التعلم المعزز G1/MuJoCo/النشر الفعلي للآلة
Unitree H2 / H2 EDU
مثال على اتصال DDS الخاص بـ H2 والذراع والتحكم في الجسم بالكامل
ROBOTIS AI Worker
ROBOTIS AI Sapiens
AgiBot G2
المحاكاة وجمع البيانات والتقييم. هذه ليست مجموعة تحكم G2 كاملة.
RealMan RMC-AIDAL
جمع بيانات RealMan AIDA والتعلم بالتقليد وتعلم VLA والاستدلال. التحقق من التكوين الفعلي للجهاز
المواصفات التكميلية والمصادر الرسمية
Unitree G1 / G1 EDU
لا يمكن التعامل مع سعر G1 القياسي على أنه سعر G1 EDU الذي يدعم التطوير الثانوي. تختلف درجات الحرية بما في ذلك اليد وجهاز الحساب حسب التكوين.
Unitree G1
Unitree H2 / H2 EDU
هذا العمود عبارة عن مقارنة بين H2/H2 EDU. يرجى التحقق من المواصفات بشكل منفصل عن مواصفات H2 Plus/H2-D. تختلف سعة الحمولة حسب الوضع وظروف التشغيل.
الصورة: Unitree الروبوتات
ROBOTIS AI Worker
الصورة المنشورة هي صورة مرجعية لا تتضمن القاعدة المتحركة. المواصفات المقارنة هي النوع المتحرك FFW-SG2، والذي يختلف عن النوع الثابت FFW-BG2. تختلف سعة الحمولة القصوى حسب الوضع والحركة. استهلاك الطاقة ليس القيمة المحسوبة لـ 25V x 80Ah، بل القيمة المذكورة من قبل الشركة المصنعة.
الصورة مقدمة من: روبوتيس
ROBOTIS AI Sapiens
يعلن المصنعون عن تغييرات محتملة في المواصفات والإفراج التدريجي عن أصول التطوير. تحقق من حالة النشر وتكوين الروبوت للأصول المطلوبة بشكل فردي.
الصورة مقدمة من: روبوتيس
AgiBot G2
يحتوي الموقع الرسمي الحالي على إجمالي 25 درجة حرية و3 درجات حرية للهيكل، ومواصفات 2025 المشار إليها في صفحة مقدمة الروبوت لدينا تحتوي على إجمالي 26 درجة حرية و4 درجات حرية للهيكل. يرجى التحقق من إصدار وتكوين الهدف الروبوت في وقت عرض الأسعار.
تم تسليم AgiBot G2 إلى مكتب EmplifAI (يوليو 2026، صورة داخلية)
RealMan RMC-AIDAL
يتم استخدام الترميز RMC-AIDA-L أيضًا في الوثائق الرسمية. يشير الجدول إلى دليل التعليمات V1.1 الخاص بتكوين العجلتين. ستختلف المواصفات اعتمادًا على تكوين العجلات الأربع والأذرع المختلفة والمقابض. إن الوزن الذي يمكن أن تحمله الذراع والوزن الذي يمكن أن تمسك به ليسا متساويين.
الجهاز الفعلي RealMan RMC-AIDAL
بعد الارقام تأكد
الإجراءات التي تريد تفويضها
هل يتطلب المشي على قدمين أو حركة الجسم بالكامل، أم يمكن القيام به بذراعين على قاعدة متحركة؟ قبل اتخاذ قرار بشأن شكل الروبوت، حدد العمل المستهدف وشروط النجاح.
نطاق التطوير والتشغيل
الوصول إلى SDK وتكوين اليد والكاميرا وبيئة التعلم وموظفي التشغيل. إن مجرد الإشارة إلى التوافق في جدول المواصفات لا يعني بالضرورة أنه يمكن استخدام الوظيفة المطلوبة.
التكلفة الإجمالية للتنفيذ
سنقوم بمقارنة سعر الروبوت، بما في ذلك النقل والتركيب والتطوير والتشغيل. سيتم تأكيد توفر المبيعات/الإيجار وتاريخ التسليم ونطاق الدعم المحلي بشكل فردي.