機器人集成
ROS 2/自主機器人 SI 支持連接感測器、地圖和旅行計劃並驗證實際設備的操作。
基於ROS 2,我們支援利用LiDAR、攝影機、IMU、GNSS、SLAM、自位置估計、Nav2等感測器整合建置路線規劃和避障。我們確認目標機器人、駕駛環境、現有軟體和必要的安全條件,並使用實機驗證約定的範圍。
諮詢ROS 2/自主機器人SI支持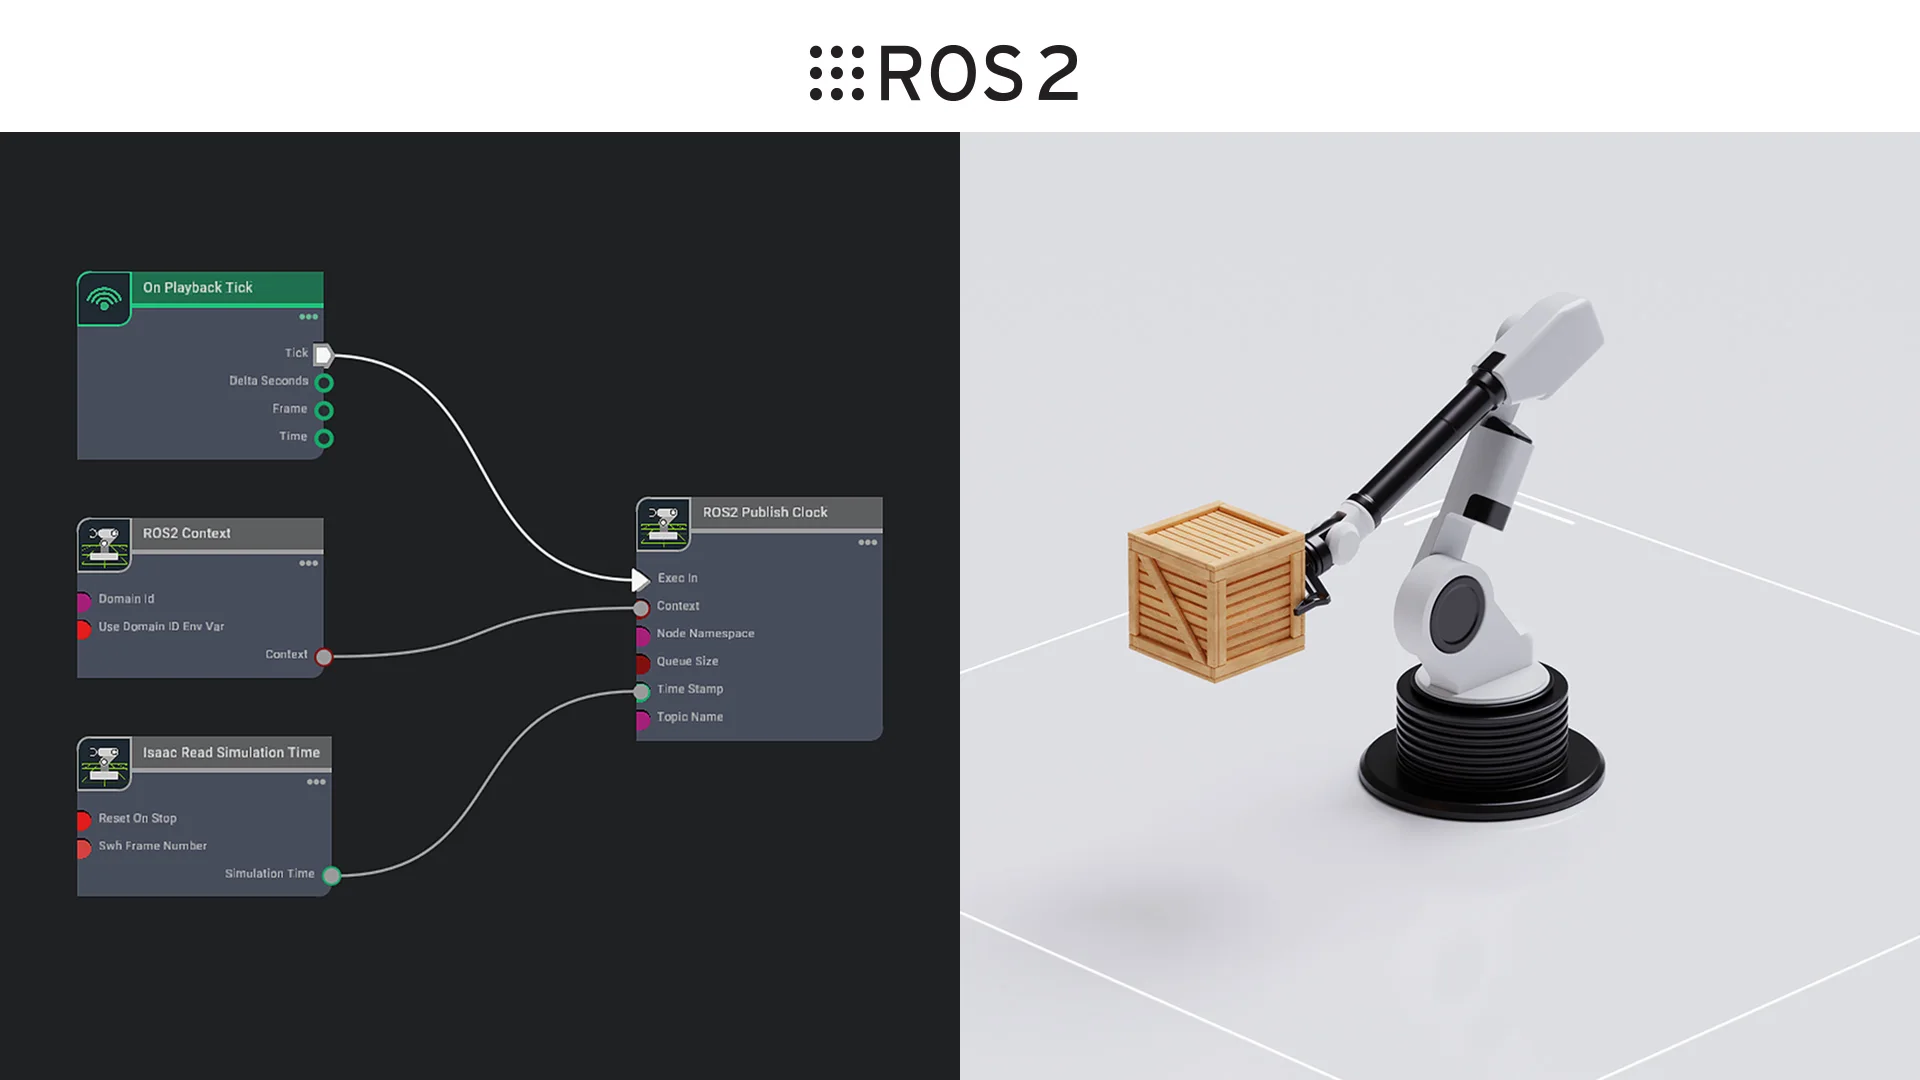
SCOPE
諮詢內容及成果
- 目標
- AMR、四足、移動機械手等查看飛行器規格
- 配置
- 從 ROS 2、LiDAR、IMU、GNSS、車輪里程計等中進行選擇。
- 功能
- 就定位、SLAM、Nav2、路線和障礙物處理達成一致
- 可交付成果
- 配置/設定、實機驗證結果、約束和未驗證條件
- 價格
- 根據飛機、環境、整合範圍和現場工作進行單獨估算
推進方式
我們會向您詢問目前的情況、目標飛機、現場條件和期望的時間,然後在同意實施範圍和前提條件後開始工作。可交付成果和價格將在單獨的報價中指定。
常見問題
我可以向 ROS 2/自主機器人 SI 支援提出什麼要求?
基於ROS 2,我們支援利用LiDAR、攝影機、IMU、GNSS、SLAM、自位置估計、Nav2等感測器整合建置路線規劃和避障。我們確認目標機器人、駕駛環境、現有軟體和必要的安全條件,並使用實機驗證約定的範圍。專案的具體範圍將在專案啟動前確認飛機、場地和所需交付成果後商定。
ROS 2/自主機器人 SI 支援的成本和交付範圍是如何決定的?
我們將確認目標飛機、機器數量、實施地點和所需的交付成果,並提供可用性、工作範圍、完成條件和成本的單獨估計。
ROS 2/自主機器人SI支援諮詢
請告知我們目標飛機、位置、您想要解決的問題以及期望的時間。我們將通知您實施細節和估算。
諮詢ROS 2/自主機器人SI支持