机器人集成
ROS 2/自主机器人 SI 支持连接传感器、地图和旅行计划并验证实际设备的操作。
基于ROS 2,我们支持利用LiDAR、摄像头、IMU、GNSS、SLAM、自位置估计、Nav2等传感器集成构建路线规划和避障。我们确认目标机器人、驾驶环境、现有软件和必要的安全条件,并使用实机验证约定的范围。
咨询ROS 2/自主机器人SI支持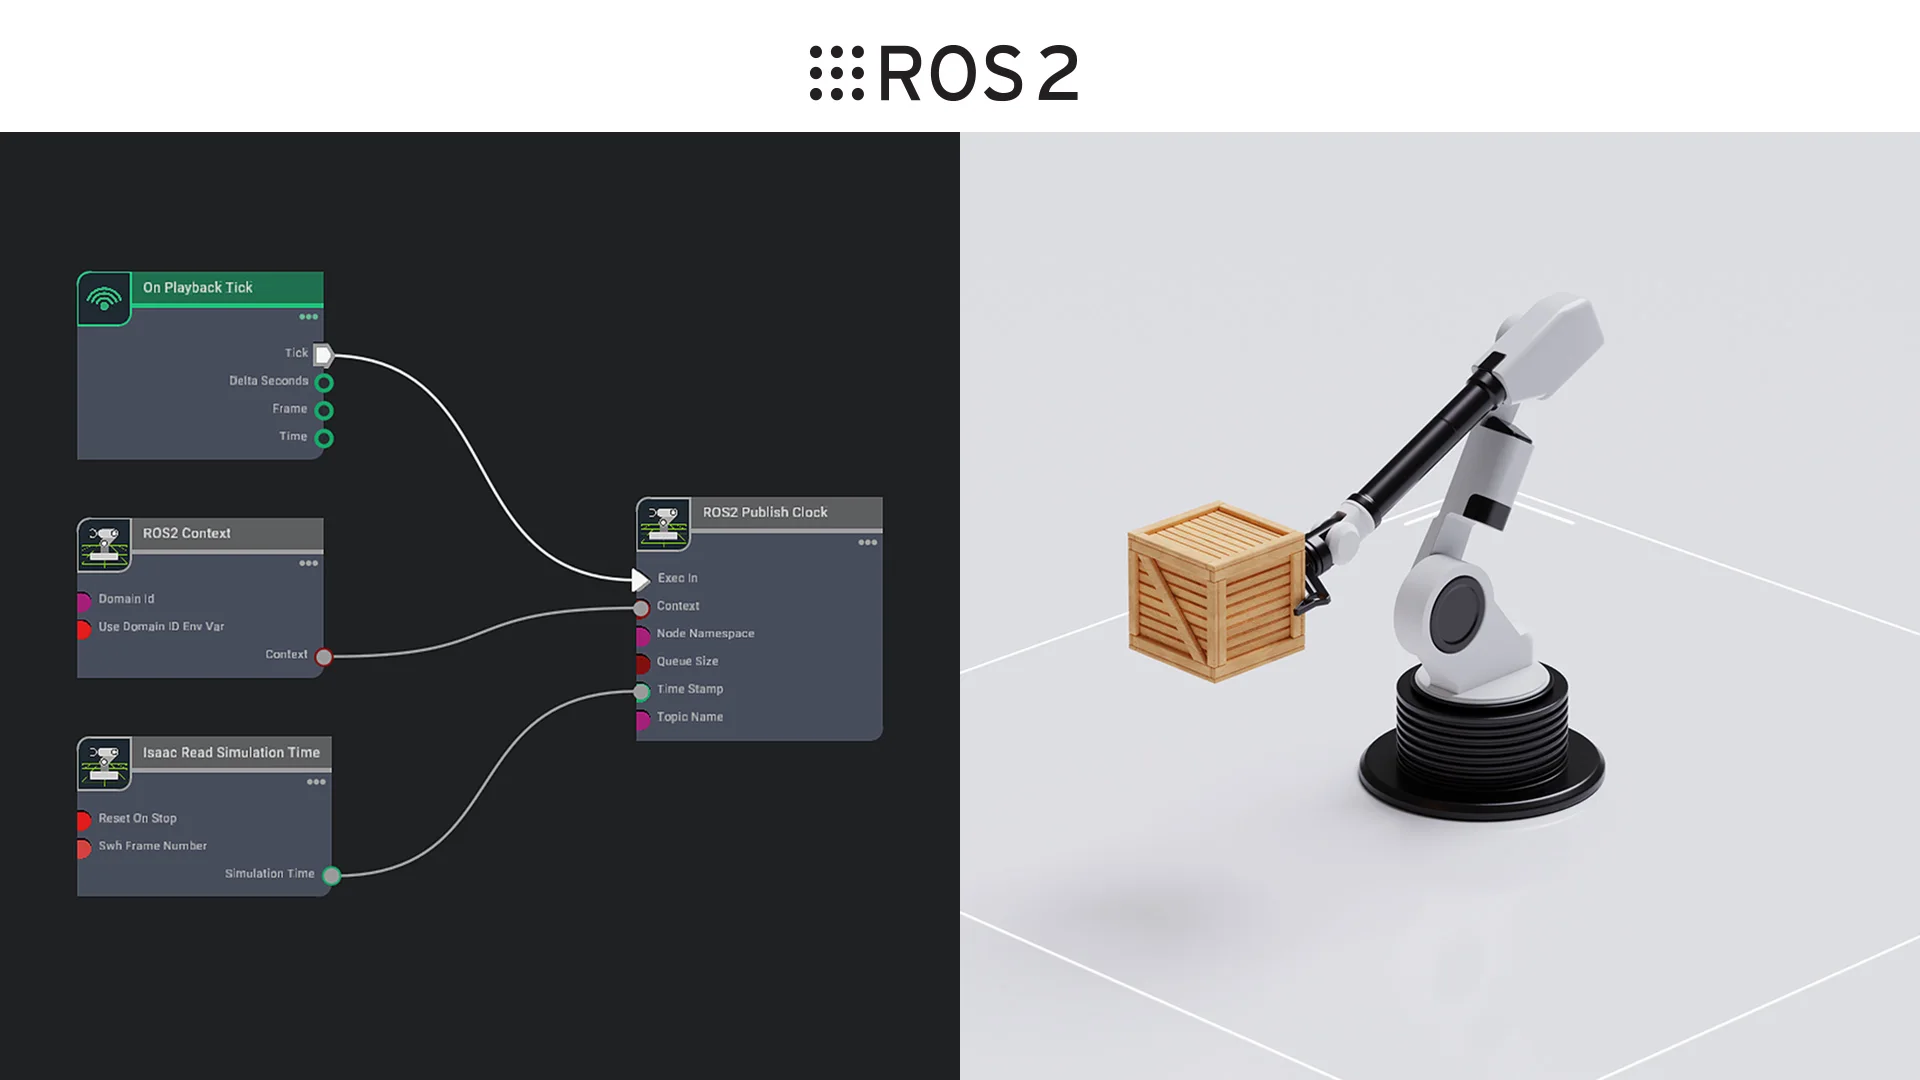
SCOPE
咨询内容及成果
- 目标
- AMR、四足、移动机械手等查看飞行器规格
- 配置
- 从 ROS 2、LiDAR、IMU、GNSS、车轮里程计等中进行选择。
- 功能
- 就定位、SLAM、Nav2、路线和障碍物处理达成一致
- 可交付成果
- 配置/设置、实机验证结果、约束和未验证条件
- 价格
- 根据飞机、环境、集成范围和现场工作进行单独估算
推进方式
我们会向您询问目前的情况、目标飞机、现场条件和期望的时间,然后在同意实施范围和前提条件后开始工作。可交付成果和价格将在单独的报价中指定。
常见问题
我可以向 ROS 2/自主机器人 SI 支持提出什么要求?
基于ROS 2,我们支持利用LiDAR、摄像头、IMU、GNSS、SLAM、自位置估计、Nav2等传感器集成构建路线规划和避障。我们确认目标机器人、驾驶环境、现有软件和必要的安全条件,并使用实机验证约定的范围。项目的具体范围将在项目启动前确认飞机、场地和所需交付成果后商定。
ROS 2/自主机器人 SI 支持的成本和交付范围是如何确定的?
我们将确认目标飞机、机器数量、实施地点和所需的交付成果,并提供可用性、工作范围、完成条件和成本的单独估计。
ROS 2/自主机器人SI支持咨询
请告知我们目标飞机、位置、您想要解决的问题以及期望的时间。我们将通知您实施细节和估算。
咨询ROS 2/自主机器人SI支持