
Soporte de simulación de robots para la industria manufacturera.Antes de operar la máquina real, considere las condiciones para la aplicación del robot en el proceso de fabricación en un entorno virtual.
En preparación para la introducción de robots en líneas de fabricación y celdas de trabajo, organizamos los procesos objetivo, los candidatos a robots, los equipos periféricos y las operaciones necesarias, y diseñamos el alcance de las condiciones de simulación y evaluación. Verificaremos la disponibilidad de CAD, nubes de puntos y modelos de robots existentes, y propondremos individualmente el alcance de la construcción del entorno y la verificación de operación utilizando Isaac Sim, etc. El rango reproducible varía según las condiciones del sitio y la precisión del modelo.
Consulta sobre soporte de simulación de robots para la industria manufacturera.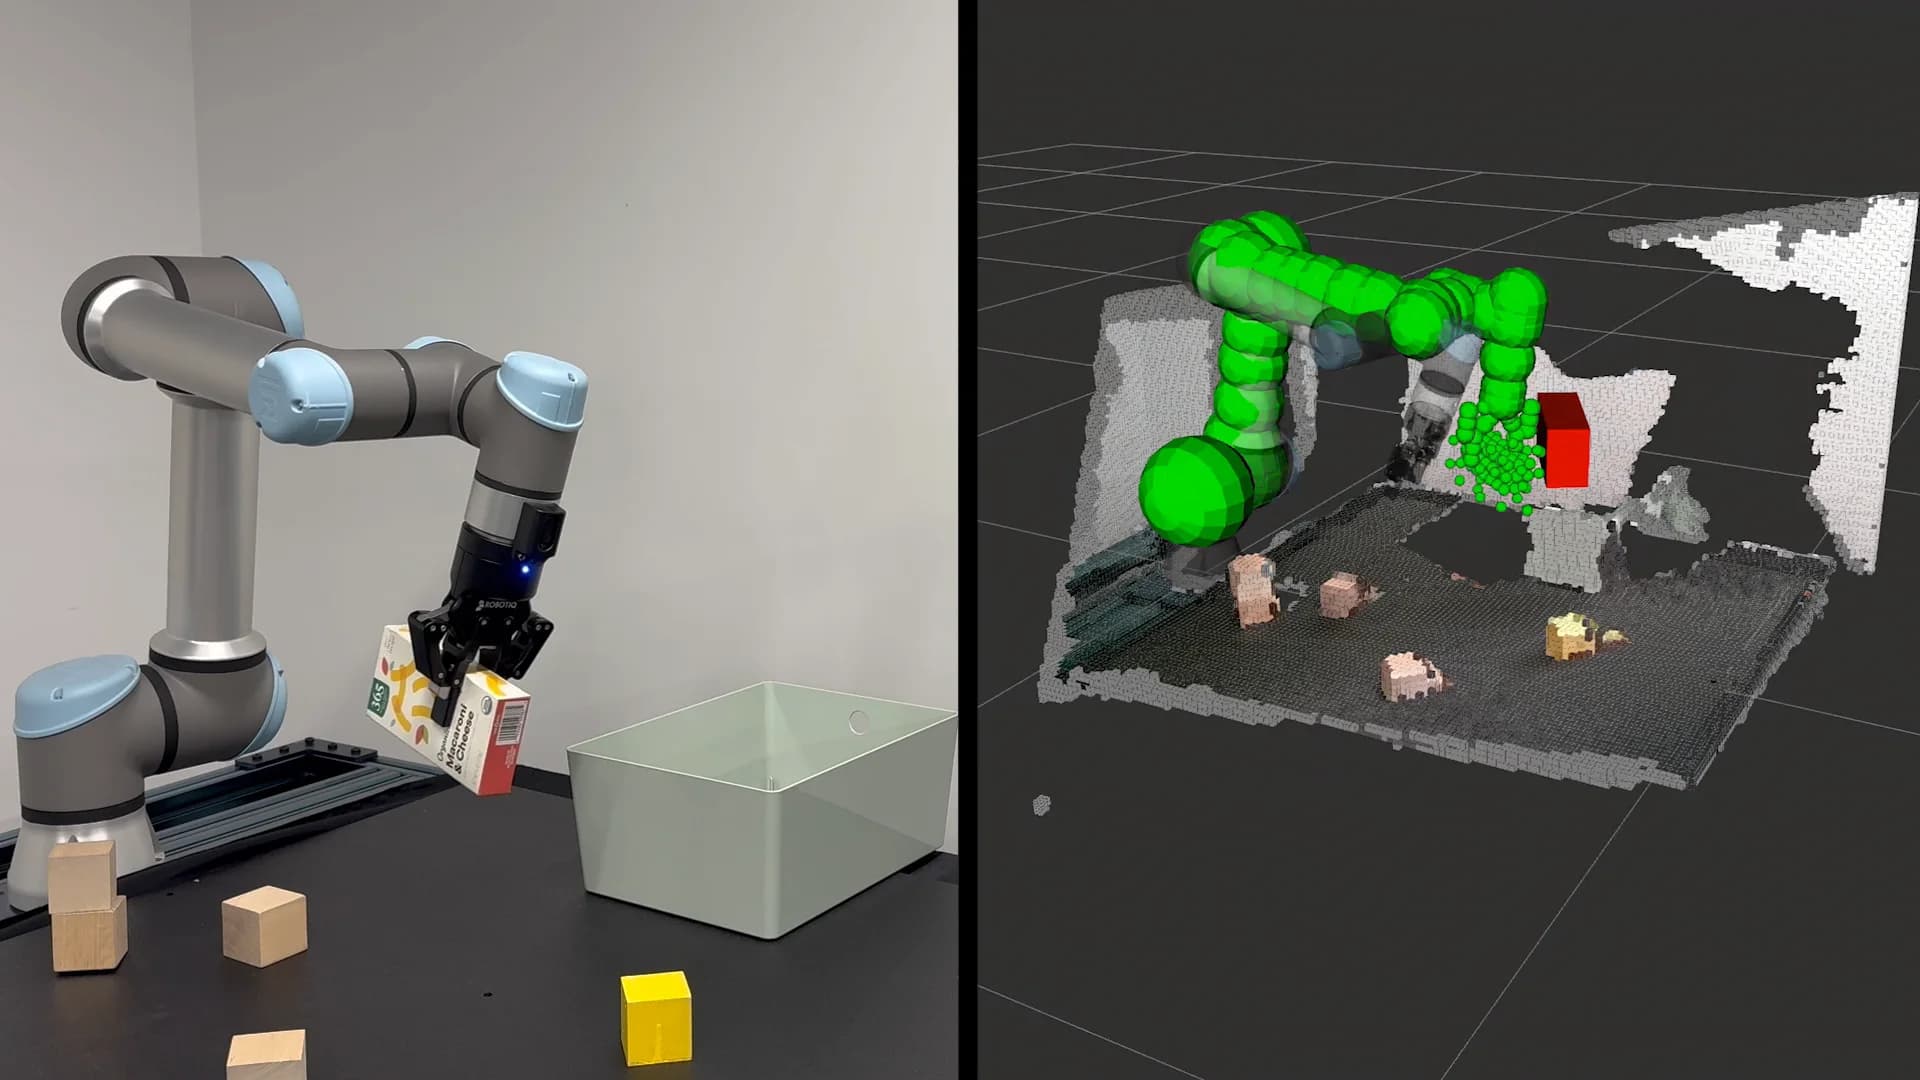
Simulación de transporte de fábrica/almacén.
Unitree G1
Una simulación de física en Isaac Sim verificó el comportamiento de sostener una caja de 0,25 kg con ambas manos, caminar aproximadamente 1,2 m y colocarla sobre otra plataforma. Este no es un vídeo de la máquina real.
RealMan RMC-AIDAL
Agarramos el asa de una hipotética maleta de transporte con un tamaño de cuerpo de 30 x 20 x 20 cm y un peso total de 10 kg, y verificamos el proceso de transportarla sobre ruedas durante aproximadamente 1,2 m, colocarla sobre un soporte y luego soltarla. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
RealMan RMC-AIDAL: transporte de maletas de 10 kg con ambos brazos
Se verificó el funcionamiento de sujetar con ambas manos una hipotética caja de transporte con un tamaño de cuerpo de 30 x 40 x 20 cm y un peso total de 10 kg mediante las asas izquierda y derecha, transportarla aproximadamente 1,2 m y colocarla sobre un soporte. Durante el transporte se registra el contacto entre la mano izquierda y derecha y el reparto de carga. Esta es una simulación física que corrige el centro de gravedad y la configuración de contacto del modelo CAD público, y no garantiza la capacidad de carga de la máquina real.
También puede consultarnos sobre simulaciones y experimentos de demostración adaptados a su negocio, como reabastecimiento de estantes, suministro de cajas de piezas y clasificación.
Entorno/caja de materiales 3D: NVIDIA SimReady / codepawl/simready-glb · CC BY 4.0 · Estamos ajustando la conversión de materiales, las dimensiones y los materiales de exhibición.
Contenido de la consulta y entregables.
- Objetivo
- Líneas de fabricación, células de trabajo, procesos de transporte/agarre, etc.
- entrada
- Confirme la presencia de CAD, nube de puntos, especificaciones del robot y condiciones del proceso.
- verificación
- Acuerde los elementos de evaluación basados en interferencias, alcance, procedimientos operativos, etc.
- Entregables
- Modelo/entorno, condiciones de verificación, resultados y asuntos no verificados
- precio
- Estimaciones individuales según la cantidad de procesos, preparación del modelo, robot y alcance de la verificación.
como proceder
Preguntaremos sobre la situación actual, el objetivo robot, las condiciones del sitio y el momento deseado, y luego comenzaremos a trabajar después de acordar el alcance y las condiciones previas de la implementación. Los entregables y precios se especificarán en la cotización individual.
Preguntas frecuentes
¿Qué puedo solicitar para soporte de simulación de robots para la industria manufacturera?
En preparación para la introducción de robots en líneas de fabricación y celdas de trabajo, organizamos los procesos objetivo, los candidatos a robots, los equipos periféricos y las operaciones necesarias, y diseñamos el alcance de las condiciones de simulación y evaluación. Verificaremos la disponibilidad de CAD, nubes de puntos y modelos de robots existentes, y propondremos individualmente el alcance de la construcción del entorno y la verificación de operación utilizando Isaac Sim, etc. El rango reproducible varía según las condiciones del sitio y la precisión del modelo. El alcance específico del trabajo se confirmará y acordará antes del inicio del trabajo, incluido robot, el sitio y los entregables deseados.
¿Cómo se determinan los costes y el alcance de entrega del soporte de simulación de robots para la industria manufacturera?
Confirmaremos el robot objetivo, la cantidad de unidades, la ubicación de implementación y los entregables requeridos, y proporcionaremos una estimación individual de disponibilidad, alcance del trabajo, condiciones de finalización y costo.
Consulta sobre soporte de simulación de robots para la industria manufacturera.
Háganos saber el robot objetivo, la ubicación, el problema que desea resolver y el momento deseado. Le informaremos sobre los detalles de implementación y presupuesto.
Consulta sobre soporte de simulación de robots para la industria manufacturera.