
EmplifAI desarrolla "OpenShell", un humanoide móvil de dos brazos que interactúa con personas a través de expresiones faciales
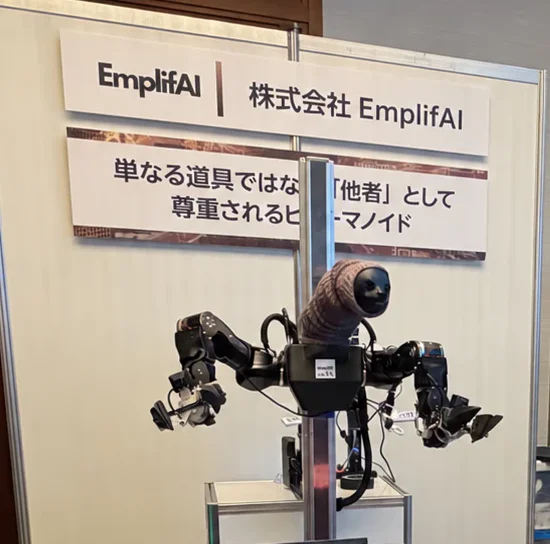
EmplifAI Co., Ltd. (Sede: Bunkyo-ku, Tokio; Presidente y CEO: Hiroyuki Osone) ha desarrollado un humanoide llamado "OpenShell" que combina el trabajo con dos brazos y el movimiento de la rueda con comunicación facial y vocal.
Este robot es un robot propuesto por la AI Robot Association (AIRoA) para el "Concurso Nacional de Desarrollo de Robots de Propósito General" celebrado como parte de un proyecto encargado por NEDO (Organización de Desarrollo de Tecnología Industrial y Nuevas Energías).
Equipado con un total de 28 ejes en la cabeza, los brazos, las pinzas y el carro, apoya la investigación y el desarrollo de la IA física y la interacción interpersonal. Basado en hardware de código abierto, aceptamos consultas sobre compras, desarrollo conjunto y entrevistas como una plataforma que puede expandir el cuerpo y la inteligencia para adaptarse a fines de investigación.
Antecedentes de desarrollo: investigación tanto de la capacidad laboral como de cómo interactuar con las personas.
Los robots que trabajan en el mismo espacio que los humanos no sólo deben poder transportar y manipular objetos, sino también comprender fácilmente sus movimientos e intenciones. OpenShell fue desarrollado basándose en el concepto de "tener cara para trabajar con personas" para evaluar tanto la capacidad laboral como la comunicación.
Características principales de OpenShell
1. La cabeza transmite intenciones a través de expresiones faciales y orientación facial.
La cabeza tiene un motivo de perezoso y está equipada con un total de 4 ejes: giro/inclinación, comisura de la boca y sincronización de labios. Puede estudiar cómo interactúan los humanos y los robots, como la orientación facial, las expresiones faciales, la dirección de la atención a través de la voz y la indicación del inicio del movimiento. El diseño de la cabeza es del artista Takayuki Todo.
El cabezal se puede reemplazar y ampliar y está equipado con cámara estéreo. Admite visualización estereoscópica con gafas VR y pantallas 3D, y la cámara, la pantalla y el mecanismo de expresión facial se pueden personalizar para satisfacer sus necesidades. Las expresiones faciales y la presentación de intenciones son HMI (interfaz hombre-máquina) independientes de las funciones de seguridad.
2. Un total de 28 ejes, combinando brazos duales y movimiento omnidireccional.
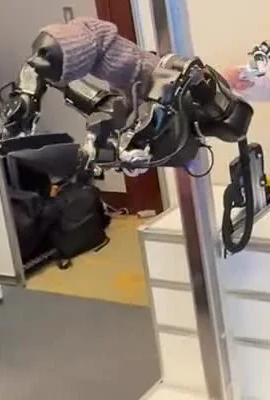
OpenArm 01 se utiliza para los brazos y TidyBot++ se utiliza para el carro. Los brazos se unen de manera que los codos queden al frente, lo que facilita el trabajo al frente. Puedes sostener una botella de plástico de 2 litros con una mano.
- Cabeza: 4 ejes (giro/inclinación, comisura de la boca, sincronización de labios)
- Brazo: 7 ejes x 2 = 14 ejes
- Pinza: 1 eje x 2 = 2 ejes
- Carro: 8 ejes (4 ruedas x 2 ejes para dirección y tracción)
- Total: 28 ejes
El carro tiene 8 ejes motrices que le permiten moverse en 3 grados de libertad: hacia adelante y hacia atrás, hacia la izquierda y hacia la derecha y girando. Si está equipado con LiDAR 3D como opción, también puede admitir movimiento autónomo. Se puede utilizar para investigaciones que combinen operación y movimiento con dos brazos.
3. Control remoto con retroalimentación de fuerza y VR
Compatible con retroalimentación de fuerza por brazos maestros bilaterales. Se puede utilizar un modo de precisión que reduce la ampliación del movimiento del robot en relación con la operación para verificar el trabajo detallado. También admite el funcionamiento con un controlador VR.
4. Plataforma ampliable de investigación y desarrollo compatible con ROS 2 y LeRobot
Es compatible con ROS 2 / SDK / LeRobot y tiene una configuración que permite conectar tu propio VLA, aprendizaje por imitación, aprendizaje por refuerzo (RL) y varios sensores. Puede reemplazar o agregar cabezas, manos e IA, y verificar controles y hardware según su tema de investigación.
Transferir datos de trabajo e interacción para seguir aprendiendo.
A través de demostraciones de trabajo controladas a distancia y grabación sincrónica de información visual, conductual, dialogada y no verbal, estudiaremos no solo los movimientos sino también la presentación y respuesta de intenciones. Los datos recopilados se utilizarán para evaluar, aprender y mejorar las habilidades laborales y las interacciones interpersonales, respaldando la investigación sobre la IA física que implica la colaboración con personas.
Perspectivas de futuro
EmplifAI abrirá gradualmente paquetes e interfaces ROS 2 disponibles públicamente y trabajará con la comunidad de investigación para mejorar y expandir OpenShell. A través del desarrollo conjunto con instituciones de investigación y empresas, nuestro objetivo es crear una plataforma que permita la investigación integrada sobre el cuerpo, la inteligencia y cómo interactúan las personas.
Información/consultas del producto
Si está considerando la introducción, el uso en investigación, el desarrollo conjunto o la presentación de informes, háganos saber el propósito, la configuración deseada y el momento.