
تم إصدار الكود التجريبي Unitree G1 × Gemini Argon مع Apache-2.0
أصدرت شركة EmplifAI المحدودة الكود التجريبي "G1/ARGON" الذي يربط Unitree G1 وGemini Argon بموجب ترخيص Apache-2.0. هذه تجربة عامة يتم فيها مشاركة الاتصال بين وكيل LLM والتحكم الفعلي في الماكينة بالإضافة إلى خطوات إعادة الإنتاج والقيود ومقاطع الفيديو.
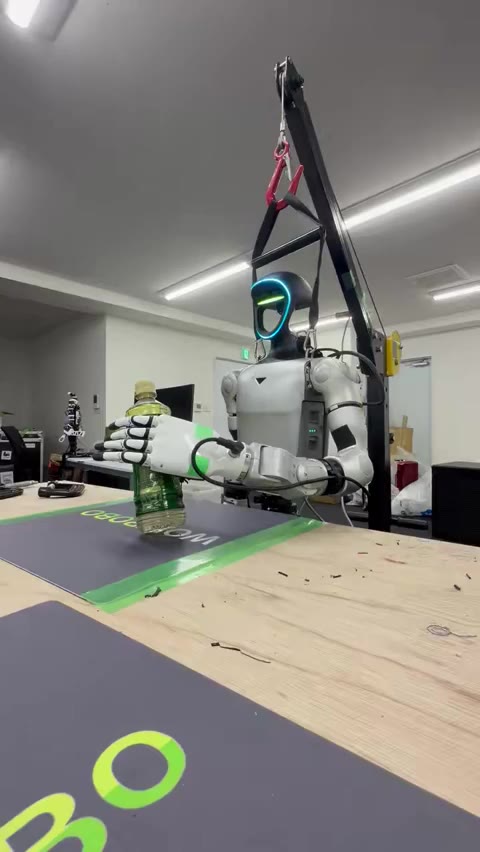
فيديو الآلة الفعلي: نقل الزجاجات أثناء الوقوف في وضع مستقيم
باستخدام الذراع الأيسر لجهاز Unitree G1 المدعوم بجهاز تعليق واليد الملهمة، أجرينا تجربة قمنا فيها برفع وحمل زجاجة بلاستيكية مع إبقائها في وضع مستقيم. يمكنك مشاهدة مقطع فيديو للجهاز الفعلي في المنشور X بواسطة الممثل Hiroyuki Osone. إنه ليس معيارًا لمعدل النجاح أو إمكانية التكاثر في بيئات مختلفة.
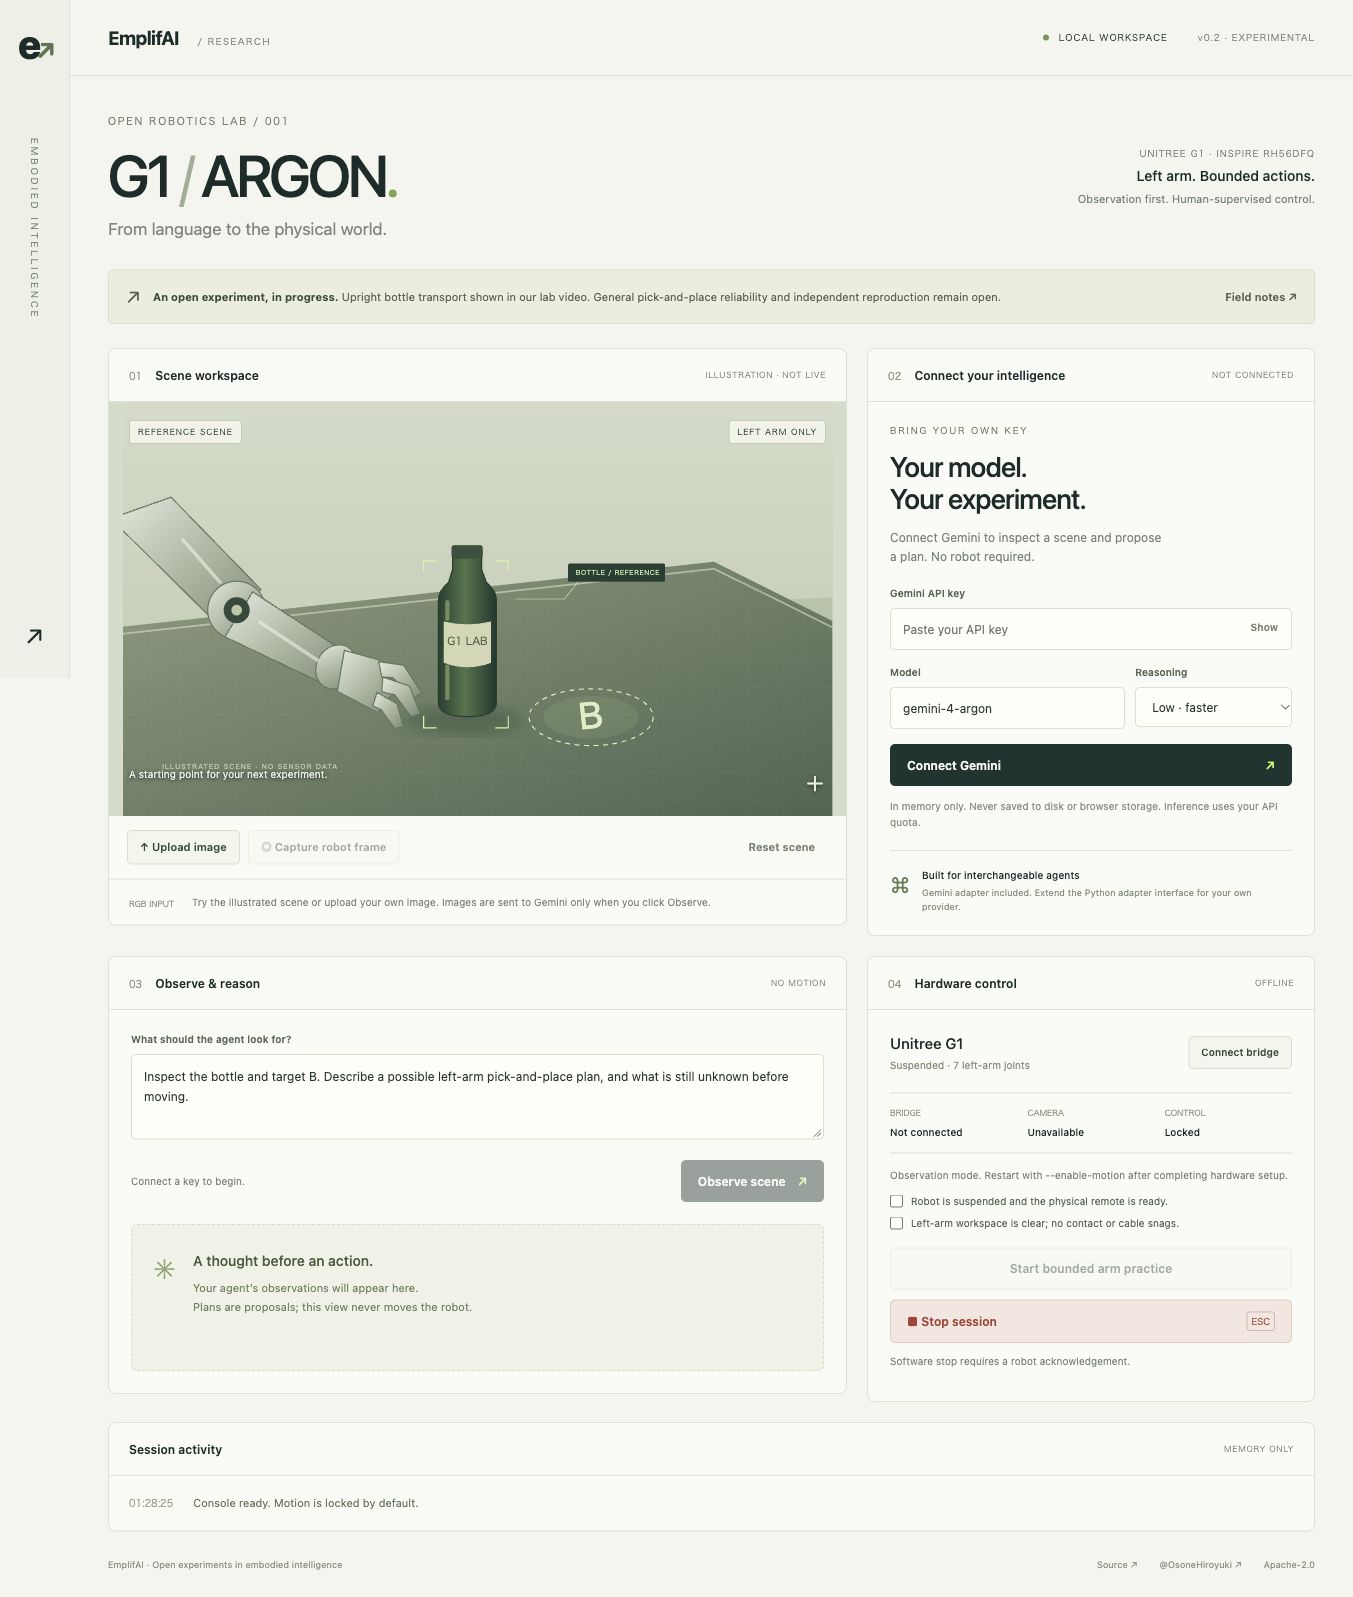
وحدة تحكم ويب باللغة الإنجليزية يمكنك تجربتها باستخدام مفتاح API الخاص بك
افتح تطبيق الويب المحلي الخاص بك باستخدام أمر بدء تشغيل Python واحد، وأدخل مفتاح Gemini API الخاص بك، وجرب التعرف على الصور واقتراحات الخطة. مراقبة الصور متاحة بدون روبوتات ولا تخزن مفاتيح API في الملفات أو في مساحة تخزين المتصفح. يلزم إعداد أجهزة منفصلة للتحكم الفعلي في الماكينة.
ما أنجزناه وما سنتحقق منه بعد ذلك
يبدأ الإصدار العام من تطبيق الويب في وضع المراقبة. بالنسبة للجهاز الحقيقي، لدينا اختبار صغير للذراع الأيسر تم تكوينه والتحقق منه بشكل صريح، ولا يتم إطلاق وحدات الماكرو التقليدية للفهم/الموضع من وحدة التحكم العامة. تعد معايرة الكاميرا/اليد، وتحديد القبضة، وتقييم إمكانية تكرار نتائج في ظل ظروف مختلفة من المشكلات المستمرة.
لدينا واجهة محول لإضافة موفري الخدمات، ونقوم حاليًا بتضمين تطبيق لـ Gemini. نرحب بالمساهمات لدعم الوكلاء الآخرين، والتقييمات باستخدام الصور المسجلة، وتقارير النسخ على الأجهزة الفعلية.
كمصدر مفتوح للاستخدام التجاري
تم نشر الكود الأصلي لـ EmplifAI في Apache-2.0 وهو متاح للاستخدام التجاري. تنطبق الشروط الخاصة على حزم SDK الخارجية ونماذج الروبوت وخدمات واجهة برمجة التطبيقات. نطلب أن يتم التوقيع على المساهمات من قبل DCO. يعد هذا المشروع جهدًا مستقلاً لـ EmplifAI ولا يمثل أي تأييد أو تأييد من الروبوت أو موفر النموذج.
GitHub: عرض التعليمات البرمجية المصدر وإجراءات بدء التشغيل والعينة الفعلية
Hiroyuki Osone's X: شاهد الفيديو الفعلي
إذا كنت تفكر في دعم التنفيذ للأجهزة الفعلية، أو تطوير المهام المخصصة، أو التقييم المشترك، فيرجى الاتصال بنا وإبلاغنا بالهدف الروبوت والمهمة.