
Open Arms MiniControl remoto de Open Arms,
A bajo costo.
Un brazo líder compacto que transmite operaciones humanas a robots. Se puede utilizar para controlar robots de forma remota y crear un entorno para recopilar datos de movimiento para el aprendizaje por imitación.
Consultar para compra/estimaciónCotizaremos el precio, la configuración y la fecha de entrega según su solicitud.
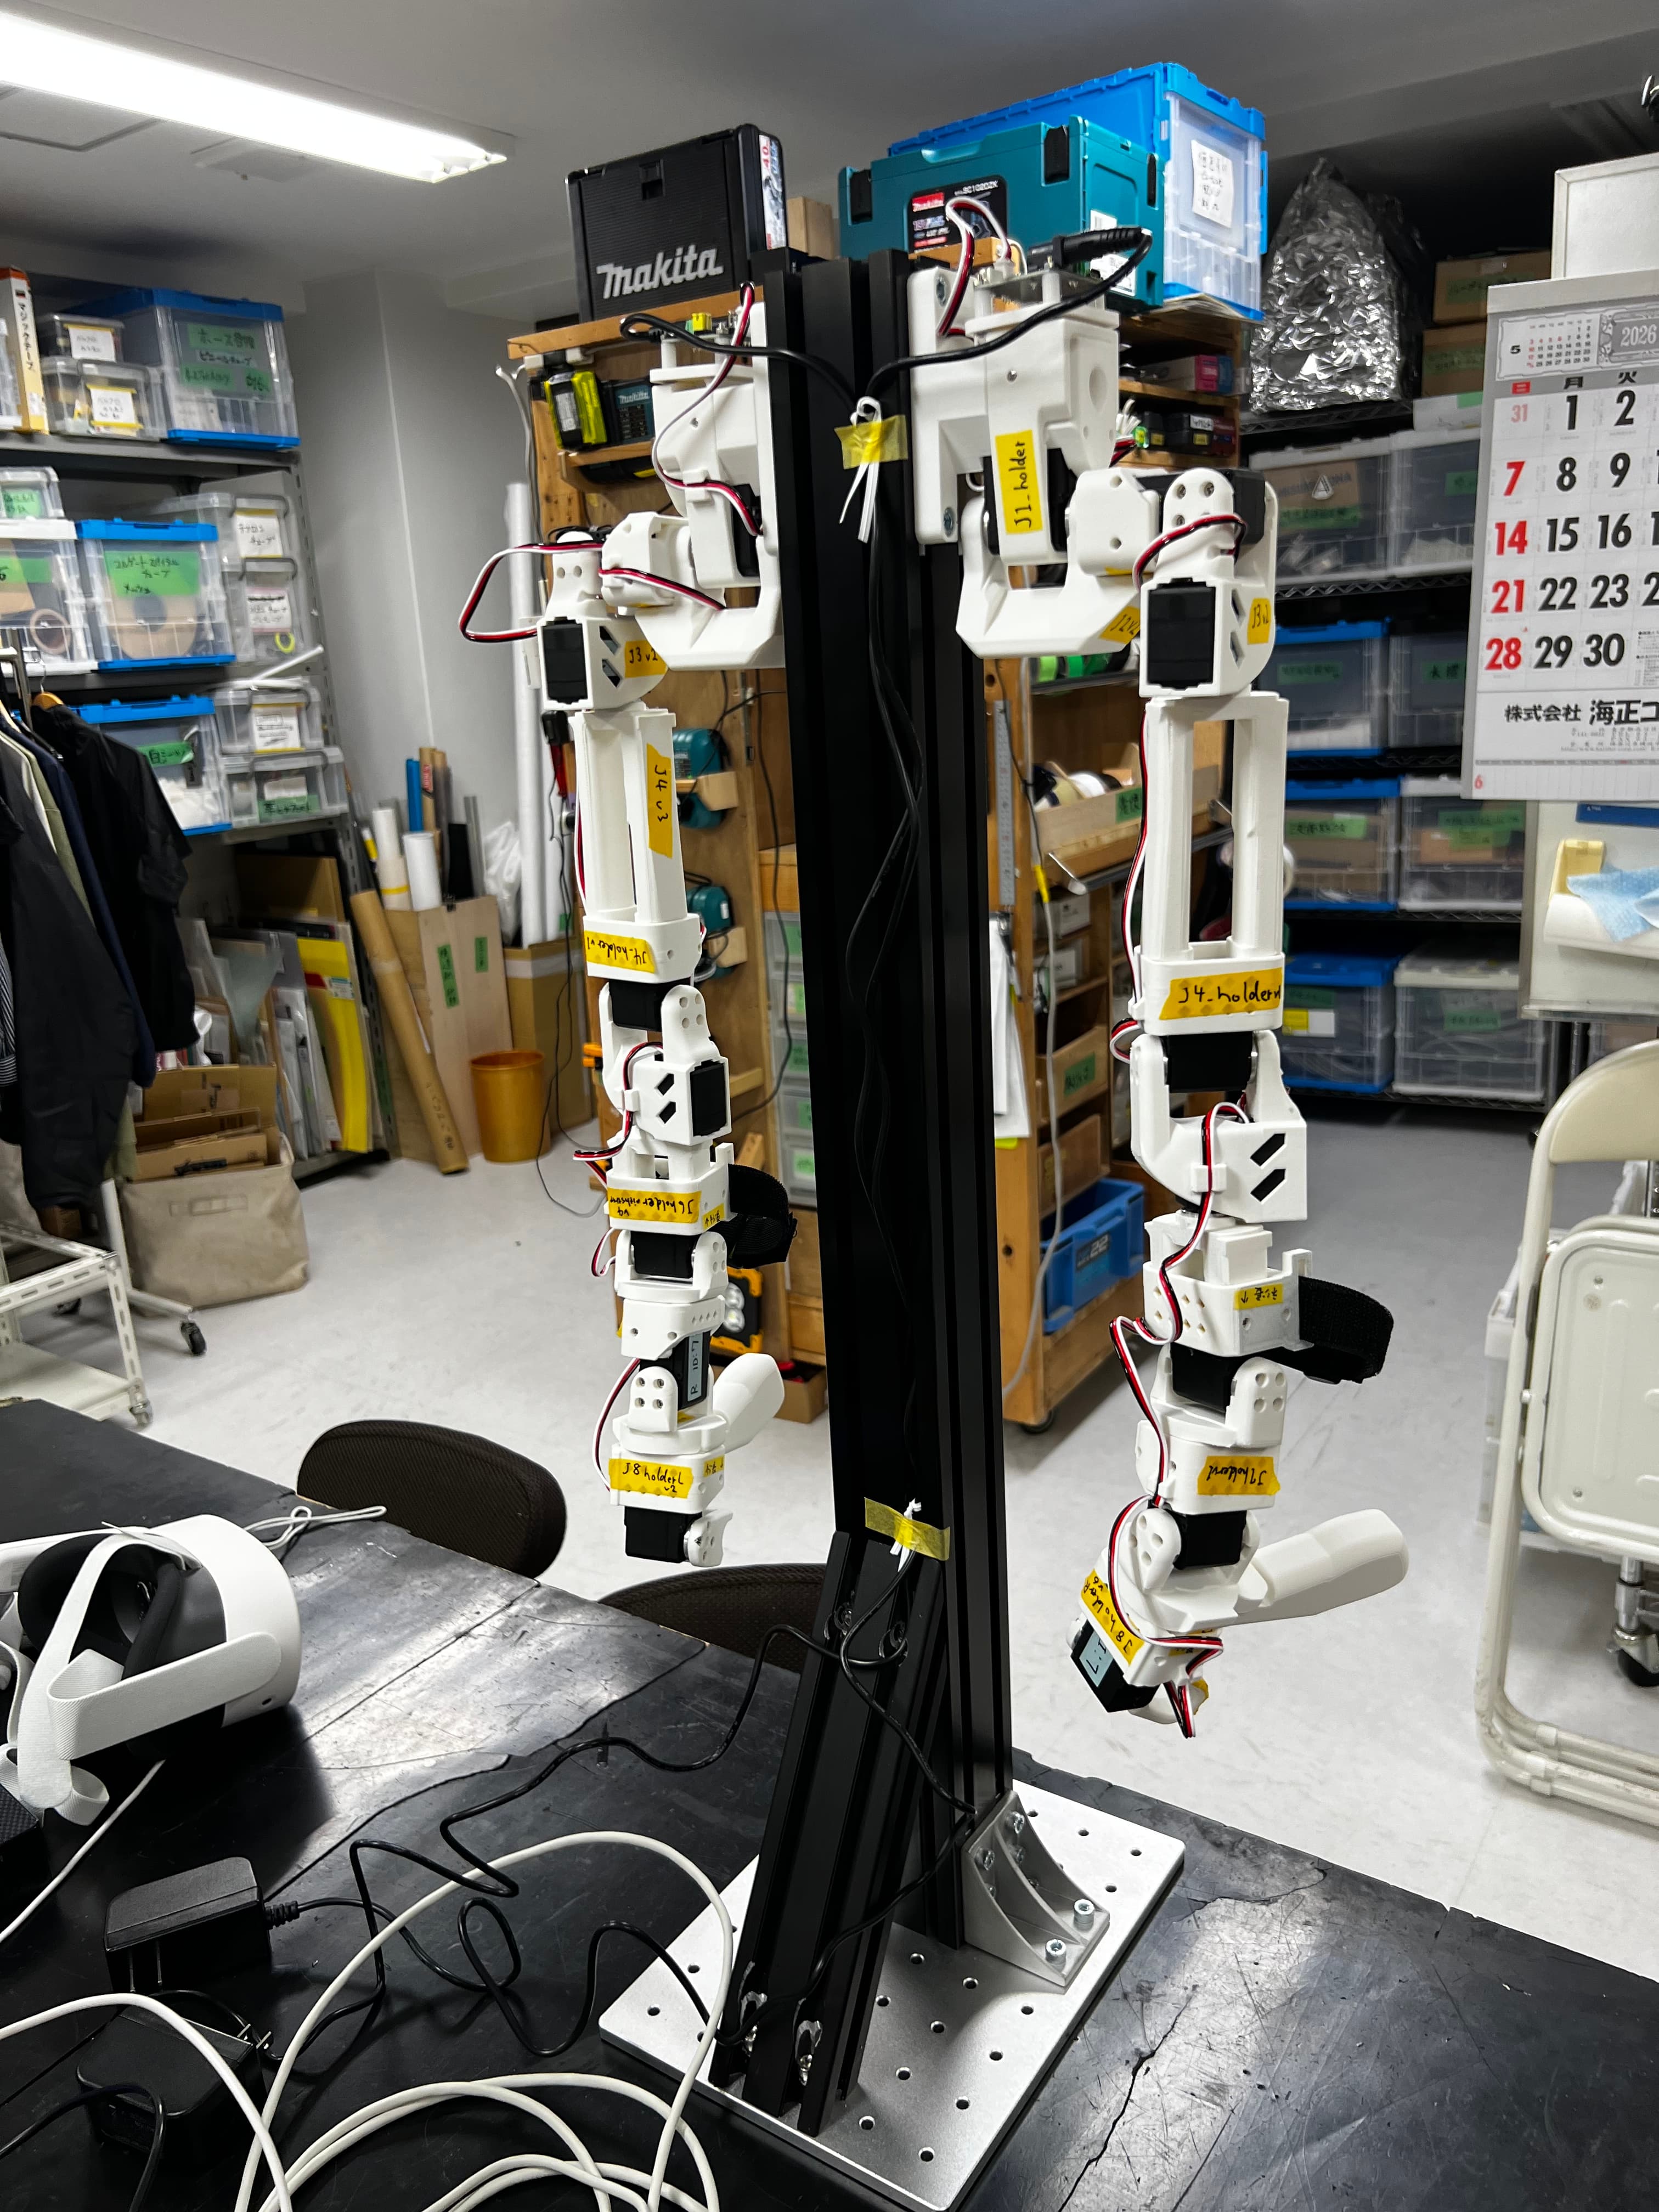
Brazo líder para control remoto y recolección de datos.
Configuración de bajo costo
Adopta el servo Piesech y piezas impresas en 3D. Un diseño de bajo costo para crear un entorno operativo para la investigación y el desarrollo.
Manipulación de 7 grados de libertad.
Admite movimientos de hombros, codos y muñecas y operaciones de agarre. Está diseñado para combinarse con el brazo seguidor de Open Arms.
Cooperación con LeRobot
Se puede utilizar como teleoperador para LeRobot. El control remoto puede conducir a un desarrollo destinado a recopilar datos de movimiento con fines de aprendizaje.
Especificaciones principales
Especificación basada en el diseño del proyecto público. Le informaremos de la estructura de ventas al momento de cotizar.
- Nombre del producto
- Open Arms Mini
- Propósito
- Brazo guía para control remoto de robot.
- grado de libertad
- 7 grados de libertad + pinza
- servo
- Feetech STS3215-C046 × 8 (un brazo)
- estructura
- Piezas impresas en 3D (PLA/PETG)
- Cooperación de software
- LeRobot(openarm_mini)
- Destino de conexión supuesto
- Brazo seguidor Open Arms
Open Arms Mini consulta de compra
Háganos saber la cantidad deseada de robots, el propósito, los robots que planea conectar y el momento deseado. Confirmaremos la configuración de brazo simple/brazo doble y los accesorios necesarios y le proporcionaremos una cotización. Puede consultarnos incluso cuando esté considerando especificaciones.
La foto es un ejemplo de la configuración de la máquina real. Compruebe individualmente la gama de accesorios como soportes, la compatibilidad con los destinos de conexión, los precios y las fechas de entrega.
Consultar para compra/estimaciónProyecto/datos técnicos:Open Arms Mini(GitHub)↗